

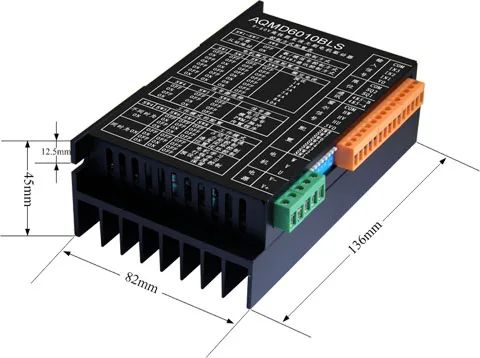

Описание

Примечания: Этот драйвер подходит для DC индукционный бесщеточный двигатель
AQMD6010BLS-AFunctional характеристики мотора
◆ Поддержка напряжения9В ~ 60 V, Номинальный выходной ток10A, Maximum12A
◆ ПоддержкаПотенциометров и переключателей, аналогового сигнала и логический уровень 、 PWM/частоты/импульсный сигнал RS485Несколько Вход сигналов
◆ ПоддержкаКоэффициент заполнения Скорость регулирования (Напряжение регулирования) замкнутому циклу Скорость Управление (устойчивый Скорость) расположение замкнутый контур Управление (шаговый двигатель/серво) Крутящий момент Управление (постоянный поток)Различные регулирование скорости режимов
◆ ПоддержкаУскорение и замедление буферное время и контроль ускорения, Автоматическое ускорение и замедление в пределах заданного ходаТочное позиционирование
【Поддержка одинарный потенциометр, двойной потенциометр, самостоятельность, контроль положительной и отрицательной скорости вращения путем сравнения двух потенциометров
【Поддержка конфигурации диапазона напряжения аналогового сигнала и конфигурации напряжения логического уровня,Аналоговый сигнал support0 ~ 3,3/5/10 VEquivoltage диапазонаЛогический уровень support0/3,3/5/12/24 VРавное напряжение; поддержка регулировки линейности аналоговых сигналов и настройки порога логического уровня
◆ ПоддержкаExternalPWM 、 Скорость регулирование мотор частота сигнала, ПоддержкаПошаговое управление двигателем внешним импульсным сигналом
◆485 карантин, 485 мешатьТорможения, Предотвращение EMC damage485;ПоддержкаMODBUS-RTUПротокол связи; Поддержка use485рабочий Цикл двигателя, стабильная скорость, гибридный контроль различных режимов регулирования скорости положения
◆ Мотор currentPIDRegulation управления, максимальная запуска/Ток холостого хода 、 Тормозная ток может быть настроен по отдельности; Поддержка мотораЗащита от перегрузки ограничение тока, блокировка и выключение
◆ Поддержка внешнего соединенияПереключатель ограничения и блокировки вращения ограничения
◆ ПоддержкаОбучение фазовой последовательности двигателя, Аварийная сигнализация
◆ 18 kHzOfPWMfrequency, мотор регулятор скоростиNothingPWMScream
◆ Все interfacesESDprotect, адаптируемые к сложному окружающей среды места
◆ ПрименениеРука Cortex-M3 @ 72 МГцПроцессор
【Использование утолщенного алюминиевого сплава большой Корпус радиатора, хороший эффект рассеивания тепла
Данных доступен для загрузки по адресу:Http://www.akelc.com/download/show_72.html
Программное обеспечение для ручного доступен для загрузки по адресу:Http://www.akelc.com/download/show_74.html
Подходит дляПараметры двигателя:
Номинальное напряжение60 VДвигатель: соответствующие удостоверение личности от номинальной мощности450 палочка нижеИли определить Номинальный ток10 AFollowingДолгосрочных и постоянной основе работы моторы; Номинальное напряжение48 VДвигатель,Соответствующая идентификация номинальной мощности360 палочка нижеИли определить Номинальный ток10 AFollowingДлительная и Полная работа моторов; Номинальное напряжениеЕ-байка 36ВДвигатель: соответствующая идентификация номинальной мощности250 палочка нижеИли определить Номинальный ток10 AFollowingДлительная и Полная работа моторов; Номинальное напряжение24 VДвигатель,Соответствующие удостоверение личности от номинальной мощности160 палочка нижеИли определить Номинальный ток10 AFollowingДолгосрочных и постоянной основе работы моторы; Номинальное напряжение12 VДвигатель,Соответствующие удостоверение личности от номинальной мощности60 палочка нижеИли определить Номинальный ток10 AFollowingДолгосрочная и полная работа моторов.(Долгосрочный Номинальный ток этого драйвера 10А, максимальная выходная current12A (десятки секунд) 。 номинальная мощность, указанная на моторе, обычно относится к выходной мощности., учитывая потерю работы двигателя, поэтому эффективность двигателя следует учитывать при вычислении номинального тока, номинальный ток = Номинальная мощность/Номинальное напряжение/эффективность)
| Проект | Параметр |
| Вход напряжение источника питания | DC 9 V ~ 60 V |
| Номинальный выходной ток | 10A |
| Максимальный выходной ток | 12A |
| Интерфейс Напряжение Холла Сенсор | 5 V |
| Максимального мягкий ток торможения | 6A |
| Кол-во Выход Каналы | Односторонний |
| Потенциометр Сопротивление | 10 K ~ 50 K |
| Диапазон приемного напряжения порта входного сигнала | -0,5 В ~ 25 в |
| Односторонний аналоговый диапазон сигнала | 0 ~ 10 VArbitrary в область, 0 ~ 3,3 V, 0 ~ 5В, 0 ~ 10В, 1 ~ 4.2Vetc. |
| Цифровой сигнал Напряжение диапазон | 0 ~ 24 VArbitrary в область, Lv, ttl, ttl, Hv, ttl и т. д. |
| PWMInput Поддержка сигнала Частотный диапазон | 100 Гц ~ 10 кГц; Примечания: outputPWMFrequency fixing18kHz |
| Частота Вход сигнала Поддержка диапазон | 0 ~ 10 кГц |
| OutputPWMfrequency | 18 кГц |
| OutputPWMResolving мощность | 1/1000 |
| RS485Communication диапазон параметров | 485 карантин; скорость передачи rate9600 ~ 115200bps, данных bits8, Поддержка странно, даже в надутом виде без проверки, проверьте, биты и биты стопа co-exist2position |
| YesModbusSupport ситуации | Поддержка Modbus-RTU, Поддержка 03H 、 06H 、 10HFunction код, настраиваемый Рабочий адрес range1 ~ 128, Поддержка вещания |
| Точное обнаружение Разрешение | 0.01A |
| Постоянный ток Управление точность | 0.1A |
| Диапазон регулирования скорости | 0 ~ 100.0% |
| Регулирующий диапазон устойчивый Скорость Управление | 3276,8 ~ 3276,7 Гц |
| Позиция Управление диапазон регулировки | -2147483648 ~ 2147483647 |
| Диапазон регулировки крутящего момента | 0 ~ 12.0A |
| Управление предела | Поддержка; ограничение или ограничение времени остановки двух ограничительных переключателей, которые могут быть подключены внешне |
| Устройство плавного пуска/плавного торможения | Поддержка; ограничитель тока запуска, торможение и настройка ускорения и замедления и ускорения |
| Перегрузки по току/Блокировка ротора защиты | Поддержка; время перегрузки ограничено по току; выключение может возникнуть, когда машина заблокирована |
| Защита обратного подключения источника питания | Поддержка; Built-in10AFast-melting защита обратного подключения предохранителя |
| Выход защита от короткого замыкания | Built-in10AFuse предохранитель |
| Торможения время действия | Мягкий тормоз Usually0.1s ~ 0,3 s |
| Основная плата рабочей Температура | -25 ℃ ~ 80℃ |
| Размер контура | 13,6 см × 8,2 см × 4,5 см |
Специальная функция
1 、 зал самообучающийся
Трехфазные и треххолловые сигнальные линии мотора не могут быть подключены к водителю в порядке., обучение режиму работы мотора с помощью переключателя драйвера, после переключения На блоке питания драйвера, зала последовательности двигателя может осуществляться поверх самых старых узнал. 。 через motor6Learning будет завершен после вторичной коммутации управления, двигатель может быть должным образом приводом. 。
2. Стабильная скорость управления временем отклика
Условия тестирования: электрическая машина 48 в 500 Вт диаметр 8 см Количество полюсов 6 каждый поворот 18 вторичная коммутация без нагрузки
Конфигурация параметров: speedpidпараметры настроены в turn0.2, 0, 01, 0, 01, positionpidнастроены as30, 0, 01, 0, 01, ускорение и замедление настраиваются 6500hz/s
Результаты тестирования:
В тех случаях, когда скорость стабилизации напряжения алгоритм выбирает скорости регулирования по замкнутому циклу, Двигатель вращается forward3000RPM (соответствующий коммутации частоты is900Hz) Переключитесь на Inversion3000RPM, время, limit1.0s, Overshoot0.3 %, процесс движение вперед, движение задним ходом, переключение мотор гладкая
При стабильных скоростях выбирается Управление по замкнутому циклу, мотор вращается в обратную сторону 3000rpmswitch до Inversion3000RPM, Time limit0.5s, Overshoot2 %, процесс переключения вперед и назад двигателя плавный
3. Очень низкая скорость стабильный контроль скорости
Наличие времени-скорость стабилизация алгоритм положения замкнутого цикла управления для двигателя на очень низкой скорости (as60rpmpnexter), стабилизация скорости двигателя контроль однородности, нет спешки, нет спешки, нет замедления, минимальный управляемый to1RPM 。
Примечания: очень низкое число устойчивый Скорость Управление, positionPIDThe параметры должно быть меньше, если настроен в turn10 、 0. 01 、 0. 01 。
4. Автоматическое ускорение и замедление управления возвратно-поступательным движением
Возвратно-поступательное управление движением, драйверы могут узнать общее движение возвратно-поступательного движения заранее (вы также можете настроить значения напрямую), дополнение в соответствии с конфигурацией, ускорение замедления и максимальная скорость, автоматический Управление мотор-редуктор-это быстро в соответствии с Ньютона права motion 、 плавно двигается к цели позиции 。
5, регулировка мотор в любом положении в фиксированный ход
Драйверы можно узнать общая поездки с возвратно-поступательным движением motion заранее (вы также можете настроить значения), только в том случае, потенциометры может быть использован в надутом виде аналоговый orPWMAdjusting положение двигателя в основной для путешествий, линейный отношения между положение двигателя и вход 。 если потенциометр поворачивается к середине, заданный входной режим cycle50 %, то Мотор будет перемещаться к середине хода.
6, бесщеточный двигатель, также можно контролировать шаг за шагом
Выберите входной сигнал asPWM/частота/пульс, пульс, тип конфигурации, режим работы конфигурации для регулирования положения 。 затем бесщеточные двигатели может быть использован как шаговые двигатели. угол вращения двигателя может контролироваться одним импульсным сигналом, другой импульсного сигнала контролирует направление вращения, мотор угол поворота, соответствующие каждому импульсный настраивается. 。
7, бесщеточный двигатель, также может быть сервоприводом
Stay485Communication режим управления определения местоположения цели могут быть предоставлены непосредственно (абсолютная или по отношению к текущее положение) Поверните драйвер для того, чтобы цель позиции 。 драйвер будут добавлены в соответствии с параметрами. 、 искусственная неровность с ускорением и Максимальная скорость, автоматическое управление двигателя происходит быстро согласно закону Ньютона о motion 、 плавно двигается к цели позиции 。 в процессе занятий спортом, водителей, можем предугадать оставшееся время работы необходимо заполнить Задач 。
Этот драйвер использует лидирующую технологию точного обнаружения тока двигателя, самоизмерение скорости индукционный бесщеточный двигатель, обнаружение положения вращения индукционный бесщеточный двигатель, регенеративный ток, постоянный ток, торможение (тормоз), технологическая и powerfulPIDAdjustment технология может быть использована Идеально контролировать гладкая вперед и назад мотора, коммутации и торможения в режиме реального времени контроль выходного тока для предотвращения перегрузки по току, точный контроль скорости двигателя и позиции, короткое время отклика и низкое люфта Двигатель 。
Управление ускорением и замедлением двигателя:Автоматическая регулировка тока 、 устройство плавного пуска режима ускорения автоматический Управление, двигатель может быть быстрым 、 начать острые кусачки режут плавно благодаря меньше люфта 。 Поддержка ускорения и замедления и ускорения конфигурации 。
Двигатель торможения Управление:Энергопотребление, режим торможения с автоматическим регулированием тока, короткое время торможения без сильного удара и вибрации. Поддержка конфигурации тормозного тока.
Коммутирование мотора контроль:Процесс переключения двигателя вперед и назад управляется внутренним драйвером, автоматическое замедление, мягкое торможение, плавное управление пуском, независимо от того, как часто изменяется сигнал коммутации, это не вызовет повреждения водителя или двигателя.
Скорость стабилизации управления:Обнаружения вращения Скорость и положение вращения зале сигнала, UsePIDClosed петля Управление с регулировкой алгоритмы, Поддержка Скорость замкнутому циклу Управление и время-два вида устойчивый Скорость способы определения местоположения замкнутый контур Управление 。
Положение двигателя контроля:Обнаружения вращения позиции сигнал холла, Применение PIDPosition замкнутый контур Управление с помощью регулировки алгоритмы, Применение тормоз сопротивление для снижения скорости 。
Крутящего момента двигателя Управление:Управление из крутящего момента двигателя с помощью регулировки выходной ток 。
Защита от перегрузки и вращения двигателя:Перегрузка двигателя, драйвер ограничит ток на выходе, эффективная защита двигателя; когда мотор заблокирован, привод может определить состояние и тормозить мотор.
Внутренний подавления помех:Помехи потребление между приводная печатная и Управление цепи 、 муфта переходных подавления помех режима, он может эффективно гарантировать, что Управление цепи не зависит от помех приводная печатная. 。
Внешний подавления помех:UseESDProtective устройств и электростатического разряда схемы для всех interfacesESDprotect для того, чтобы сделать нарушений внутренней цепи работают стабильно и защищает внутренние устройства от повреждения переходных частот высокого напряжения электростатического по интерфейсу 。
Интерфейс высокой четкости
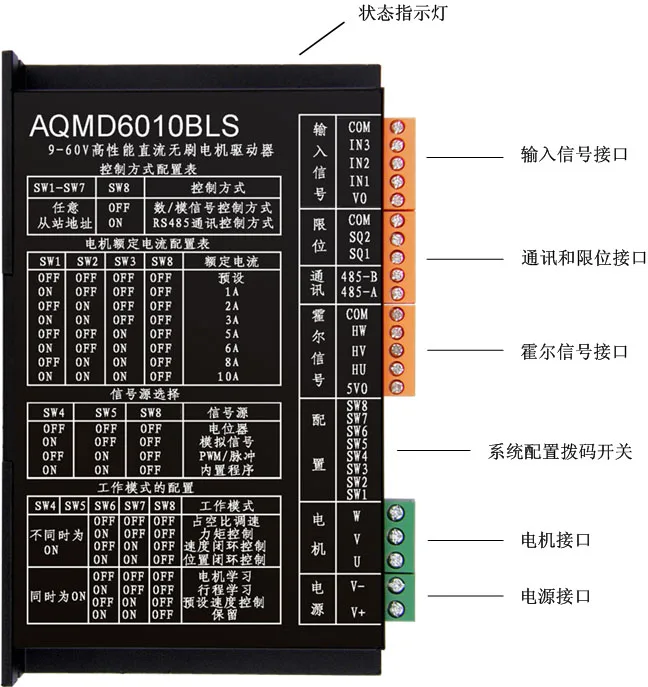
Конфигурация поворотный переключатель
1. Настройка режим управления
| SW1-SW7 | SW8 | Режим управления |
| В произвольном порядке | OFF | Количество/с управлением аналогового сигнала режим |
| Рабочий адрес | На | 485 Связь режим управления |
2. Выбора источника сигнала
| SW4 | SW5 | SW8 | Источник сигнала |
| OFF | OFF | OFF | Потенциометр |
| На | OFF | OFF | Аналоговый сигнал |
| OFF | На | OFF | ШИМ/пульс/частота |
| На | На | OFF | Встроенные программы |
3. Распределение Номинальный ток мотор
| SW1-SW3 | SW4-SW7 | SW8 | Мотор Номинальный ток соотношение цена/качество |
| Выкл ВЫКЛ | В произвольном порядке | OFF | Use485Configured Номинальная сила тока, default8.4A |
| На Выкл | В произвольном порядке | OFF | 2A |
| OFF ВКЛ/ВЫКЛ | В произвольном порядке | OFF | 3A |
| На ВКЛ/ВЫКЛ | В произвольном порядке | OFF | 4A |
| Выкл на | В произвольном порядке | OFF | 6A |
| Вкл/Выкл на | В произвольном порядке | OFF | 8A |
| OFF на | В произвольном порядке | OFF | 10A |
| ВКЛ | В произвольном порядке | OFF | 12A |
3. Настройка режима работы
| SW4-SW5 | SW6-SW7 | SW8 | Скорость режим регулирования |
| Различные в одно и то же времени | Выкл | OFF | Коэффициент заполнения Скорость регулирования |
| Вкл/Выкл | OFF | Контроль крутящего момента | |
| Автоматического отключения | OFF | Замкнутому циклу контроля скорости | |
| На | OFF | Расположение замкнутый контур Управление | |
| Кроме того, форон | Выкл | OFF | Мотор для обучения |
| Вкл/Выкл | OFF | Маршрут обучения | |
| Автоматического отключения | OFF | Предустановленных Скорость Управление | |
| На | OFF | Сохраняют |
1. Коэффициент заполнения Скорость регулирование одинарный потенциометр/крутящий момент Управление/соединения между замкнутый контур Скорость регулирования пятно Управление
Это использование работает следующим образом: с помощью potentiometersVR1Adjust скорости; Пресс downB1, двигателя вперед, B1Bounce, остановки двигателя, мотор останавливается в тех случаях, когда положительные вращения предел применяется. пресс againB1invalid; Пресс downB2, двигатель инверсии, B2Bounce, остановки двигателя, после того как лимит восстанавливается, моторный остановок. пресс againB2invalid 。
2. Рабочий цикл сдвоенный потенциометр/замкнутый контур Скорость регулирования способ подключения

Это соединение включает в себя независимое управление двойным потенциометром и кооперативное управление двойным потенциометром. для независимым управлением режим, используя два потенциометр для регулировки скорости мотора положительный и отрицательный вращение по отдельности, старт-стоп и Направление Управление мотора с помощью переключателя; для сотрудничества Режим управления, potentiometerVR2Setting середину Опорное напряжение, сравнивая potentiometersVR1andVR2Speed и направление Управление двигателя путем выходное напряжение 。 предел положительный и отрицательный позиции концевой выключатель 。
3. SinglechipPWM регулирование скорости передаточного отношения сигнала/контроль крутящего момента/метод соединения регулирования скорости замкнутого контура

Это использование выводится на MCU. PWMSignal регулирует скорости мотора, adoptIO Управление двигателя вперед и в обратную сторону и аварийной остановки 。 driverCOMThe Источники питания при подключении к однокристального; IN1Foot-to-foot MCUPWMoutput, используется для регулировки скорости; IN2andIN3Two с SCMIOTo быть подключены, они используются для Управление положительный и отрицательный вращения двигателя и экстренного торможения соответственно. 。 предел предоплату и инверсии, соответственно, концевой выключатель 。
4. Тип подключения импульсного сигнала позиции Управление из однокристального

С этим методом, один чип компьютер может контролировать положения вращения двигателя с помощью импульсного сигнала. 。 driverCOMConnect с блоком питания с одним чипом компьютера; IN1Connecting с одним чипом computerIO1, принимая импульсный сигнал одного чипа Микрокомпьютер, используемый для того чтобы контролировать Мотор шаг за шагом; IN2Connecting с одним чипом computerIO2, шаговый двигатель управления направлением; IN3Connecting с одним чипом computerIO3, используемый для того чтобы контролировать переключатель аварийной остановки; VOWith SCMIO0To быть подключен, выход завершения сигнала, чтобы сообщить об этом MCU, что контроль положения будет завершен процесс; Предел switchSQ1andSQ2Positive и отрицательный в надутом виде заднего хода Ограничение 。
Примечания: VOOutput is3.3VLogic уровень, в том случае, если MCU не принимает it3.3VLogic уровня, это необходимо преобразовать в 5 VLogic уровень 。
5. PLCDuty соотношение Скорость регулирование аналогового сигнала/контроль крутящего момента/соединения между замкнутый контур Скорость регулирования
Этот usagePLC Скорость регулирование мотор аналогового сигнала через реле/старт-стоп и вперед-обратного переключения Кол-во Управление мотор 。 driverCOMandPLCRelaysCOMThe терминалов и аналоговые сигналы соединены друг с другом.; IN1meetPLCAnalog outputAO, используется для регулирования скорости; IN2, in3 отдельные соединения/транзисторы outputY2andY1, управление Линг мотор вперед и назад соответственно; через лимит SwitchSQ1andSQ2Positive и отрицательный, обратное ограничение 。
6. PLCConnection метод импульсного сигнала позиции Управление

Это использование может быть осуществлено inPLC контроль Линг вращающееся положение двигателя импульсным сигналом 。 PLCTypical интегрированный метод подключения для позиции Управление импульсного сигнала показано на рис. 5,12 показано 。 drivercommeetplcсигнальный грунт; IN1meetPLCOfY3, acceptplcимпульсный сигнал , Используется для управления мотором шаг за шагом; IN2meetPLCOfY2, шаговый двигатель управления направлением; IN3meetPLCOfY1, используемый для того чтобы контролировать Мотор аварийной остановки; DriverVOOne порт в series240Ohm сопротивления, alsoVOandCOMandPLCOfX1and24V + подключения оптического муфта между ними, используется для Выход завершения сигнала, NoticePLCPosition процесс контроля завершена 。 предел switchSQ1andSQ2Positive и отрицательный в надутом виде заднего хода Ограничение 。
7. 485 соединения между Связь мульти-компьютер Управление

Каждый drive's485Communication линия пресса-A, B-BParallel соединение с последующим one485Master станции связи, 485The мастер-станция работает независимо от каждого водителя через рабочий адрес конфигурации драйвера дает. 。 адрес каждой конфигурации драйвера дает должно быть уникальным, не могу Дубликат с другими дисками 。
Предоставляем бесплатную giftsPCComputer образец программы (включая возвышение в исходный код), он используется для отладки двигателя, настройка параметров или вторичного развития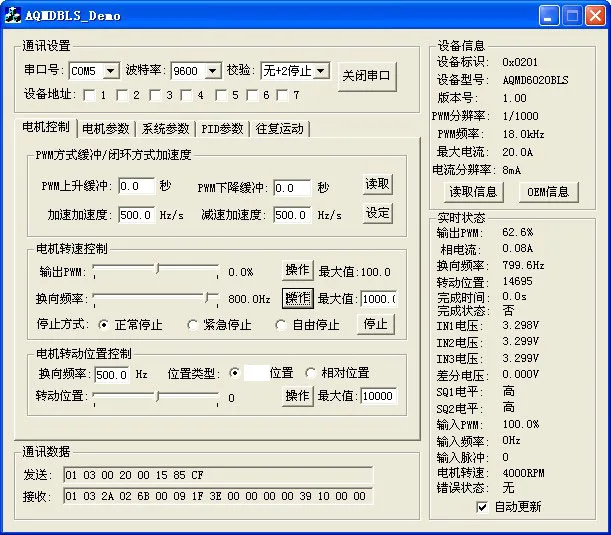
Размер высокой четкости

Размер is13.6cm ×8. 2 см × 4,5 см 。 Установка диафрагма is4mm, расстояние от центра Установка отверстие в сторону is6mm 。
Данных доступен для загрузки по адресу: http://www.akelc.com/download/show_72.html
Программное обеспечение для ручного доступен для загрузки по адресу: http://www.akelc.com/download/show_74.html
Прикрепите: AQMDxxxxBLSReference для более удобного выбора серии драйверы двигателей
| Модель | Поддержка мотор напряжения и номинальной выходной мощности | Максимальная нагрузка по току/Номинальный ток | Точность измерения тока | MOSPeak ток трубки | Максимальный ток торможения потребления энергии | Режим управления | Размер |
| AQMD3605BLS | 12 V-60 W 24 V-120 W 36 V-180 W | 7A/5A | 5% | 50A | 3A | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 | 70 мм × 65 мм × 21 мм Несмонтированная плата зарядного устройства |
| AQMD3608BLS | 12 V-96 W 24 V-192 W 36 V-288 W | 10A/8A | 2% | 60A | 3A | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3/5/10 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 | Несмонтированная плата зарядного устройства: 91,7 мм × 86,7 мм × 30 мм Выбор Пластик оболочки: 110 мм × 90 мм × 40 мм |
| AQMD6010BLS | 12 V-120 W 24 V-240 W 36 V-360 W 48 V-480 W 60 V-600 W | 12A/10A | 2% | 60A | 6A, он может тормоза или смягчать часто в течение длительного времени при тяжелой нагрузке. | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3/5/10 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 | 136 мм × 82 мм × 45 мм Алюминий сплав чехол |
| AQMD6010BLS-A | 12 V-120 W 24 V-240 W 36 V-360 W 48 V-480 W 60 V-600 W | 12A/10A | 2% | 60A | 6A, он может тормоза или смягчать часто в течение длительного времени при тяжелой нагрузке. | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3/5/10 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 (485 карантин) | 136 мм × 82 мм × 45 мм Алюминий сплав чехол |
| AQMD6020BLS | 12 V-180 W 24 V-360 W 36 V-540 W 48 V-720 W 60 V-900 W | 20A/16A | 2% | 100A | 6A, он может тормоза или смягчать часто в течение длительного времени при тяжелой нагрузке. | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3/5/10 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 (485 карантин) | 160 мм × 96 мм × 56 мм Алюминий сплав чехол |
| AQMD6030BLS | 12 V-360 W 24 V-720 W 36 V-1080 W 48 V-1440 W 60 V-1800 W | 35A/30A | 3% | 200A | 12A, он может тормоза или смягчать часто в течение длительного времени при тяжелой нагрузке. | Одноместный/двухместный потенциометр, переключатель, брелок, 0-3,3/5/10 Vanalog сигнала 、 PWM/частота/пульс 、 RS485 (485 карантин) | 178 мм × 108 мм × 68 мм Алюминий сплав чехол |
| AQMD6020BLS-P | 12 V-180 W 24 V-360 W 36 V-540 W 48 V-720 W 60 V-900 W | 20A/16A | 2% | 100A | 12A, частые торможения или замену при тяжелой нагрузке | Для того чтобы держать для того чтобы обеспечить программирования 、 RS485 | 160 мм × 96 мм × 56 мм Алюминий сплав чехол |
| AQMD6030BLS-P | 12 V-360 W 24 V-720 W 36 V-1080 W 48 V-1440 W 60 V-1800 W | 35A/30A | 3% | 200A | 20A, частые торможения или замену при тяжелой нагрузке |
Для того чтобы держать для того чтобы обеспечить программирования 、 RS485 (485 карантин) | 178 мм × 108 мм × 68 мм Алюминий сплав чехол |
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


