



Описание
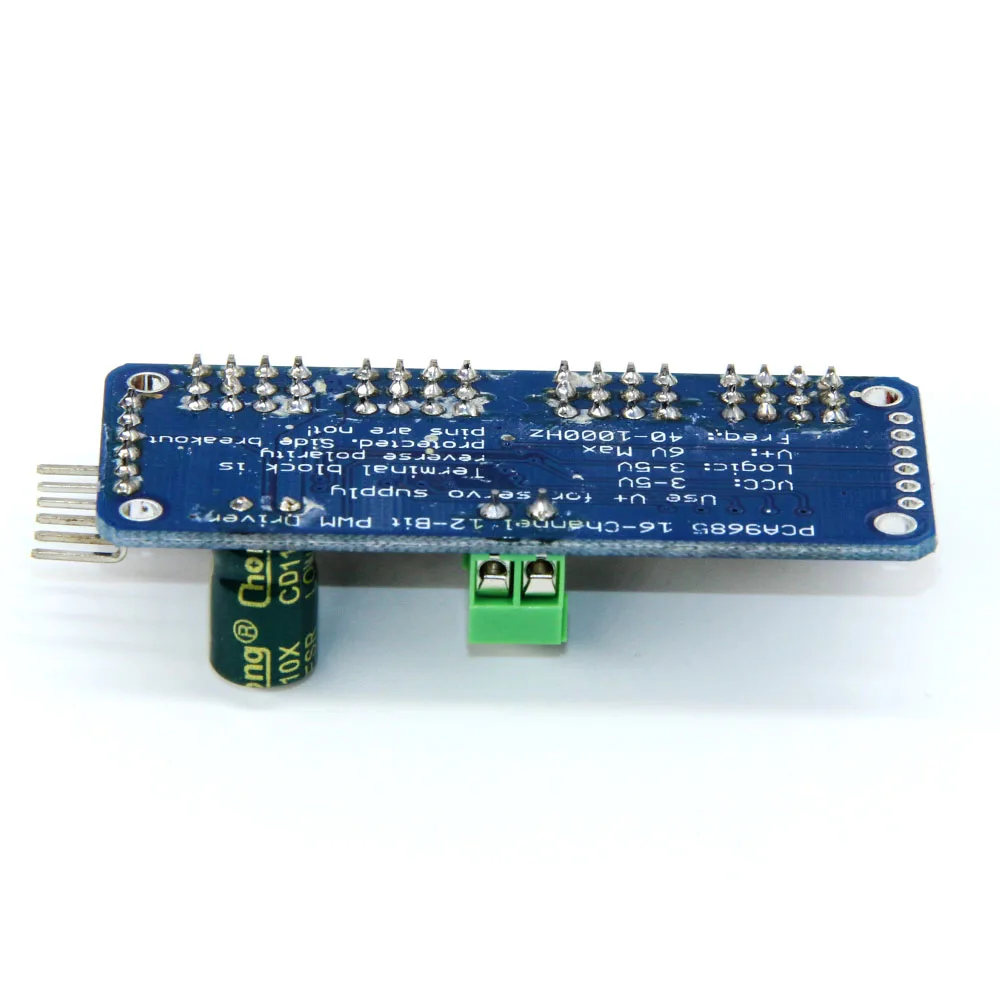
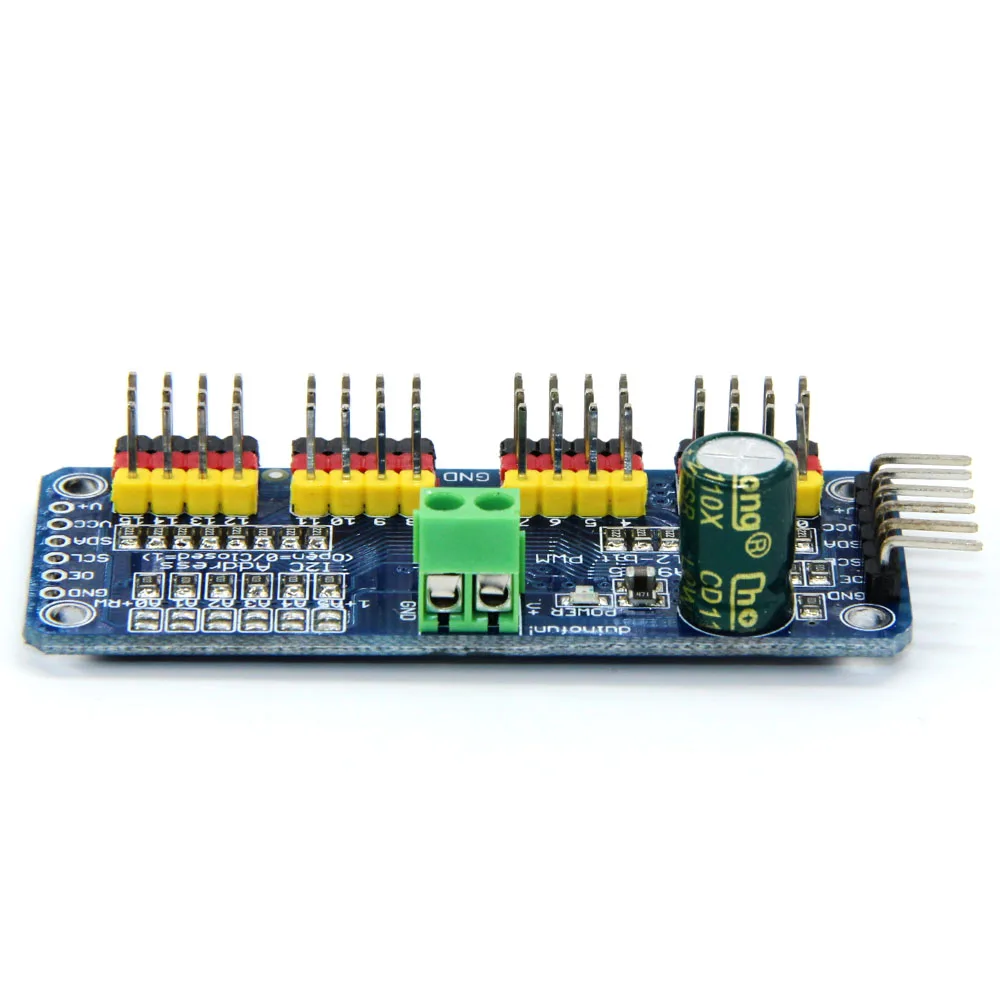
16 ШИМ/сервопривод контроллер робот IIC интерфейсная плата
О:
Это использование 2c связи, встроенный PWM привод и часы. Это означает, что серия TLC5940 очень отличается. Вам не нужно постоянно отправлять сигналы, занимающие ваш микроконтроллер!
Это 5 V совместимый, что означает, что вы можете использовать 3,3 В для управления микроконтроллером и безопасно управлять выходом до 6 в (когда вы хотите контролировать белый или синий светодиодный с 3,4 + положительное напряжение также возможно)
6 контактов выбора адреса, так что вы можете поставить 62 приводы пластины, висящие на одном автобуса i2c, в общей сложности 992 PWM выходов. Это будут очень большие ресурсы.
Около 1,6 кГц Регулируемый Частотный вывод pwm
Готовы к выходному 12-плата сбора данных шагового двигателя, а это означает, что при кадровой частоте 60 Гц, частота обновления может достигать 4us Разрешение
Настраиваемый двухтактный выход или открытый сборник выход
Выход позволяет pin быстро отключать все выходные данные
Особенности:
Центральный чип l PCA9685 был завернут в маленькую пластину
L Потребляемая мощность терминалы
L безвредный для окружающей среды генератор мощности индикатор
L облегчит вам четыре комплекта в 3-х контактный разъем Вставка 16 моторов сервопривода (сервопривод немного шире, чем 0,1 ", таким образом, вы можете положить четыре пары 0,1" разъем)
Обратная полярность защиты l монтажная плата вход
L каскад дизайн
L V + линия для размещения большого конденсатора (в некоторых случаях вам нужно) Периферийное Максимальное входное напряжение конденсатора зависит от 10V1000uf
L вывод pwm линий все ставят резистор серии 220 Ом для защиты их, и может легко управлять светодиодный.
Необходимые материалы
Arduino макетная плата
Сервопривод
Несколько DuPont иглы
Usb кабель
Электропроводка
В соответствии с иллюстрацией ниже, с DuPont needle PCA9685 и Arduino плата управления подключены,


Характеристики
- Тип совместимого аудио и видео оборудования
- Поддержка усиления сигнала
- Упаковка
- Да
Сопутствующие товары


507 руб.
15 заказов


