Краткое описание продукта
2 дорожный мотор и 16 дорожный руль Расширительная пластина может быть управляется в то же время 2 дорожный мотор и 16 дорожный рулевой механизм, этот пример использует мобильный phoneappControl автомобиль и рулевое колесо.
1. Рабочий процесс:
Espduinoestuaphotspot-> радиовещание MonitorUDPRadio-> мобильное соединение с горячей точкой-> Мобильный phoneappUseudpBroadcast данные управления-> espduinoReceive данные анализа данных для управления автомобилем и рулевой передачей.
2. Протокол управления
1) Управление тележкой:
Cmd = двигатель и d = x, (x = 0 1 2 3 4 5 6 A)
Пример: cmd = мотор & d = 5 увеличение скорости транспортного средства 100
0 остановить его
1 вперед
2 отступить
3, движение задним ходом, левый поворот
4 поворот направо
5 Скорость increase100
6 Скорость снижение 100
В ReplyAppCurrent значение скорости
2) Управление передачей рулевого управления:
Cmd = servo & n = Номер рулевой передачи и d = угол поворота
Пример: cmd = servo & n = 0 & d = Поворотная шестерня рулевого управления 300
Диапазон number0-15 рулевого механизма
Диапазон вращения angle130-590Corresponding0-180degree, различные модели рулевого механизма могут иметь различные диапазоны
3. Подготовка материала:
ESPduino * 1
2 дорожный мотор и 16дорожный руль Расширительная пластина * 1
Корпус перемычки * 2
Питание * 1
Тележка * 1
5 vSteering шестерни
4. Экспериментальные шаги:
1) Установите
A) короткие две перемычки separatelyVMAndVIN, VSAnd5V
B) Подключите питание supplyVMAndGND
В) Подключите два двигателя автомобиля друг к другу A + A-, B + B-
D) Добавьте файлы библиотеки в Каталог файлов, записывайте исходный код в vicinityespduino
Е) Установите расширенный набор
F) Включите белый переключатель на расширительной плате, два куска панели лампы будут включаться.
2) Управление мобильным телефоном
A) установка мобильного телефона
B) Включите Hot (XXXXbychipID) горячие пятна, Password12345678
C) openapp, ChoiceUDP клиент, нажмите Add, typingip192.168.4.1, port6090
D) протокол управления входом инструкции начать управлять автомобилем, ascmd = мотор & d = 5 увеличение скорости транспортного средства 100

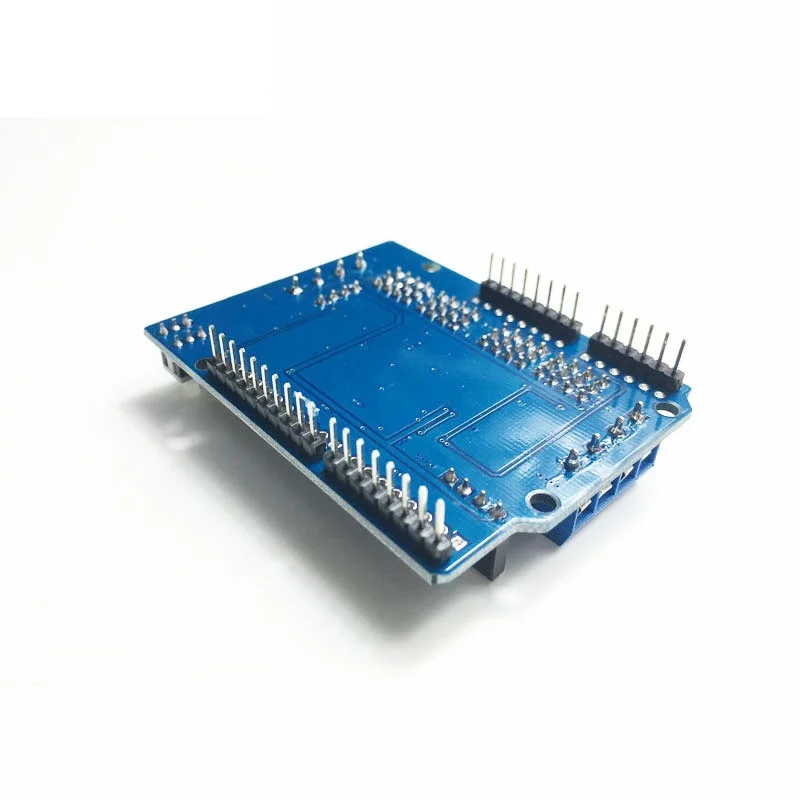
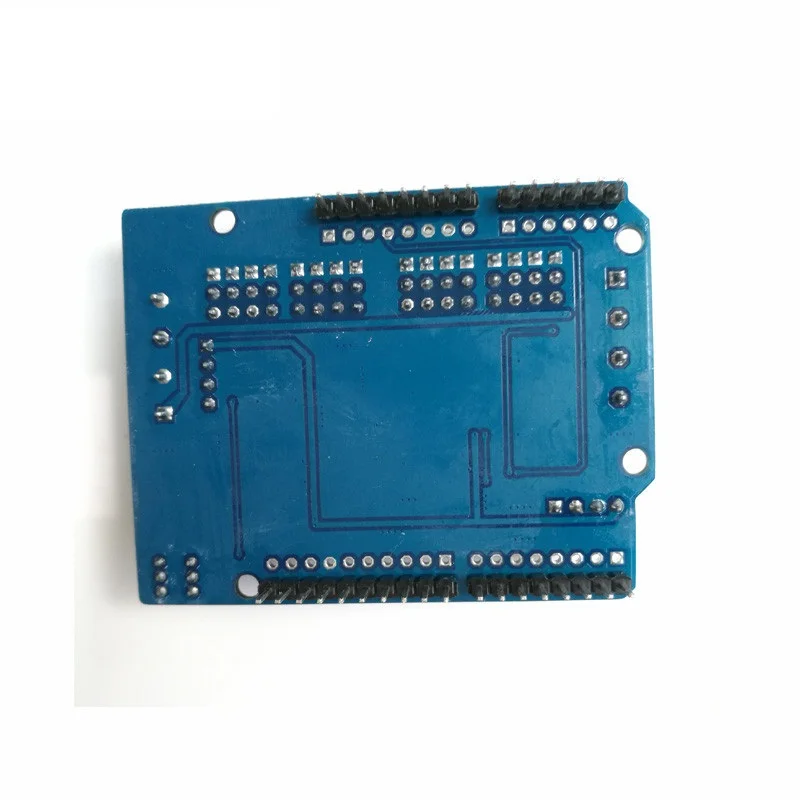
2 мотор и 16 Серводвигатель щит совместим с UNOandESPduinoA мотором и модулем привода рулевого редуктора. Дизайн модуля с помощью перекрытия платы, прямой доступArduino UNOВозможноESPduinoПечатная плата. Продукт может контролироваться одновременно.2Двигатель постоянного тока (4,5~Е-байка 36В) И16Дорожный рулевого механизма (5~18 V), Управление вождения мобильного робота с роботом
В модуле используется отличный высокомощный двигатель, полностью мостовый чип, производимый итальянской полупроводниковой компанией. l293DD, прямой драйвер 2dc мотор or1Road шаговый двигатель, максимальный ток привода достигается 1.2a. схема схемы является разумной, упаковка патч, установка очень удобна. модуль adoptionIICInterface Control 16road рулевой механизм.
Модуль adoptionArduino UNOandESPDUINOOfIO порт управления, так что только плата управления занят. d6, D7, D8, D9 (aboutESPDUINO, затем forD12, D13, D14, D15) четыре порта s, соответственно asPWMB (электрический machineryBspeed) DIRB (электрический machineryBdirection) PWMA (электрический machineryAspeed), дира (электрический machineryaнаправление)Функция. Модуль принимает гуманную схему дизайна, используйте переключатель кнопки питания, используйте rs может легко включить и выключить блок питания. Этот модуль можно напрямую использовать d для управления умные роботы., использоватьBluetooth (запасной интерфейс прямой интерполяции) возможноWi-FiКонтроль, контрольное приложение для исходного кода.
Технические характеристики продукции:
①Power Входное напряжение:
Электропитание двигателя (ВМ): 4,5 В ~ 36 В, отдельный источник питания;
Блок питания рулевого механизма (ВН): 5 ~ 18 в, отдельный источник питания;
②Метод использования одиночный блок питания:
Открытая схема, (отдельный контрольный мотор, 6 ~ 36 В);
Открытая схема, индивидуальное управление Рулевой Передачей (6 ~ 18 В);
Короткая схема, одновременное короткое замыкание 5В. Одновременное управление двигателем (6 ~ 18 в) и 16road5vsteering engine
③Рабочий ток мотора вождения PartIo: ≤1. 2A;
④Максимальная рассеивающая мощность: 4 Вт (T = 90 ℃)
⑤Control сигнал уровня входного сигнала: высокий уровень: 2.3V ≤VIH≤VIN; низкий уровень:-0.3V ≤VIL≤1. 5 V
⑥Рабочая температура:-25 ℃ ~ + 125℃
Driving форма вождения: двухходовой привод высокой мощности
⑧Module Вес: about46g
Механические измерения:
На рисунке ниже показан продукт. PCBview

Фотографии продукта