


Описание

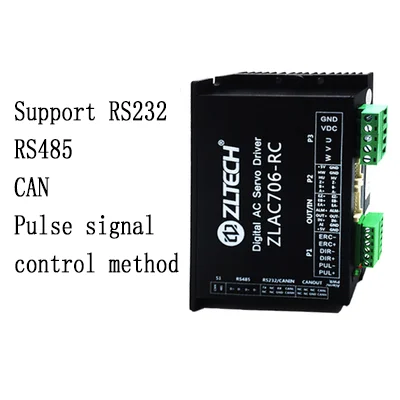
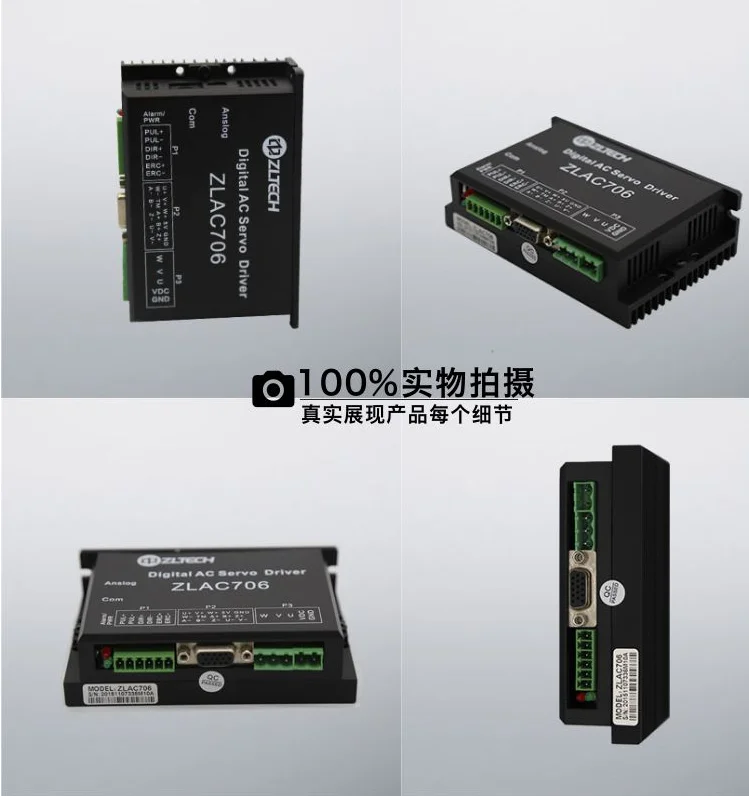
Робот колеса привод с серводвигателем ZLAC706 импульсного управления 24 v AGV нагрузки драйвер
Характеристики продукта
Новый 32-bit DSP технология управления
Поддерживает различные режимы управления, различные методы ввода
Высокая динамическая производительность, большой пиковый крутящий момент, низкая скорость бега Гладкий
Стабильная производительность и низкая скорость ремонта
Высокая производительность и низкая цена, хорошая стабильность
Любой электронный механизм, чем установить импульсный эквивалент
Используйте интерфейс RS232 через программное обеспечение для отладки PC изменить параметры
Можно установить контур положения, контур скорости и ток петли PD параметров
Оптическое соединение изоляции разница входного сигнала, сильная способность анти-помех
Имеет перегрузки по току, 12 t, перенапряжения, низкого напряжения, перегрева, супер плохой, защита от превышения скорости
Может через Виртуальный осциллограф, показывает, что двигатель работает параметры, такие как ток, скорость, ошибка отслеживания
Использование интерфейса RS232, с помощью программного обеспечения для отладки, изменение параметров ПК
Рабочее напряжение постоянного тока: 24-70 В постоянного тока
Светло-зеленый, красный свет, указанный, защита или автономный
Имеет перегрузки по току, 12 t, перенапряжения, низкого напряжения, перегрева, супер плохой, защита от превышения скорости
Может совпадать с различной точностью инкрементного кодировщика (1000 линий, 1250 линий, 2500 линий, 5000 линий можно установить)


Примечание:
1. Не поднимайте блок питания, входное напряжение не превышает DC70V, Управляйте зеленым светом при электрическом питании.
2. Установите параметры системы (например, электронный механизм) обратно на электричество.
3. Уровень входного сигнала управления составляет 5 В, требуется ограничительный резистор тока, когда выше 5 В, когда контрольный сигнал 24 В должен быть соединен 2 k, 1/4 Вт Резистор.
Описание интерфейса энкодера двигателя P2 (женская головка DB15)
PUL +-импульсный сигнал фотоэлектрической изоляции-это источник питания конечного сигнала, + 5 В до 24 мая привод, более + 5 В до PUL-прерывания в ограниченном токе резистора.
PUL-импульсный сигнал фотоэлектрической изоляции-вниз вдоль Эффективного отрицательного конца, каждый раз импульсный двигатель шаг меняется от высокого до низкого.
Фотоэлектрическая изоляция сигнала DIR-это источник питания +-направление-сигнал, + 5 В до 24 В может управляться, более + 5 В до револьверного ограничительного резистора тока.
Эна релиз сигнала фотоэлектрическая изоляция +-двигатель концевой сигнал питания, + 5 В до 24 В может управляться, более + 5 В до Эна-прерывания в токовом ограниченном резисторе.
Эна-двигатель отпустите отрицательный конец-эффективный сигнал фотоэлектрическая изоляция (низкий уровень), чтобы выключить моторная катушка тока, привод для остановки работы,


Примечание: Электронное руководство, которое вам нужно, пожалуйста, свяжитесь со службой поддержки клиентов, предоставьте адрес электронной почты.
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
- Номер модели
- ZLAC706 / ZLAC706 - CAN/ZLAC706 - RC
- Индивидуальное изготовление
- Да
- Continuous output current
- 10 a
- The largest motor capacity shall apply
- 350 w
- The input voltage
- 24 v
- The largest output current
- 6 a
- Adaptation motor
- The robot motor
Сопутствующие товары


