Описание

1. краткое описание продукции
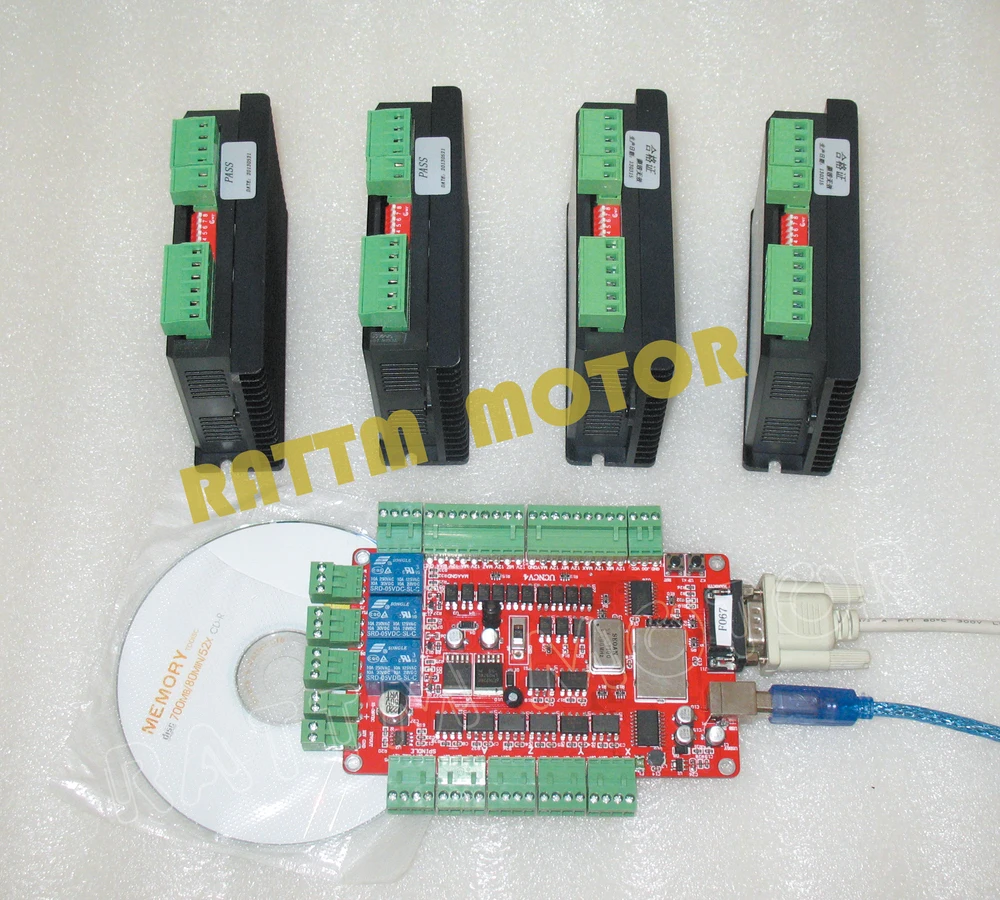
USBCNCV4.0 является высокопроизводительным контроллером движения, который основан на ПК программного обеспечения USBCNC управления, система может завершить преобразование из кода G для подключения сигнала управления движением шагового двигателя, не требуя каких-либо дополнительных аппаратных средств и программного обеспечения. Эта карта управления совместим с большинством Драйвер шагового двигателя и сервопривод, это идеальный с аварийным сигналом, который вместо того, чтобы одновременно Mach3 интерфейсной платы.
1) Требования к компьютерной системе
Минимальной конфигурации:
1) Процессор: 1 ГГц
2) память: 512 Мб
3) Свободное дисковое пространство 500 МБ
4) графическое устройство DIRECTX9 с драйвером WDDM 1,0 или выше
5) интерфейс USB 2,0
6) чистая основа 3.5SP1
2). Рекомендуемая конфигурация:
1) Процессор: 2 ГГц dikaryon
2) Память: 2 Гб;
3) 1G свободное место для диска
4) графическое устройство DIRECTX9 с драйвером WDDM 1,0 или выше
5) интерфейс USB 2,0
6) чистая основа 3.5SP1
3) Внешний вид и размер производства
1. После того, как revision, V4 версии с помощью красный PCB платы, размер печатной платы 135,3*82,5 мм.;
2. передняя часть Узкий край, размещенному USB интерфейс связи и DB9 ручной интерфейс управления для удобства клиентов из панель корпуса напрямую;
3. узкий край-это входной и выходной интерфейс питания и 3 релейный выходной интерфейс; реле-это сильный источник помех, реле вдали от дизайна Микросхемы управления, это способствует стабильности доски;
4. Одна из двух широких сторон является шаговым двигателем и основным выходом сигнала axiscontrol;
5. другая сторона двух широких сторон является аварийной остановкой, ручным входом скорости, ограничением входного интерфейса; одна сторона для входа, другая сторона выходного режима подключения прост и удобен;
6. 5 В и 12 В силовой модуль компактная самостоятельность, безопасность, стабильность;
7. Внешнее обеспечение стабильности системы эффективно работает с кристально активной и основной чип управления щит;
8. Программное обеспечение USBCNC, не mach3, пожалуйста, обратите внимание!
4) детальное функциональное введение
A. Входное напряжение карты: 15 ~ 36 В;
B. Предельное рабочее напряжение порта: 12 В;
C. Выходное напряжение сигнала управления шаговым двигателем: 5 В;
D. внешнее напряжение питания: 12 В;
Примечание: маркированный 15 ~ 36 В постоянного тока является входным интерфейсом, отмеченный 12 В является выходным интерфейсом, не может проводить неправильно.
5). Функция и определение каждого модуля
A) интерфейс USB, подключение к компьютеру usb-порт через этот интерфейс, вы можете использовать программное обеспечение usbcnc для управления этой платой, этот интерфейс USB является квадратным интерфейсом B, пожалуйста, используйте USB2.0 соединительный кабель с разъемом USB, который с экранирование и магнитной застежкой и не должна превышать 2 метров в длину.
B) интерфейс коробки ручного управления, внешний блок ручного управления может использовать этот интерфейс для доступа к системе, интерфейс является стандартной формой DB9, его определение, как показано в следующей таблице.
Таблица 4-1 определение интерфейса ручного управления
| Интерфейс серийный номер | 1 | 2 | 3 | 4 | 5 |
| Интерфейс высокой четкости | Общий порт | Ось corotation | Перемещение по оси Z вниз | Перемещение по оси Y вперед | Оси X влево движение |
| Интерфейс серийный номер | 6 | 7 | 8 | 9 | |
| Интерфейс высокой четкости | Ось corotation | Перемещение по оси Z вверх | Перемещение по оси Y назад | Оси X правильный шаг |
C) Мощность индикатор, как показано на рисунке выше D10 индикатор является фронтальный USB Мощность индикатор, этот свет горит после подключения порта USB с компьютером, d2 ниже приведен задний индикатор питания, этот свет также загорится, когда плата карты работают с ним.
D) Кнопка обновления прошивки платы и сброса RST, прошивка была обновлена, поэтому кнопка обновления не должна использоваться, кнопка сброса используется при необходимости перезапуска из-за неисправности платы.
E) ручной интерфейс управления скоростью, режим подключения проводки, как показано на следующем рисунке.
F) лимит входного интерфейса. Определения концевого интерфейса указаны в следующей таблице
Таблица 4-2 определение концевого интерфейса
| Интерфейс серийный номер | 12 V | MIX | 12 V | Макс | 12 V |
| Интерфейс высокой четкости | Переключатель общий порт | X нижний предел | Переключатель общий порт | X Верхний предел | Переключатель общий порт |
| Интерфейс серийный номер | Мій | 12 V | Мая | GND | |
| Интерфейс высокой четкости | Y нижний предел | Переключатель общий порт | Y верхний предел | GND | |
| Интерфейс серийный номер | 12 V | MIZ | 12 V | МАЗ | 12 V |
| Интерфейс высокой четкости | Переключатель общий порт | Z нижний предел | Переключатель общий порт | Z верхний предел | Переключатель общий порт |
| Интерфейс серийный номер | Миа | 12 V | MAA | GND | |
| Интерфейс высокой четкости | В нижний предел | Переключатель общий порт | А верхний предел | GND |
Концевое соединение переключателя как показано на рисунке 1-8 ~ рис. 1-10
Г) шпиндель управления электрораспределительной коробкой многопозиционного переключателя, как показано на рисунке 1-6, переключатель переключения до S1 положение для регулировка скорости вращения шпинделя; переключение положение переключателя на ниже для выбора нужного размера выходной контроль туман реле.
H) внешний интерфейс паузы и сброса; 2 фута отмечены паузой подключения выключателя, 2 фута помеченного сброса соединения сброса переключатель сброса.
I) релейный выход программного управления, выход настроек программного обеспечения с маркировкой 3, определяется сверху и снизу, 3 футаNC,Нет, COM.
J) программное обеспечение потока управления релейный выход, выход отмечен 2 в настройках программного обеспечения, определяется сверху вниз, 3 футаNC,Нет, COM.
K) релейный выход программного обеспечения с управлением шпинделя, выход с маркировкой 1 в настройках программного обеспечения, определяется сверху и снизу, 3 футаNC,Нет, COM.
L) плата рабочего входа,Уровни выше отрицательных ниже, как подписано плата, пожалуйста, обратите внимание на вход постоянного тока 15 ~ 36 В, перенапряжение или обратное соединение повредит плату.
М) выходной интерфейс 12 В. Как отмечена плата, GND is-, 12 V is +.
N) выходной интерфейс управления шпинделем: определения поворота для GND DIR PWM2 12 V, соответственно, наземный, выходной сигнал направления, шпиндель 0 ~ 10 V Скорость управления выходом сигнала, 12 V выход.
O) выход сигнала управления шаговым двигателем оси, определение: CK + \ CK-\ DIR + \ DIR-, соответственно, импрессия положительная, импрессия отрицательная, направление положительная, направление отрицательная, плата использует общий метод подключения анода, поэтому CK + и DIR + соединены вместе, чтобы связаться с 5 V на плате, эта плата не поддерживает общий метод подключения катода, Конкретные методы проводки см. рис. 1-11. Эта плата не содержит включения управления, в настоящее время большинство водителей на рынке не должны подключаться к сигналу EN и непосредственно работать регулярно по умолчанию.
P) выход сигнала управления шаговым двигателем Z axis, определение CK + \ CK-\ DIR + \ DIR-, соответственно для импульсного положительного, импульсного отрицательного, направленного положительного, направления отрицательного, плата, использующая общий метод подключения анода, поэтому CK + и DIR + соединены вместе с 5 V на плате, эта плата не поддерживает общий метод подключения катода.
Q) выход сигнала управления шаговым двигателем оси Y, определение CK + \ CK-\ DIR + \ DIR-, соответственно для импульсного положительного, импульсного отрицательного, направленного положительного, отрицательного направления, плата, использующая общий метод подключения анода, поэтому CK + и DIR + соединены вместе с 5 V на плате, эта плата не поддерживает общий метод подключения катода.
R) X осевой выход сигнала управления шаговым двигателем, определение CK + \ CK-\ DIR + \ DIR-, соответственно для импульсного положительного, импульсного отрицательного, направленного положительного, направления отрицательного, плата, использующая общий метод подключения анода, поэтому CK + и DIR + соединены вместе с 5 V на плате, эта плата не поддерживает общий метод подключения катода.
2. CW8060 драйвер характеристики:
1. DC разъем питания Тип: 24 V ~ 80 V
2. Выходной ток: 2 ~ 6A
3. Mircostepping: 1 (1.8deg), 1/2, 1/4, 1/8, 1/16, 1/32, 1/64, 1/128, 1/256;
1/5, 1/10, 1/25, 1/50, 1/125, 1/250
4. форма защиты: защита от перегрева, блокировка автоматического полутока, защита от ошибок
5. Максимальная частота пульса 100 кГц;
6. Размеры: 147 мм x 97 мм x 30 мм;
7. Вес: <500 г.
8. Рабочая среда: температура-15 ~ 40 градусов влажности <90%.
9. подходит для NEMA17-34 двух и четырех фазных шаговых двигателей, ток которых меньше 6А.
Порты ввода/вывода:
1. VCC +: DC силовой положительный полюс;
Обратите внимание: Должен охранять от более 80 В.
Чтобы не повредить модуль
2. GND: Катод питания постоянного тока;
3. A +, A-: шаговый двигатель с одной обмоткой;
4. B +, B-: шаговый двигатель другой обмотки;
5. CP +, CP-: вход шагового импульса + 5 В (увеличение эффективности края, увеличение длины края> 10uS);
6. CW +, CW-: вход шагового двигателя, уровень напряжения тронутый, высокий, низкий обратный;
7. Отдых +, отдых-: без двигателя.
Интерфейс см;Нужную картинку
Характеристики
- Номер модели
- NEMA17-34
- Тип двигателя
- Шаговый электродвигатель
- Бренд
- POWACE
- Item
- 4 axis USBCNC controller
- Port
- USB port
- Breakout board
- 4 axis
- Driver input voltage
- 24-80VDC
- Driver current
- 6A
- Driver microstep
- 256 microstep
- is_customized
- Yes
Сопутствующие товары