


Описание

\
StayProcessingCoordinate значения предоставляемые на
\\

\
Инфракрасная камера определения местоположения может быть использована Arduino, AVRAll виды ofI2C контроль контроллера интерфейса 。 отслеживаемая 4 инфракрасная точка, и предоставьте данные хосту. горизонтальная перспектива составляет 33 градуса, вертикальный вид-23 градуса. возврат координат четырех точек в то время, когда инфракрасная камера распознает Объект 。 его соответствующие координаты находятся в наборе позиций координат, другая позиция координат пуста (Return1023, 1023). если обнаружено несколько целей, в порядке обнаружения, если некоторые из движущихся объектов находятся вне поля зрения, соответствующее положение Пустое (Return1023, 1023). оставшиеся согласования позиций по-прежнему Неизменным 。
\\
\
\ \
\
\ \
Устройство автоматического поиска источника \
Робот футбольного матча \
Траектории распознавание \
\
\

\ \
Рабочее напряжение: 5 В, 3. 3 в \
Расстояние обнаружения: 0 ~ 3 м \
Интерфейс: I2C Интерфейс \
\
\
\ \
Расстояние (см) -- горизонтальное расстояние (см) -- вертикальное расстояние (см) \
10 (см) ---- 8,5 (см) ---- 7,5 (см) \
50 (см) ---- 42 (см) ----- 32 (см) \
100 (см) --- 7 (см) ----- 60 (см) \
\
\
\ \
\
\
\ \
\ \
\ \
\
\ \
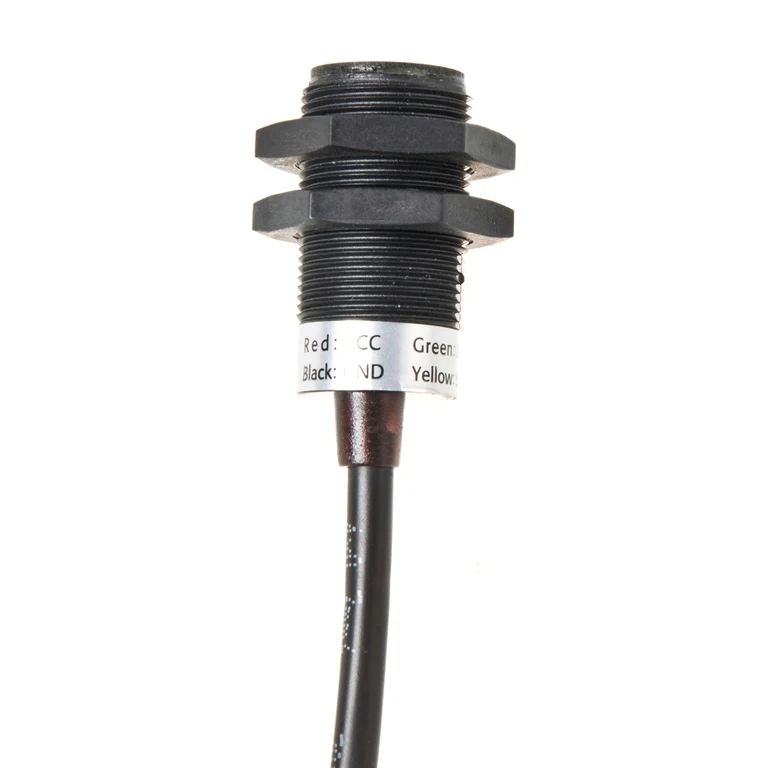
Красная Нить: power supply5Vperhaps3.3V \
Желтая линия: заземляющий \
Зеленая линия: внесение изменений \
Синяя линия: SCL \
\
\

\ \
Инфракрасный позиционирования зонд x1 \
\
\

\ \
Библиотека продукта \
Http://wiki.dfrobot.com.cn/index.php/ (Артикул: SEN0158) положение _ ir_camera _ % E7 % BA % A2 % E5 % A4 % 96% E5 % AE % 9A % E4 % BD % 8D % E6 % 91% 84% E5 % 83% 8F % E5 % A4 % B4 % E6 % A8 % A1 % E5 % 9D % 97 #. e5.BA. 94. e7.94.A8. e6.8E. a8.E8.8D. 90 \
\
\ \
Код образца (включая arduinoandprocessing) \
Http://www.dfrobot.com.cn/images/upload/File/201403051748190tmhsf.zip
Сопутствующие товары


