

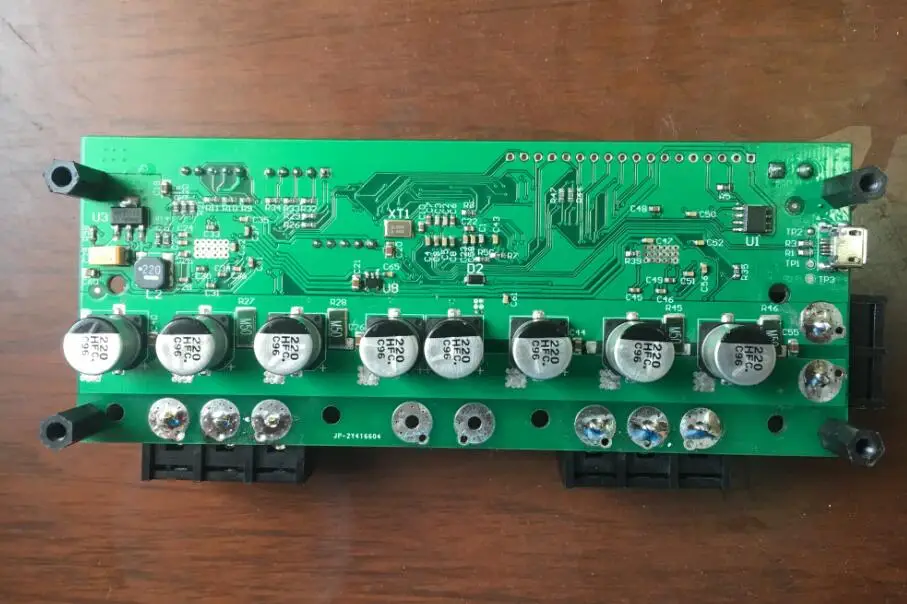

Описание
Трехконтурное управление: скорость, положение, ток
Доступна модифицированная версия на основе ODrive V3.5
Прошивка ODrive горит, тестирует и отправляет.
Загрузка данных: https://pan.baidu.com/s/1PSq2Aw5WiMFYGk0rPBw7Ag
Этот проект о наземном приводе бесщеточный мотор, цена дешевая.Цель-использовать недорогие бесщеточные двигатели в высокопроизводительных роботах
Введение в
Начните Тестирование с одного двигателя и энкодера, без проблем, даже рекомендуется.Убедитесь, что между энкодером и мотором есть Хорошее механическое соединение. Скольжение может привести к аварийным колебаниям.Все немощные I/O имеют выход 3,3 В и допуски на вход 5 В, за исключением того, что в ODrive v3.2 и более ранние версии GPIO 3 и GPIO 4 не поддерживают напряжение 5 В.Вам нужны один или два бесщеточных мотора, ортогональные инкрементные кодеры и Силовые резисторы.Мощность резистора, который вам нужен, зависит от настроек двигателя и пиковой/средней мощности смещения.Хорошей отправной точкой является резистор на 0,47 Ом, 50 Вт.Подключения двигателя до 3-х фазный Винтовые клеммы и подключите Силовой Резистор к вспомогательному терминал.Подключите блок питания (12-24 В) к клемме постоянного тока, обеспечивая внимание к полярности.Не применяйте электричество сейчас.Подключите кодировщик к J4.A, B фазы необходимы и Z (индекс пульса) опционально.Линии A, B и Z имеют сопротивление подтягивания 3,3 k для слива открытого энкодера.Для односторонних импульсных сигналов со слабым током привода (<4 мА), возможно, потребуется снять подтягивающий резистор.
В настоящее время поддерживаются Командные режимы: USB, UART и шаг/DIR.
Если вы отправляете команды через USB, вы можете подключить кабель к порту micro-usb.Если вы отправляете команды через UART, см. Раздел Настройка UART, если вы используете шаг/DIR, см. Раздел Настройка шаг/DIR
Теперь вы можете: скачать и построить параметры конфигурации микропрограммного обеспечения для запуска PCB
Пусковое устройство показано здесь.
Примечание: ротор должен быть повернут во время запуска без какой-либо предельной нагрузки.Это означает, что масса и слабые фрикционные нагрузки хороши, но гравитационные или Пружинные нагрузки плохи.Также обратите внимание, что в видео Двигатель вращается после инициализации, но в текущем по, по умолчанию, необходимо установить положение Управления позицией 0 (то есть положение при запуске)
Если у вас есть кодировщик с сигналом index (Z), вы можете откалибровать один раз и продолжить калибровку при запуске.Инструкции, как это сделать, здесь.
Отправьте команду
Это записывает отправку команд USB и UART.Вы также можете посмотреть на ODrive Arduino library, что позволяет легко использовать интерфейс UART на Arduino.Вы также можете воспринимать это как пример того, как общаться с ODrive через UART.
Набор UART
Скорость передачи данных: 115200 pin распределение:
GPIO 1: Tx (Rx подключен к другим устройствам)
GPIO 2: Rx (Tx подключен к другим устройствам)
GND: необходимо соединить заземляющие провода устройства вместе.Используйте любые контакты GND на J3 ODrive.
Чтобы включить режим UART для GPIO, см. Раздел Настройка режима GPIO.
Набор для шага/Дир
Pin-код:
GPIO 1: шаг M0
GPIO 2: M0 DIR
GPIO 3: шаг M1
GPIO 4: M1 DIR
GND: необходимо соединить заземляющие провода устройства вместе.Используйте любые контакты GND на J3 ODrive.
Обратите внимание, что GPIO_3 и GPIO_4 не допускают уровней 5 В на ODrive v3.2 и ниже, поэтому сигналы 3,3 В!ODrive v3.3 и более поздних версий характеристики 5В толерантным GPIO.
Для включения шагового/dir режима GPIO см. Раздел Настройка режима GPIO.
Существует также Новая переменная конфигурации под названием counts_per_step, которая определяет количество кодировщиков для "размера шага".Это может быть любое значение с плавающей точкой.Ступенчатая частота находится в процессе тестирования, но она должна обрабатывать не менее 16 кГц.Если вы хотите проверить его, обратите внимание, что в режиме сбоя с высокой скоростью работы, как ожидается, будет выключение двигателя и руление.
Обратите внимание, что линии в настоящее время не включены, интерфейс шаг/направление включен по умолчанию, и ODrive остается активным, пока он находится в режиме управления позицией.По умолчанию ODrive запускается в режиме управления местоположением, поэтому для начала не нужно отправлять какие-либо команды через USB.Вы все еще можете отправлять команды USB, если хотите.
Если у вас есть какие-либо вопросы или вопросы, пожалуйста, свяжитесь с нами.ODrive тепло приветствует вас.
Обратите внимание, что использование бортового термистора для измерения роста температуры MOSFET Odrive полезно для безопасности.
Смотрите официальный веб-сайт:
Https://discourse.odriverobotics.com/t/odrive-mosfet-temperature-rise-measurements-using-the-onboard-thermistor/972
ODrive документ: http://docs.odriverobotics.com
Рекомендуется, чтобы Google browser щелкните правой кнопкой мыши вид перевода
ODrive fan разработала интерфейс odrivetool с открытым исходным кодом
GitLib:
Видео: https://vimeo.com/318632945
Другая информация в верхней части этой страницы продукта baidu сетевой диск, продолжайте улучшать ваше внимание
Характеристики
- Бренд
- OllyMurs
- Совместимый с
- /
- Тип аксессуара
- Адаптер питания
Сопутствующие товары


