


Описание
Отгрузочная ведомость
Тип 1:
1) изменение вращения PMSM один комплект платы управления двигателем (CPUBoard + низкая пластина)
2) вращающийся трансформатор с постоянным магнитом синхронный двигатель (24 В 100 Вт 3000 об/мин) x1 (девять новых)
Тип 2:
1) изменение вращения PMSM один комплект платы управления двигателем (CPUBoard + низкая пластина)
2) вращающийся трансформатор с постоянным магнитом синхронный двигатель (24 В 100 Вт 3000 об/мин) x1 (девять новых)
DSP28335_Rotary постоянный магнит синхронный двигатель управления макетной платы
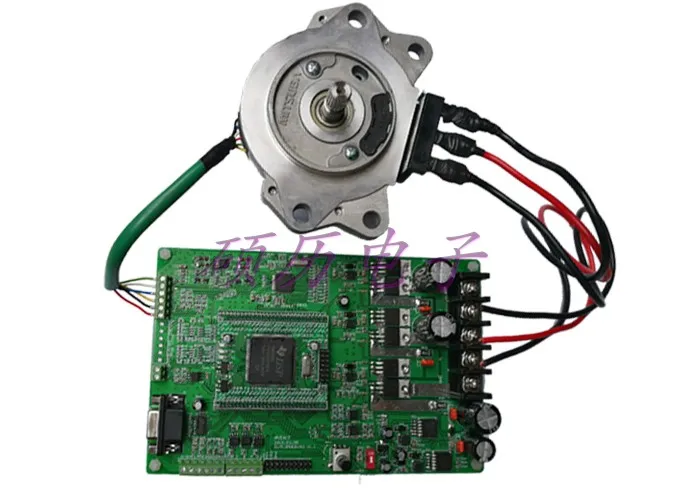
DSP28335 Переменный Постоянный магнит синхронный двигатель управления макетная плата используется для управления переменным постоянным магнитом синхронный мотор, в основном для пользователей, которые учатся управлять двигателем, реализуют или проверяют алгоритм управления двигателем, И разработки моторной продукции. Цель предоставления этих решений-дать возможность людям быстро начать делать свои собственные продукты. Роторный синхронный двигатель с постоянным магнитом широко используется в электромобилях. Приводной двигатель главного вала или усилитель рулевого управления все управляются этим типом двигателя. Для того, чтобы позволить студентам, исследователям в научно-исследовательском НИИ и разработчикам сопутствующих продуктов компании быстро войти в исследования и разработки, этот совет по разработке представлен.
Применяемый объект:
1. Компании, которые разрабатывают двигательные продукты, выполнение и проверка алгоритма;
2. Студентам, обучающим алгоритм управления двигателем;
3. Научное нововведение в управлении двигателем, полный дизайн и учебный план;
4 、Соответствующий персонал контроллера двигателя для электромобилей.
Многие советы:
1.Этот комплект содержит информацию о конкретных ценностях, после продажи, почтиВозврат не предоставляется.Услуги 。
2. этот комплект управления двигателем рекомендуется использовать микрокомпьютер с одним чипом., схема, экспериментальное применение языковой основы программирования, лучше всего иметь опыт splearning, или занимается электромобилями или опытом управления двигателем.
Краткое введение:
1.Цель
1) режим управления двигателем svpwmofvf( LearningSVPWM)
2) Режим управления циклом двигателя VoltageVdqOpen (learningad2s1205 положение и степень скорости, преобразование тока и проверка открытого цикла svpwm)
3) CurrentIdq режим управления замкнутым контуром (обучение току управления замкнутым контуром, этот режим скорости сборки двигателя без нагрузки)
4) режим управления TorqueTe (контроль тока петли счетчика крутящего момента, этот режим двигателя без нагрузки крутящего момента в сборе coaster)
5) режим контроля скорости и тока с двойным замкнутым контуром (поддержка управления вперед и назад)
DSP28335 поворотный трансформатор PMSM Мотор Управления макетная плата в основном для пользователей, которые хотят узнать управление двигателем, осуществить или проверить алгоритм управления двигателем, и разработать проекты двигателя, специально для тех, кто хочет заниматься или занимается изучением и исследованием управления двигателем, связанных с электромобилями.
2.Выбор управления chipDSP28335
А) Current3Road выборка, автобус и фазовый ток, настройка и защита от перегрузки по току
b) PWMFrequency setting и dead time setting (определение макроса программы);
c) Ток, параметры speedpid;
d) Макроопределение параметров платформы напряжения, модификация и перенос сторон;
E)Эта кодовая программа использует фактическое напряжение и контроль скорости тока, параметры управления калибруют фактические значения, весь контроль led с помощью расчета плавающей точки.
Shuoli-dsp28335 управления двигателем макетная плата используется в основном для обучения Texas instruments DSP архитектура чип, DSP28335 представляет собой Гарвардской архитектуры и имеет высокую производительность 32-битных однокристальный с плавающей точкой операции, основная частота до 150 МГц, поддержка инструкций по алгоритму DSP. этот тип DSP имеет до 18 каналов PWM выхода, В том числе 6 каналов TI конкретные высокой точности ШИМ-выход (HRPWM), 12-разрядный 16-канальный АЦП. благодаря своему блоку вычислений с плавающей точкой, пользователи могут быстро записывать управляющие алгоритмы, не тратя слишком много времени и энергии, чтобы иметь дело с десятичными операциями, улучшить среднюю производительность на 50% по сравнению с предыдущими генераторами DSP, И быть совместимыми с программным обеспечением контроллера C28x с фиксированной точкой, что упрощает разработку программного обеспечения, сокращает цикл разработки и снижает затраты на разработку.
3.MOSFETВорота привода adoptsIR2101S, MOSFETForHY3610, 160A 100 VMOS;
4.Ремень speedPIDOuter кольцо, внутреннее кольцо тока, двойной замкнутый контроль петли
5.ПоддержкаRS232ИCAN2.0Связь, некоторые клиенты отлаживают и используют, и использование связанных методов связи.
Основные компонентыПрайс-лист
| Название | Модель | Описание продукта: | Примечания |
| Процессор | DSP28335 | LQFP176 | |
| IC | IR2101 | MOSDriver чип | |
| MOS | HY3610 | Типичное | T0-220/160A/100 V |
| Мощность | LM2596 | BuckPower цепи питания | |
| Мощность | XL7035E | BuckPower цепи питания | |
| IC | SD06 | Операционный усилитель | |
| IC | SGM8272 | Операционный усилитель | |
| IC | ACS758LCB-050B | Ток датчика Холла | |
| IC | SN65HVD230 | CANCommunication чип | |
| Оптической связи | NEC6001 | Высокая скорость оптической связи | |
| IC | AD2S1205 | Поворотный декодирующий чип |
6.Схема блока управления и схема определения интерфейса
Системы блок-схема

Физическая карта

J1 определение интерфейса последовательной связи
| Закрепить серийный номер | Определение | Примечания |
| 2 | RS-TXDB | Для передачи данных |
| 3 | RS-RXDB | Примите данные |
| 5 | RS-GND | |
| 1 、 4, 6-11 | NC | До сих пор не б/у |
JP1 CANCommunication Интерфейс
| Закрепить серийный номер | Определение | Примечания |
| 1 | CANL | |
| 2 | Кань |
JP6-Inverter выход (приводной двигатель) определение интерфейса:
| Закрепить серийный номер | Определение | Примечания |
| 1 | GND | |
| 2 | W | WPhase выход |
| 3 | V | WPhase выход |
| 4 | U | WPhase выход |
| 5 | DC24V | Источник питания шины постоянного тока foot24V |
JP2-определение выходного интерфейса ADAndDAConversion:
| Закрепить серийный номер | Определение | Примечания |
| 1 | GND | |
| 2 | AD1 | |
| 3 | AD2 | |
| 4 | DAC1 | |
| 5 | DAC2 | |
| 6 | VCC | 5 Прочный поставки |
JP4Rotary трансформатор интерфейс
| Закрепить серийный номер | Определение | Примечания |
| 1 | R1 | |
| 2 | R2 | |
| 3 | Грех | |
| 4 | Син + | |
| 5 | COS- | |
| 6 | COS + |
Сопутствующие товары


