Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата
  • Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата
  • Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата
  • Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата
  • Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата
  • Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

1 096 руб.

Описание

\

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

\
\

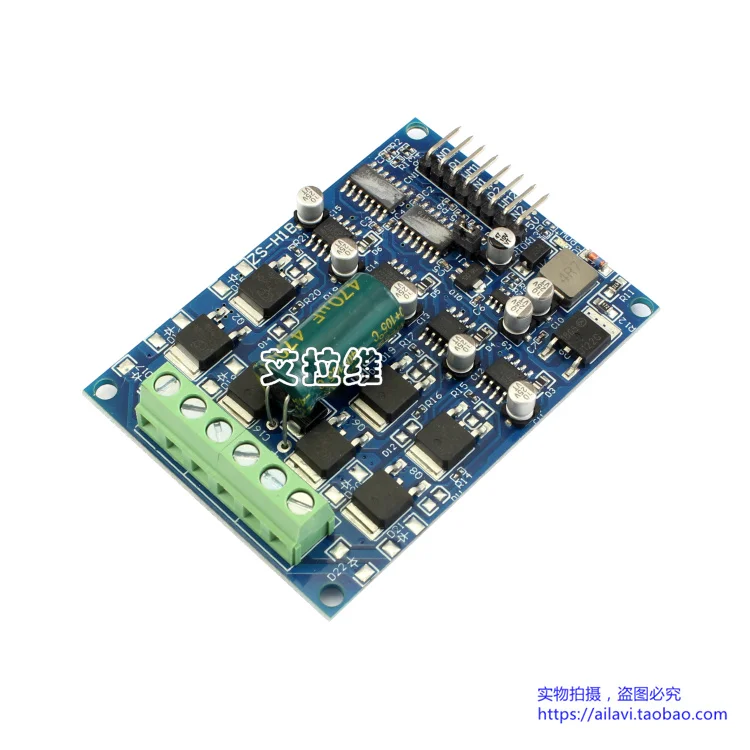
Новая высокая производительность и высокая мощность широкого напряжения двойной мост привод wrongl298эти чипы привода двигателя можно сравнить с, этот драйвер фокусируется на токе и эффективности, без ударов, без ударов., номинальная current16A максимальный пиковый выдерживающий ток to30A

\
\

\
\

Самая большая особенность этого драйвера-легко программировать контроль типа «Дурак» положительный инверсия сильный привод и функция тормоза мощный Вождение тормоза быстро

\
\

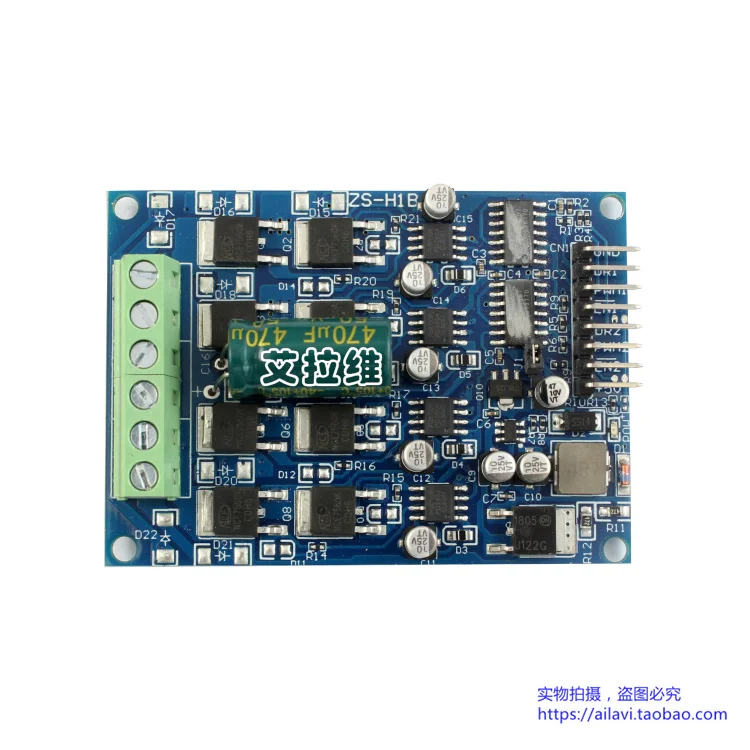
Драйвер принимает две полные половинные мостовые чипы + очень низкие внутренние сопротивляемые mosfetto формы, sendMOSFETTo минимизируют потери переключения, повышают энергопотребление Превосходит интегрированную схему питания большой запас мощности 。

\
\

\ \
\
Основная плата Технические характеристики:
\
\
\
Название продукта: 16A высокомощный HBridge DC щеточный мотор-драйвер
\
\ \
Модель: ZS-H1B \
Количество выходных каналов: 2 дорожных \
Рабочее напряжение: 5-36 в (лимит 40В) \
Двусторонний Максимальный ток: 16А \
Одиночный Номинальный ток: 8А \
Номинальная исходная мощность каждой цепи: (12 в источник питания) 96 Вт (36 в источник питания) 288 Вт \
Напряжение контрольного сигнала: 3-5 В \
Ток управляемого сигнала каждой цепи: 2-10 мА \
Поддерживающий pwmfrequency диапазон: 2-20 K (идеально) \
Диапазон цикла поддержки pwmduty: 0-99% \
Минимальная Эффективная ширина импульса: 10 US \
Рабочая температура:-10℃-80℃ \
Размер контура: 69*50*15 \
Вес: около 26 г \

\
\

\
\

\
\

Проводка базовый чертеж:

\
\

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

\
\

\
\
\
\
Советы: материнская плата поставляется с itself. 5vисточник питания может поставить источник сигнала внешне (например, микрокомпьютер с одним чипом), но only20-30MACurrent не может быть перегружен., Его также можно переключать через перемычку основной платы. Externally5V блок питания для mainboard5V, обратите внимание на Блок питания без коллизии снаружи. Ребенок-это Собственная продукция компании для исследований и разработок, схемы не предоставлены, пожалуйста, извините меня., ключевые элементы корпуса отполированы, не снимайте, если вы возражаете
\
\
\ \
\
Этот drivePWMThe рабочий цикл может быть 0-99% регулирования между MOSFETUseN + N специальный полуосевой привод, верхняя труба принимает bootstrap, достаточно вождения напряжения, его можно быстро сделать. MOSFETChannel открытие, улучшение ускорения кривизны двигателя, сделать двигатель быстро стартует и быстро убить автомобиль.
\
\
\
\
\

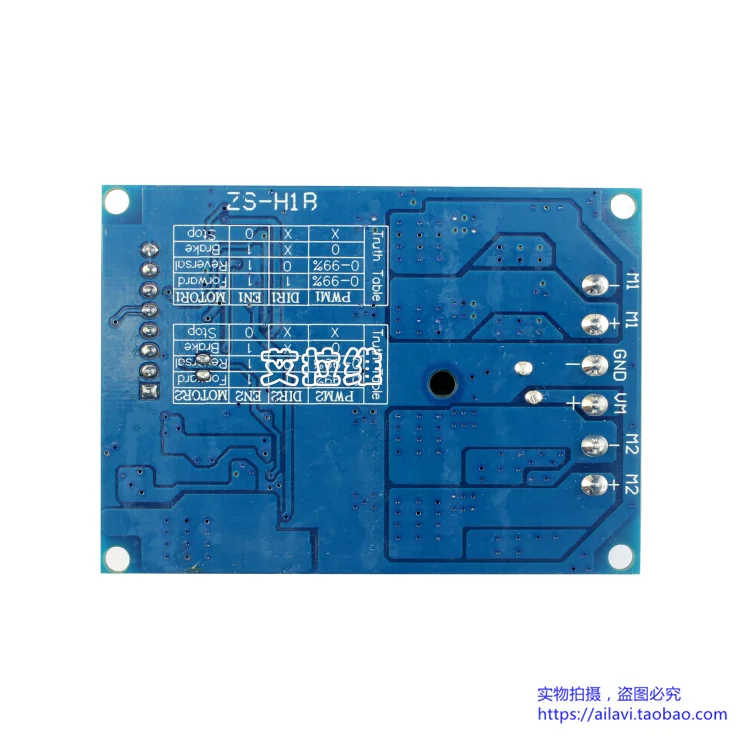
1 дорожный контроль сигналаМатеринскую платуПравда таблице:

\
\

Двигатель вперед: EN1 = 1 DIR1 = 1 PWM1 = PWM (0-99%)

\
\

Двигатель инверсии:EN1 = 1 DIR1 = 0 PWM1 = ШИМ(0-99%)

\
\

Тормоза:EN1 = 1DIR1 = X PWM1 = 0

\
\ \
\

Парковки:EN1 = 0DIR1 = X PWM1 =X

\
\ \
\

2 контрольный сигналМатеринскую платуПравда таблице:

\
\

Двигатель вперед: EN2 = 1 DIR2 = 1 PWM2 = PWM (0-99%)

\
\

Двигатель инверсии:EN2 = 1DIR2 = 0 PWM2 = ШИМ(0-99%)

\
\

Тормоза:EN2 = 1DIR2 = X PWM2 = 0

\
\ \
\

Парковки:EN2 = 0DIR2 = X PWM2 =X

\
\ \
\

Примечания: 1 для высокого уровня 0 для низкого уровня xпроизвольные представления SDEnable грязно-положительный и отрицательный контроль PWMDuty циклРегулировка скорости изменения рабочего цикла

\
\ \
\

Основной источник питания и подключение двигателя: vccсоединен с положительным полюсом источника питания, gndподключен к отрицательному полюсу источника питания. Два мотора подключены отдельно 1 м2 PWM1 DIR1control M1&PWM2 DIR2control M2

\
\

Обратите внимание:

\
\

1. Нет предохранителя в цепи питания на основной плате, Jianyi добавляет,Если положительные и отрицательные полюсы блока питания подключены в обратном порядке, некоторые чипы на плате будут постоянно повреждены. (Даже через 2 секунды работать не будет.)

\
\

2.Нет защиты от короткого замыкания на выходе двигателя, из-за мощности модуля ток очень высок, пожалуйста, не короткого замыкания искусственно, как только есть короткое замыкание, линия может лопнуть., пожалуйста, используйте небольшой ток для первого тестирования подключения, тест низкого напряжения, stayokafter, высокий ток и высокое напряжение,В связи с продажей голых модулей платы, обратите внимание на изоляцию проводных клемм. Не прикасайтесь к деталям на плате с сильным напряжением

\
\

3.При переключении между положительным и отрицательным, лучше держать буферное время на программном управлении, таким образом, мощная обратная электромоторная сила мотора является avoidedMOSPipe воздействие, уменьшает риск повреждения

\
\

4.Не подключайте заметное напряжение с модулем драйвера электродвигателей с непоследовательной или сильно разной мощностью,Избежать объяснить название «бред» повреждения

\
\

5.После доставки товара, в чехол непонятно подключения и использования, то, пожалуйста, свяжитесь с нами как можно скорее, даже изделияПроблемы в использовании, он также может быть обработан правильно через дружественную консультацию.

\
\
\
\

\
\

\ \

\
\

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

\
\

\
\

\
Двухполосный модуль привода двигателя * 1 \

\
\

\
\

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

\
\

Двойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая платаДвойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая платаДвойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая платаДвойной двигатель постоянного тока Привод модуль 12V24V36V16A 2-полосная H-bridge положительный и отрицательный PWM Скорость Управление управляющая плата

Характеристики

Материалы для самостоятельного изготовления
Электрический