Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование
  • Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование
  • Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование
  • Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование
  • Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование

Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование

1 929 руб.

Описание

Учебные материалы:
1 、ESP8266glove получить данные от всех гибких датчиков CCode: Http://www.shumeipai.net/resource.php?mod=view&rid=2569
2. Flex 2,2 "Энциклопедия применения гибкого датчика (на английском языке): https://en.wikipedia.org/wiki/Power_Glove
3. Инструкции (на английском языке): https://www.imagesco.com/sensors/flex-sensor.html
4. Обучающие материалы (на английском языке): https://www.instructables.com/id/How-to-use-a-Flex-Sensor-Arduino-Tutorial/
5. Официальное руководство по продукции (на английском языке): http://www.shumeipai.net/resource.php?mod=view&rid=1950
6. Flex2. 2 кривые glovesarduino Clanguage Обычная схема проводки: http://www.shumeipai.net/resource.php?mod=view&rid=1951
Введение товара:

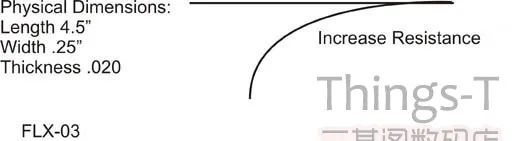
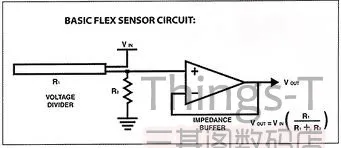
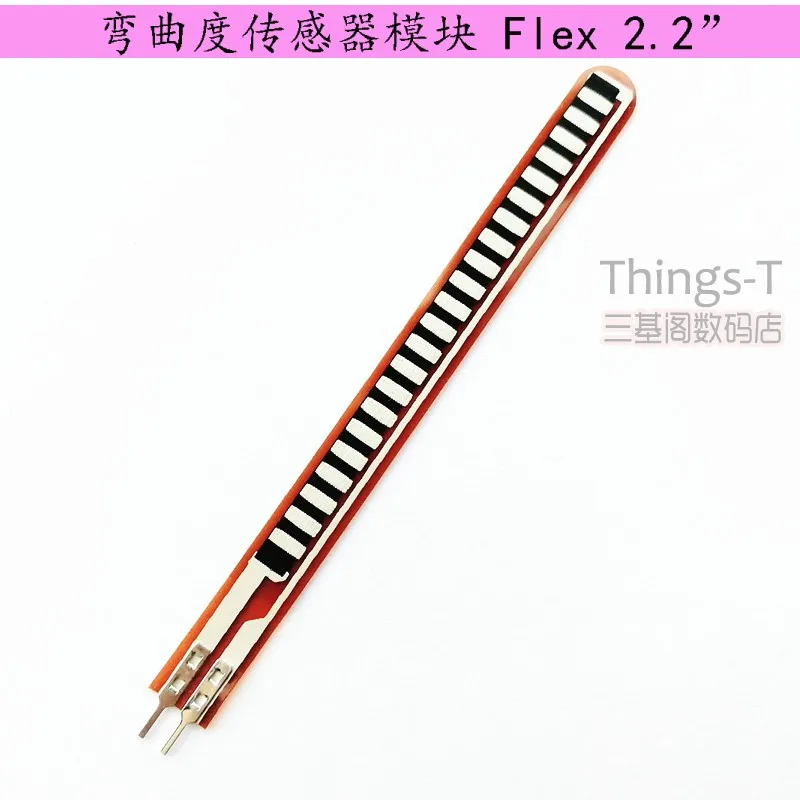
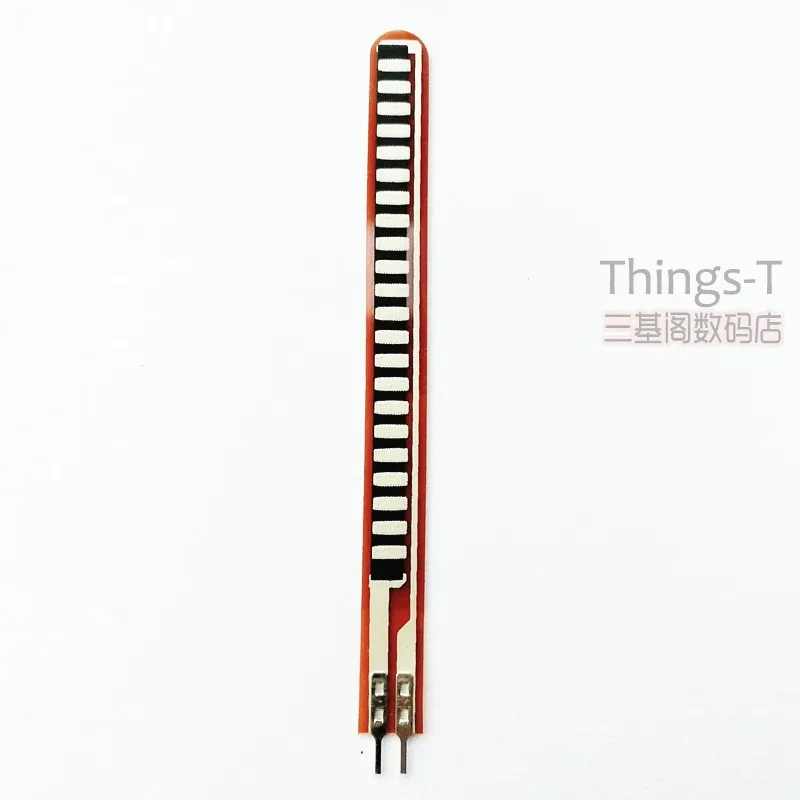
Гибкий 2,2 ''гибочный датчик-Электронная перчатка, когда используется в nintendo, когда Металл датчика сгибается наружу, сопротивление датчика изменится. таким образом, кривизны могут быть обнаружены.

Степень изгиба может быть преобразована в изменения в значениях сопротивления., чем больше изгиб., тем выше сопротивление.

Обратите внимание:

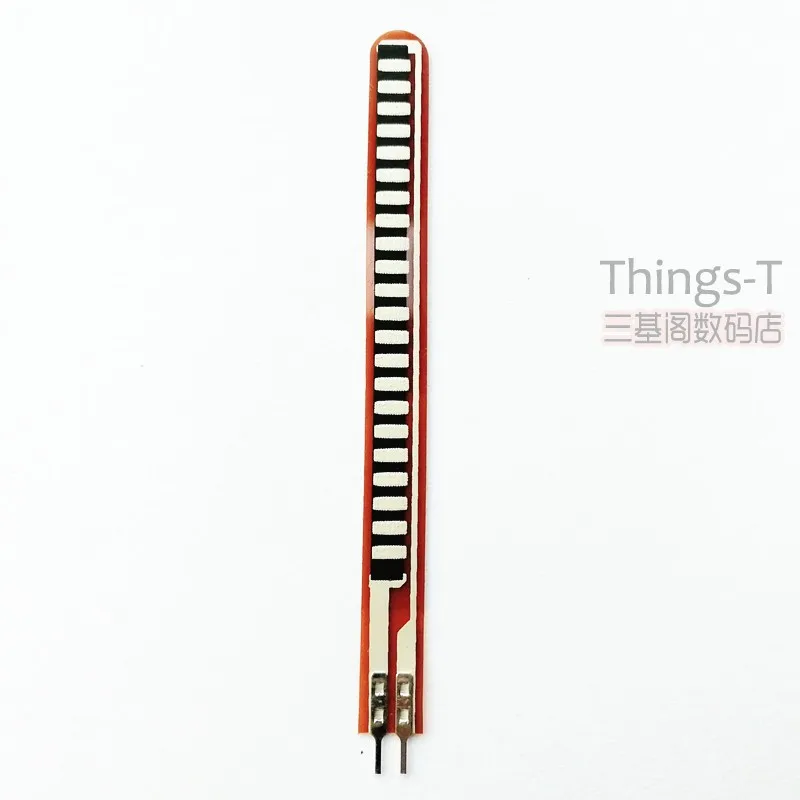
Направление изгиба: ворсистая сторона является внутренней частью изгиба., не может сгибаться в обратном направлении. избегайте сгибания концевых штифты при использовании (т. Е. Неизгибающей чувствительной части), в противном случае, это легко привести к повреждению.

Технические характеристики:

Сопротивление в прямое Состояние: 25 K Ом
Допуск сопротивления: ± 30%
Изменение сопротивления изгиба: 60 K ~ 110 K Ом
Номинальная мощность: 0,5 плитка
Пиковая мощность: 1 плитка
Flexural life:> 1 миллион раз
Рабочая температура:-35 °C ~ + 80 °C
Lengthxwide: 73,66x6,35 мм (содержит все компоненты размеры7.78см, wide0.64см)
Интерфейс Тип: 2-контактный металлические штифты (spacing0.1 ")
Неизгибающее сопротивление: ~ 9000ом
90 градусов изгиб сопротивление: ~ 14000ом
180 градусов изгиб сопротивление: ~ 22000ом
Flex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделированиеFlex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделированиеFlex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделированиеFlex 2," модуль датчика гибкости ручные перчатки суппорт под давлением Raspberry Pi моделирование

Характеристики

Сертификация
Европейский сертификат соответствия