

Описание
Дополнительный гальванометр
Поддержка большого тока 100A (максимум 200A), высокое напряжение 3 s-14 s, высокоточный индукционный датчик тока, потому что отмена тока пробоотборность, большой ток не должен течь через печатную плату, уменьшает калорийную ценность, повышает надежность, стабильность, повышает точность выборки
Новый контрольный прибор с открытым исходным кодом
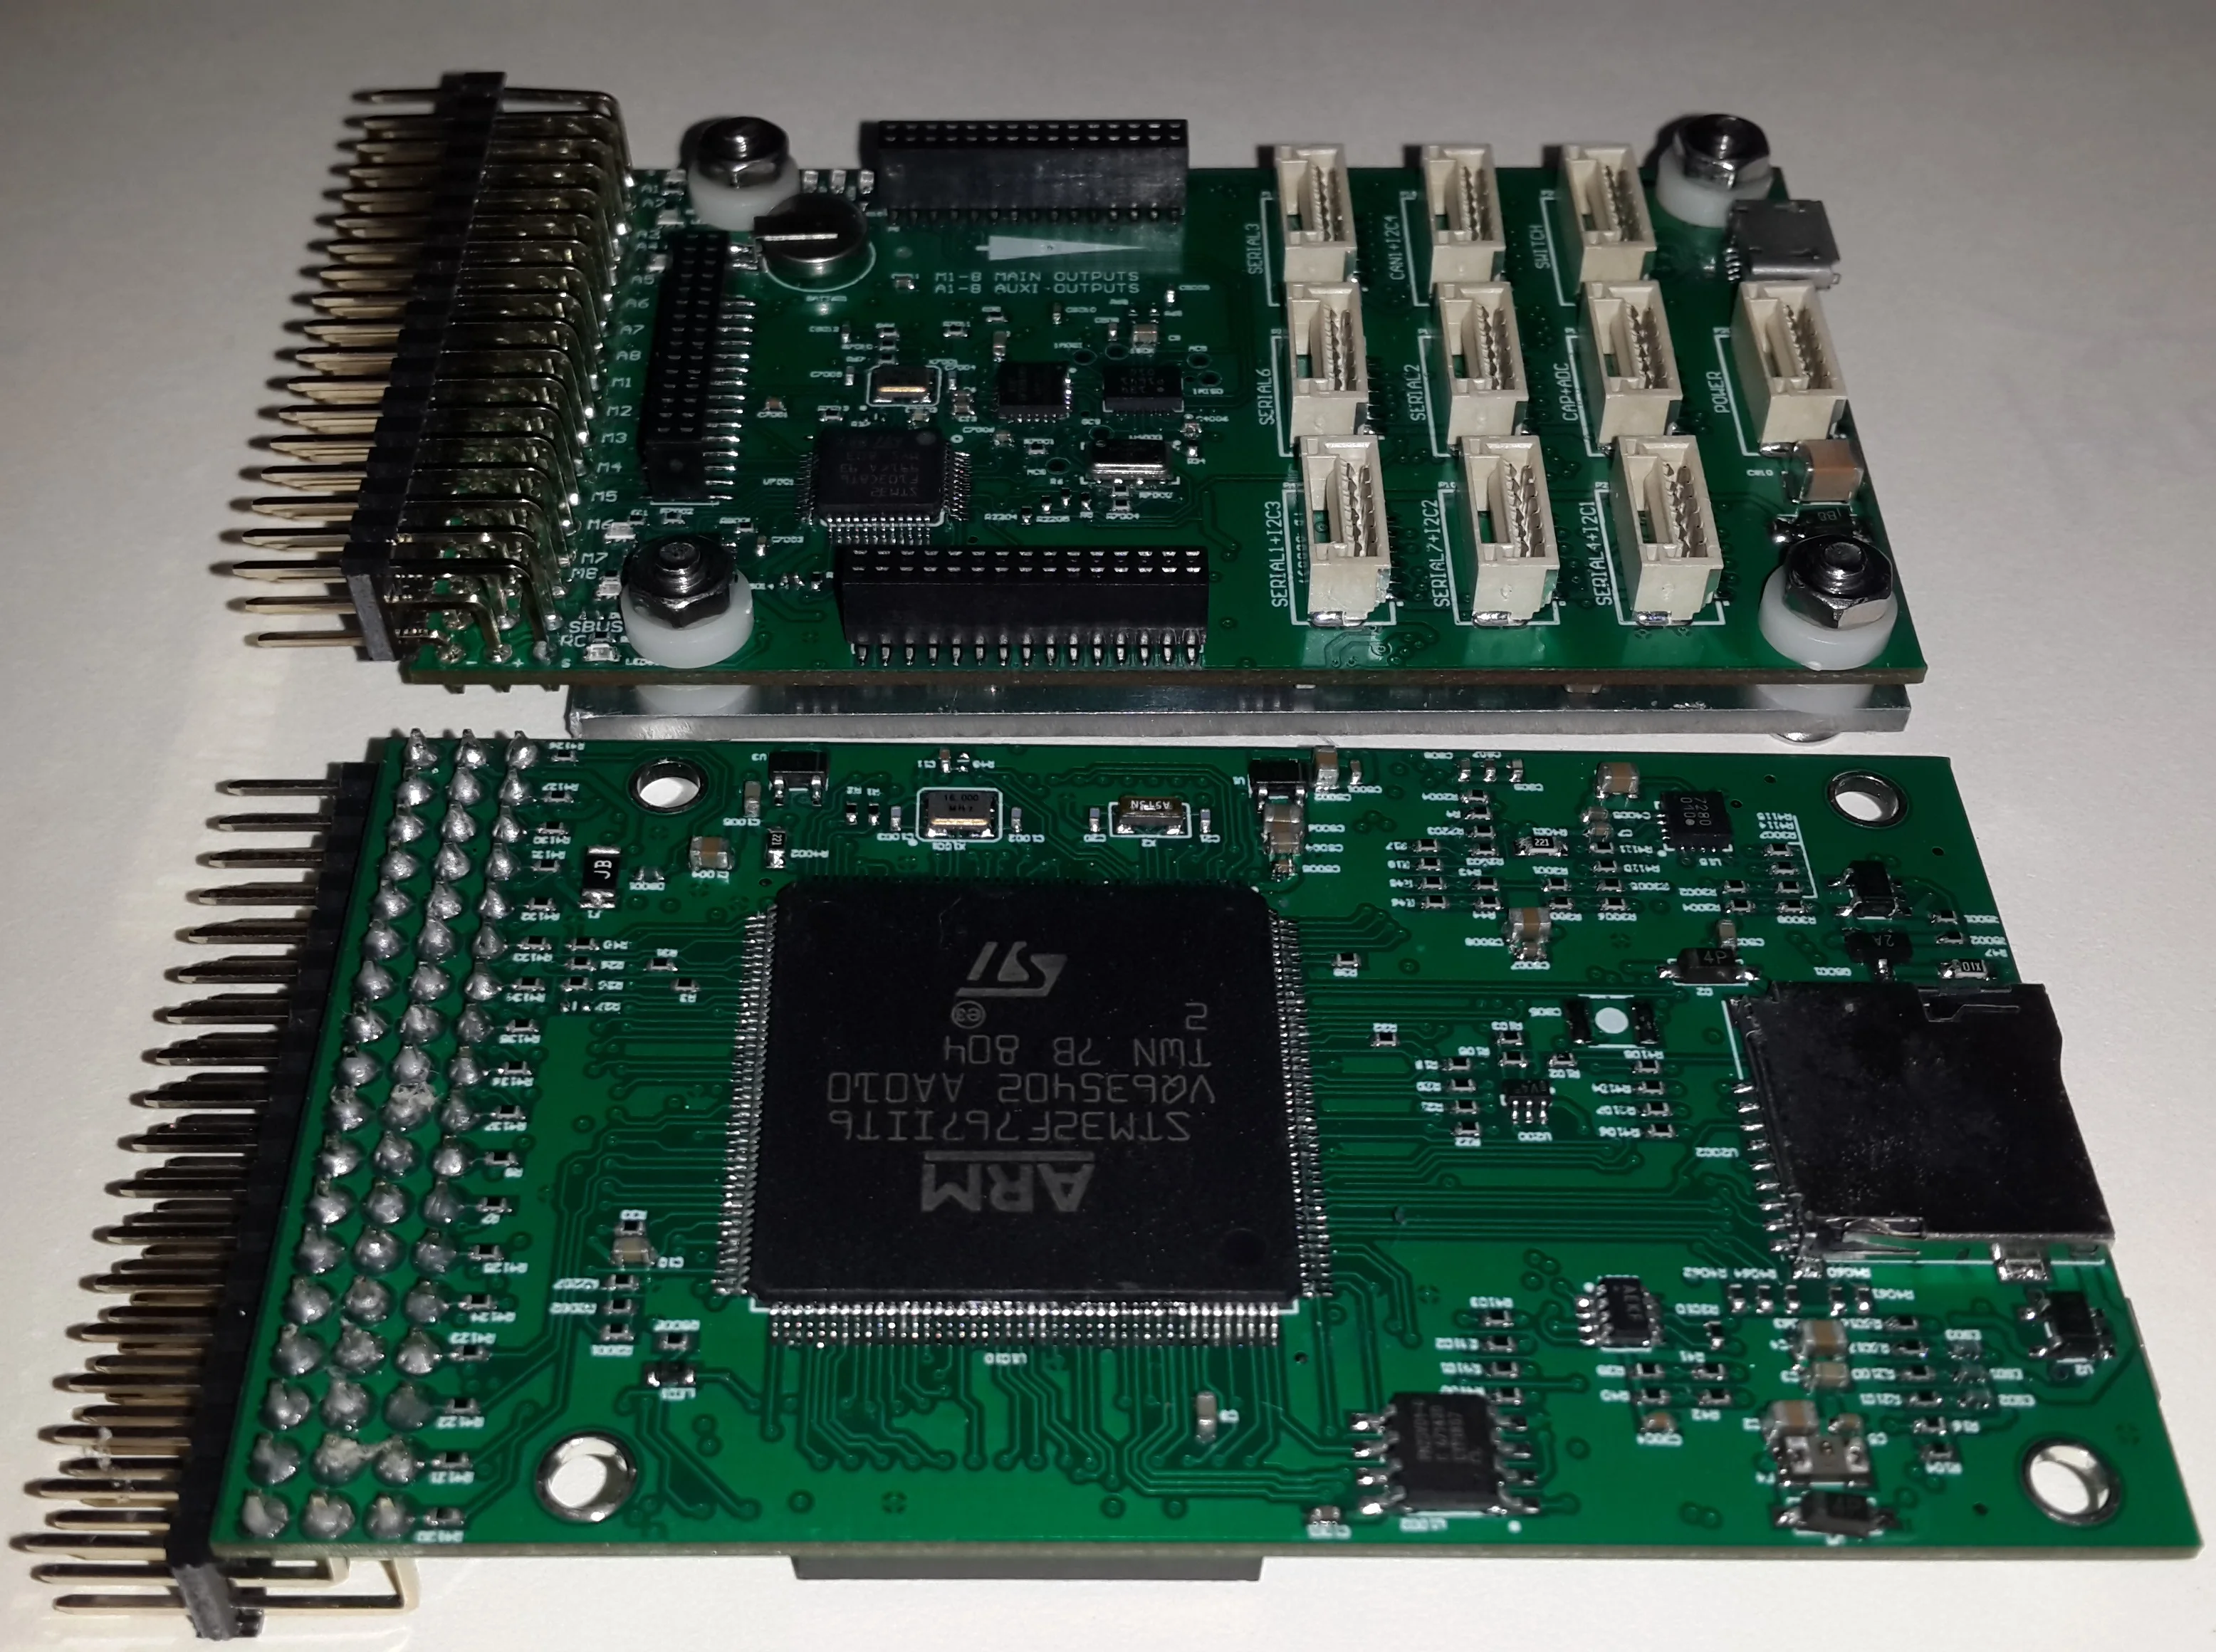
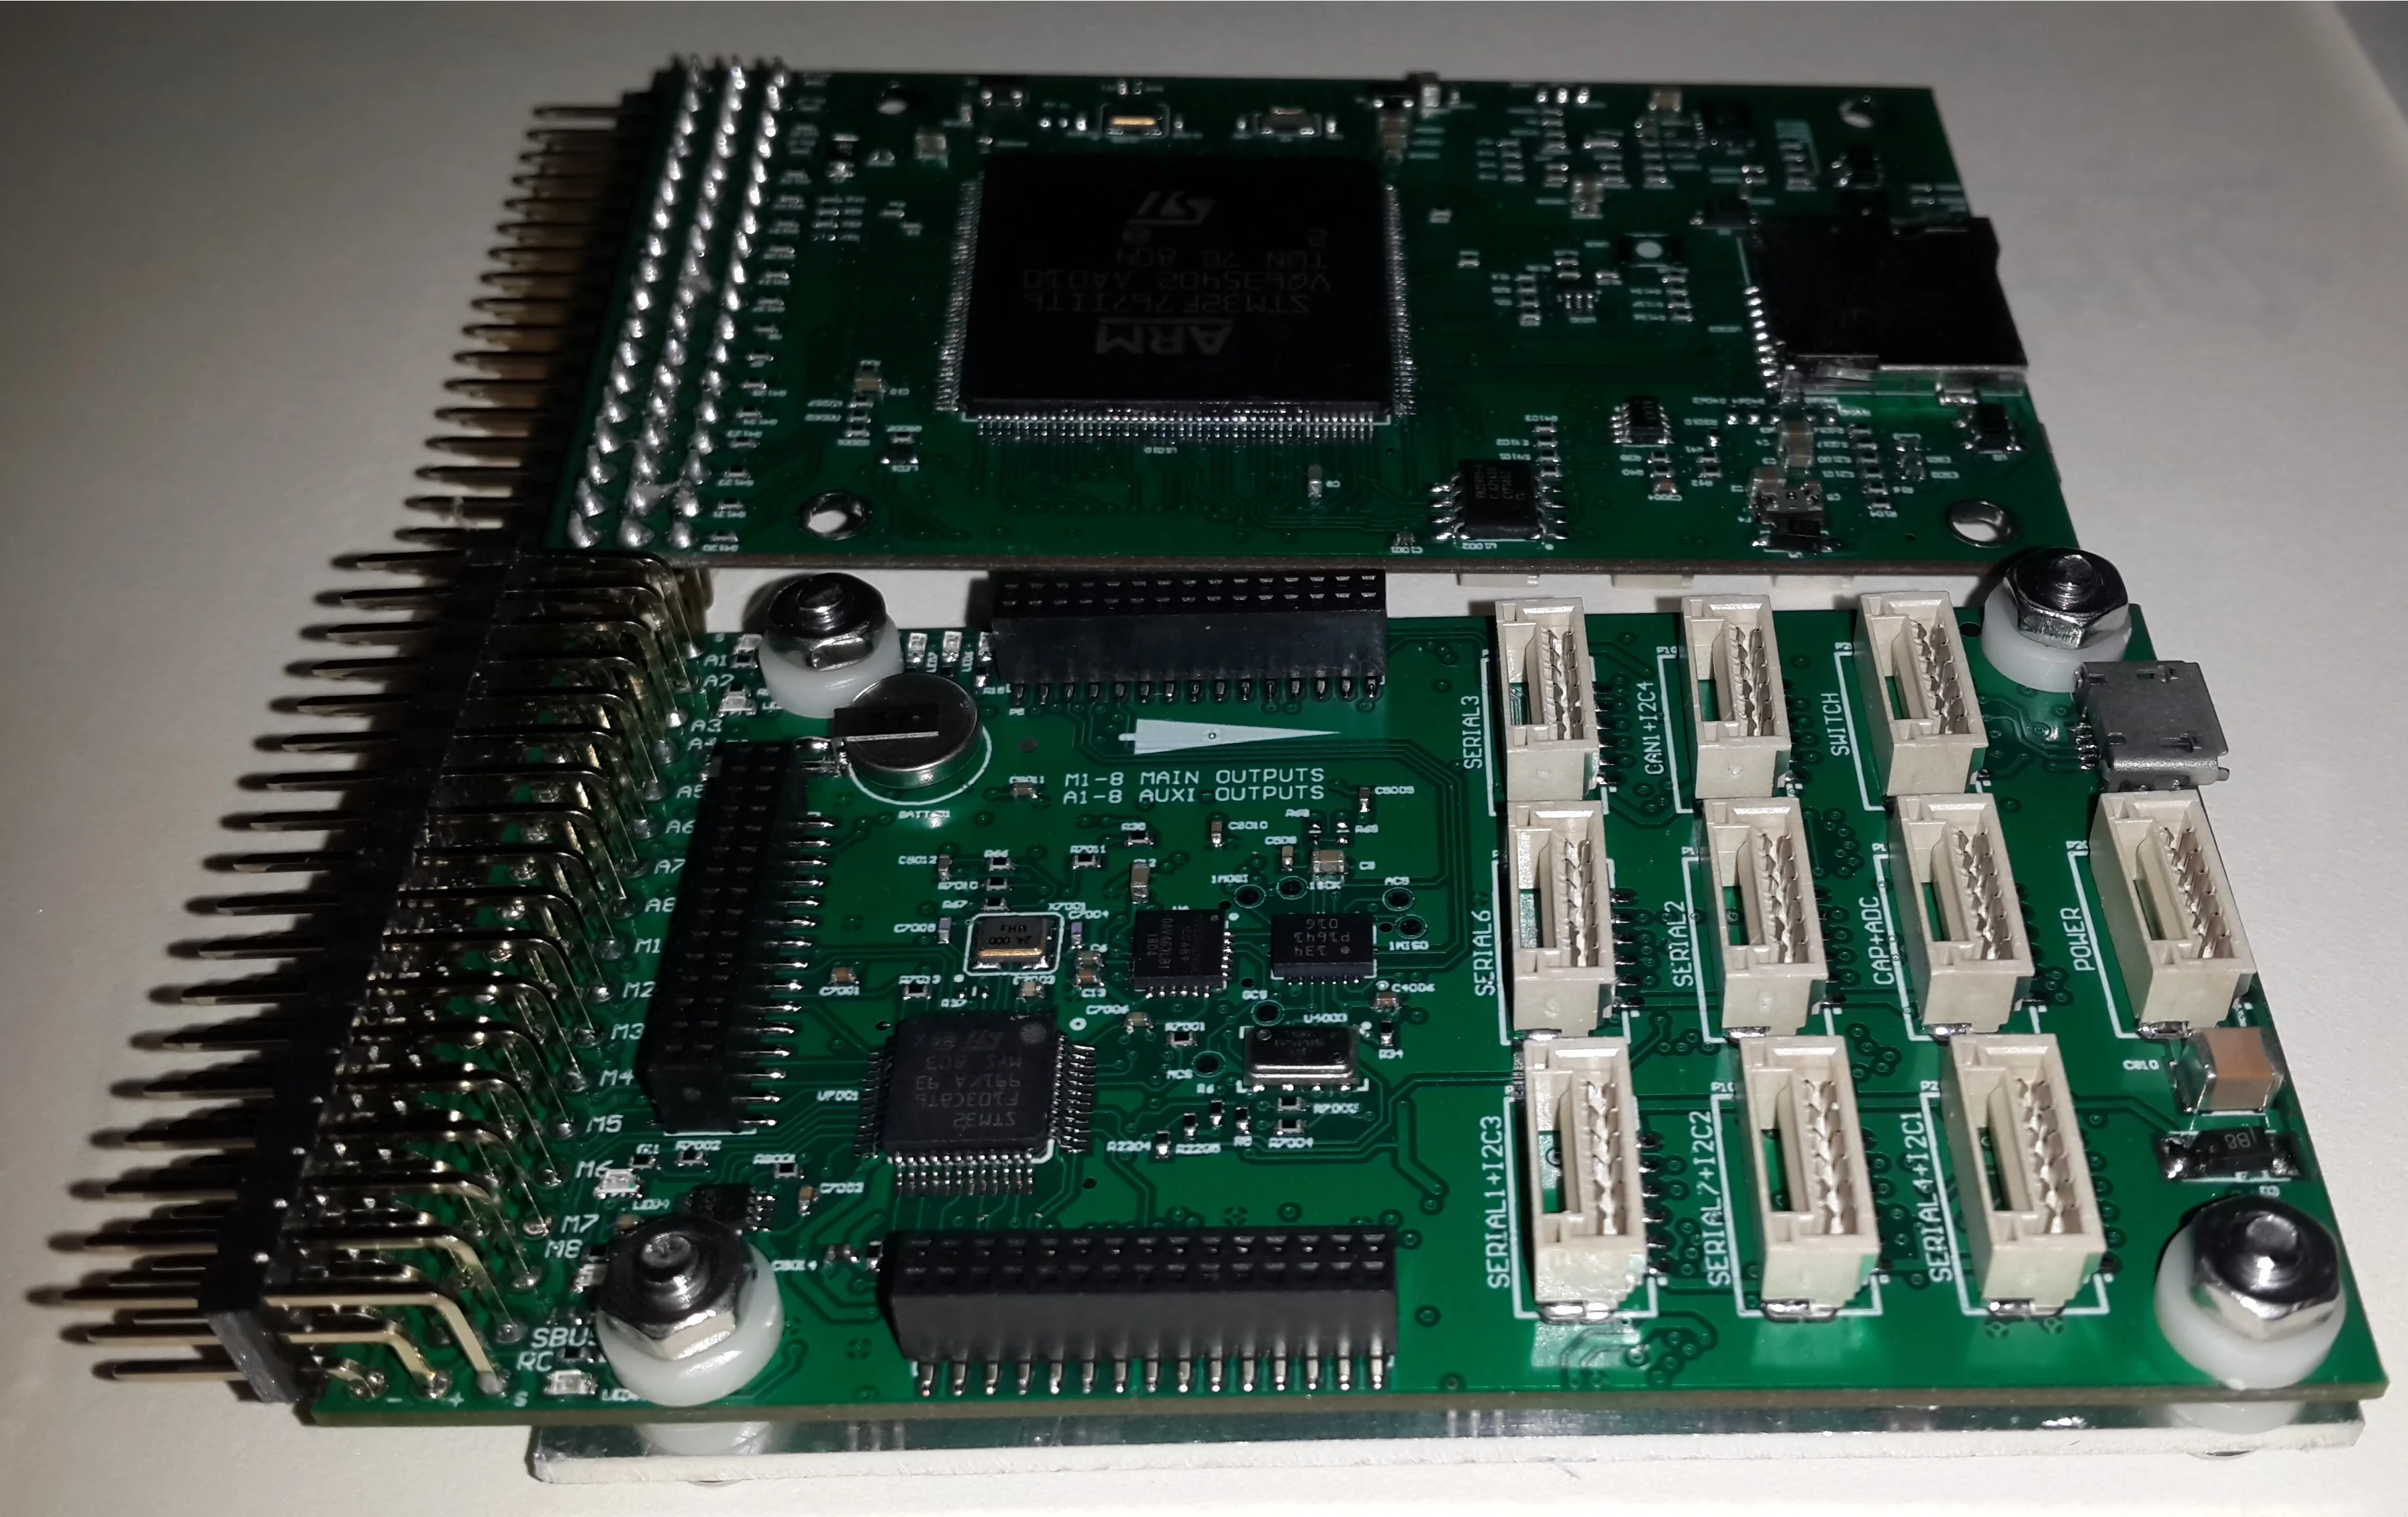
PixhawkV4-это усовершенствованный автопилот, спроектированный и изготовленный на базе FMU v5 оборудование с открытым исходным кодом, с более мощными процессорами и более надежными датчиками, подходящими для профессиональных и коммерческих разработчиков.
Защищены расширения интерфейса
Основной процессор, coprocessor all IO port, SWD порт были извлеканы, удобное Вторичное развитие пользователя. Пользователи могут проектировать свою собственную интерфейсную плату расширения. SPI5 и SPI6 изготовлены из интерфейсной платы. Пользователи могут добавлять и удлинять свои собственные датчики отдельно, которые можно использовать для отлаживания новой аппаратной платформы.
Более мощные процессоры
Основной процессор принимает STM32F767II, основная частота-216 МГц, ОЗУ-512кб, а CoreMark-1082.
Использовано новое поколение датчиков
Ультранизкотемпературный датчик дрифта, ICM20689, BMI055, IST8310 и MS5611 принимаются, чтобы сделать контроль полета более стабильным и надежным.
\
| \ \ | \ Pixhawk2.1 \\ \ | \ Pixhawk4 \\ \ | \ PixhawkV4 \\ \ | \ PixHackV5 \\ \ | \ PixhawkV5 \ |
| \ Главный процессор \ | \ STM32F427VI \ | \ STM32F765II \ | \ STM32F767II \ | \ STM32F765II \ | \ STM32H743II \ |
| \ Флэш-память (Мб) \ | \ 2 \ | \ 2 \ | \ 2 \ | \ 2 \ | \ 2 \ |
| \ Оперативная память (КБ) \ | \ 256 \ | \ 512 \ | \ 512 \ | \ 512 \ | \ 1024 \ |
| \ Основная частота (МГц) \ | \ 168 \ | \ 216 \ | \ 216 \ | \ 216 \ | \ 400 \ |
| \ CoreMark \ | \ 608 \ | \ 1082 \ | \ 1082 \ | \ 1082 \ | \ 2020 \ |
| \ С плавающей точкой блок \ | \ Одноточный плавучий точечный оператор \ | \ Двойной прецизионный плавучий точечный оператор \ | \ Двойной прецизионный плавучий точечный оператор \ | \ Двойной прецизионный плавучий точечный оператор \ | \ Двойной прецизионный плавучий точечный оператор \ |
| \ Coprocessor \ | \ STM32F103 \ | \ STM32F103 \ | \ STM32F103 \ | \ STM32F103 \ | \ STM32F103 \ |
| \ Датчик \ | \ L3GD20H \\ LSM303D \\ MPU6000 \\ MPU9250 \\ MS5611 \ | \ ICM20689 \\ BMI055 \\ IST8310 \\ MS5611 \ | \ ICM20689 \\ BMI055 \\ IST8310 \\ MS5611 \ | \ ICM20689 \\ ICM20602 \\ BMI055 \\ IST8310 \\ MS5611 \ | \ ICM20689 \\ BMI055 \\ IST8310 \\ MS5611 \ |
| \ Основные processorSWD Интерфейс \ | \ Ничего \ | \ Ничего \ | \ Да \ | \ Да \ | \ Да \ |
| \ CoprocessorSWD Интерфейс \ | \ Ничего \ | \ Ничего \ | \ Да \ | \ Ничего \ | \ Да \ |
| \ PX4Open программным обеспечением \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Я не буду его поддерживать \ |
| \ ArdupilotПрограммное обеспечение с открытым исходным кодом \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Я не буду его поддерживать \ |
| \ RTKСантиметр позиционирования \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Поддержка \ | \ Я не буду его поддерживать \ |
| \ Интерфейс \ | \ PWM: 14 \\ UART/USART: 5 \\ I2C: 2 \\ SPI: 1 \\ Может: 2 \ | \ PWM: 16 \\ UART/USART: 5 \\ I2C: 2 \\ SPI: 1 \\ Может: 2 \ | \ PWM: 16 \\ UART/USART: 6 \\ I2C: 4 \\ SPI: 2 \\ Может: 1 (Раздвижная селфи-to3individual) \ | \ PWM: 14 \\ UART/USART: 4 \\ I2C: 4 \\ SPI: 1 \\ Может: 2 \ | \ PWM: 16 \\ UART/USART: 6 \\ I2C: 4 \\ SPI: 2 \\ Может: 1 (Раздвижная селфи-to3individual) \ |
1. Настраиваемый контрольный прибор полета uav и программное обеспечение, основанное на Pixhawk4, PixhawkV4, PixhawkV5 и т. Д.
2. Настраиваемый амперметр, высокое напряжение (2 S до 14 S), высокий ток (60A до 200A).
3. RTK дифференциальный gps настроенный сервис может настроить RTK сантиметр уровня высокой точности gps.
Размеры:
Длина: 89 мм
Ширина: 46 мм
Высота: 15 мм
На что следует обратить внимание
1. Обратите внимание на помехи компаса управления полетом и знать, как отличить, мешал ли компас.
2, обязательно Установите защиту от низкого напряжения литиевой батареи.
3. пожалуйста, Управляйте БПЛА в открытом районе вдали от людей, зданий, аэропорта, военных объектов и других регионов в соответствии с правилами и правилами, и держите безопасное расстояние от uav (например, более 10 метров), чтобы избежать личных травм, вызванных операционными ошибками.
4. Пожалуйста, не используйте БПЛА в суровых условиях жаркого солнца, высокой температуры, сильного ветра, дождя, сильных электромагнитных помех и т. Д.
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


