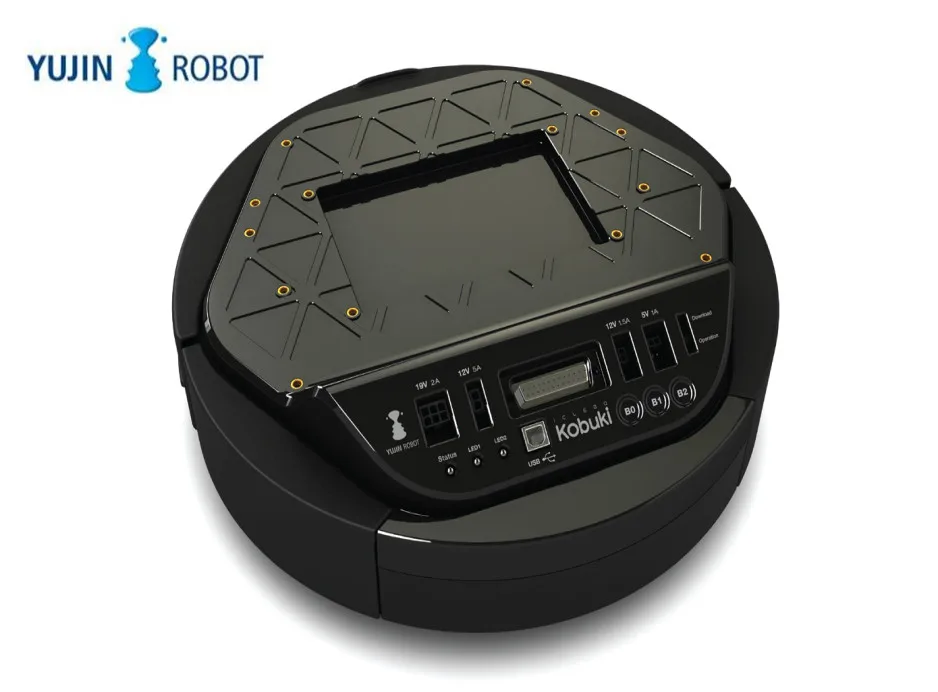
Корея YUJIN робот ROS робот шасси(turtlebot 2/kobuki) SLAM с открытым исходным кодом развития Мобильная платформа умные ПДУ
38 379 руб.
Описание
Проект Описание
KobukiYourИдея Как Это Является В В НастоящееЖизнь
ВНизкая стоимость R & D На платформе С В ТопФункции
KobukiИмеет Высоко Надежный Одометрии И Длинные Аккумулятор Часов И Обеспечивает Мощность Для В Внешний Датчик И Привод. С В Структура ИндивидуальныеПо A Пользователя Спрос, Это Для Развитие И Исследования Из РазличныеРоботы.
Turtlebot2 ссылкиНа платформе
•Поставка Из Точные Одометрии Через 3-мост Гироскопа И Высокого разрешения КолесаКодер • Установка Из Встроенный Доска Является Возможно Через Rx / Tx Ping Последовательный Порт ИUSB. • Поддержка Из Дополнительные Мощность Чтобы Новый Датчики И Приводов Через 5 В / 1A, 12 В / 1.5A, И 12 В / 5A МощностьРозетки. • 3 Часов С В Основные Тесто И Более Чем 7 Часов Из Операции С Большой размер Аккумулятор(Необязательно) • Одновременное Зарядки Из Робот И Ноутбук Является Возможно Через 19 В / 2.1A Мощность Разъем.