


Описание
L298N L298P 4A Dual-канальный драйвер двигателей модуль двигатель щит R3 для
Описание:
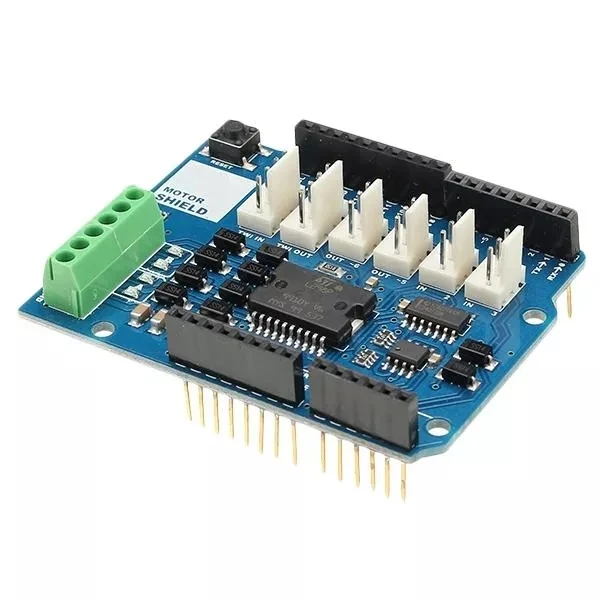
Щит двигателя основан на L298, который является двойным полномостовым драйвером, предназначенным для управления индуктивными нагрузками, такими как реле, соленоиды, DC и шаговые двигатели. Он позволяет управлять двумя моторами постоянного тока с вашей платой, контролируя скорость и направление каждого отдельно. Вы также можете измерить поглощение тока мотора каждого мотора, среди других особенностей. ЩитаTinkerKitСовместимость, что означает, что вы можете быстро создавать проекты путем подключенияTinkerKitМодули к плате.
Особенности:
-Рабочее напряжение: 5 V ~ 12 V
-Контроллер двигателя:L298P, Диски 2 мотора постоянного тока или 1 шаговый двигатель
-Максимальный ток: 2А на канал или 4А Макс (с внешним источником питания)
-Измерение тока: 1,65 в/а
-Бесплатная остановка хода и функция тормоза
О мощности:
Защита двигателя должна питаться только от внешнего источника питания. Поскольку IC L298, установленный на щите, имеет два отдельных подключения питания, одно для логики и одно для драйвера питания двигателя. Требуемый ток двигателя часто превышает максимальный ток USB.
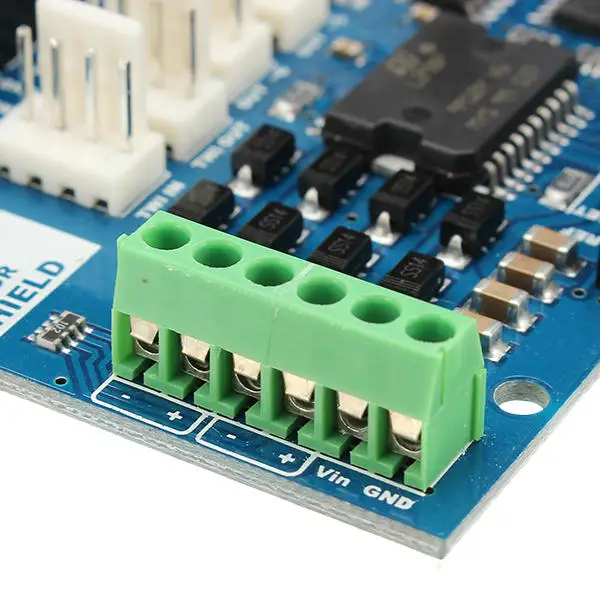
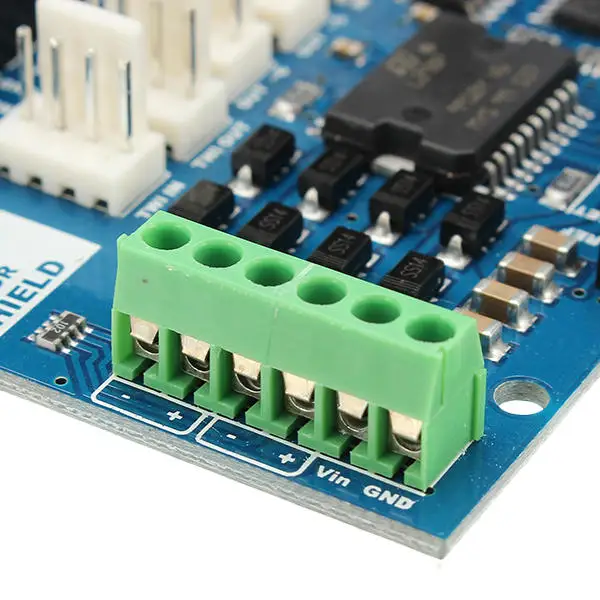
Внешнее (не USB) Питание может исходить от адаптера переменного тока в постоянный ток (настенного бородавки) или от аккумулятора. Адаптер может быть подключен, включив 2,1 мм центральный положительный штекер в разъем питания платы, на котором установлен экран двигателя или подключив провода, которые приведут блок питания к Vin и GND винтовые клеммы, заботясь о том, чтобы почтить полярность.
Во избежание возможных повреждений платы, на которой установлен экран,Мы рекомендуем использовать внешний источник питания, который обеспечивает напряжение от 7 до 12 В. Если вашему мотору требуется более 9 В, мы рекомендуем отделить линии электропитания щитка и платы, на которой установлен щит. Это возможно, разрезав перемычку «vin-подключения», размещенную на задней стороне щитка.Абсолютный лимит для вин На винтовых клеммах составляет 18 в.
Контакты питания следующие:
Идентификационный номер транспортного средстваНа винтовой клеммной колодке, находится входное напряжение к мотору, подключенному к щиту. Внешний источник питания, подключенный к этому контакту, также обеспечивает питание платы, на которой установлен. Разрезая перемычку "vin-коннект", вы делаете это выделенной линией питания для мотора.
GNDЗаземление на винтовой клеммной колодке.
Щит может поставлять 2 Ампера на канал, в общей сложности максимум 4 Ампера.
О входе и выходе:
Этот щит имеет два отдельных канала, называемых A и B, что каждый использует 4 штыря, чтобы управлять или чувствовать мотор. Всего на этом щите используется 8 контактов. Вы можете использовать каждый канал отдельно для управления двумя моторами постоянного тока или комбинировать их для управления одним однополярным шаговым двигателем.
Контакты щита, разделенные по каналу, показаны в таблице ниже:
| Функция | Пин на Ch. А | Пин на Ch. B |
| Направление | D12 | D13 |
| PWM | D3 | D11 |
| Стоп-сигнал | D9 | D8 |
| Ток срабатывания | A0 | A1 |
Если вам не нужен тормоз и датчик тока, а также вам нужно больше контактов для вашего приложения, вы можете отключить эти функции, отрезав соответствующие перемычки на задней стороне экрана.
Дополнительные розетки на щитке описаны ниже:
Винтовой терминал для подключения двигателей и их источника питания.
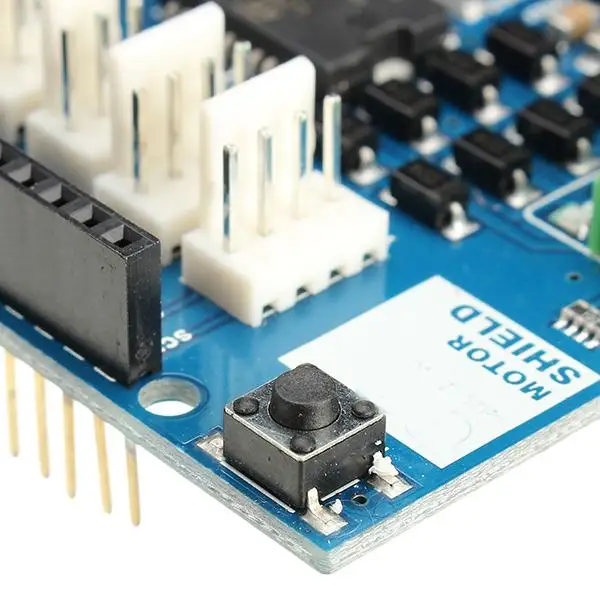
2 разъема TinkerKit для двух аналоговых входов (в белом цвете), подключенных к A2 и A3.
2 разъема TinkerKit для двух выходов Aanlog (в оранжевом цвете посередине), подключенных к выходам PWM на контактах D5 и D6.
2 разъема TinkerKit для интерфейса TWI (в белом цвете с 4 контактами), один для входа и другой для выхода.
Моторы соединения:
Коллекторный двигатель постоянного тока. Вы можете управлять двумя щеточными моторами постоянного тока, подключив два провода каждого из них в (+) и (-) винтовых клеммах для каждого канала A и B. таким образом, вы можете контролировать его направление, установив высокие или низкие контакты DIR Aand DIR B, Вы можете контролировать скорость, меняя значения рабочего цикла ШИМ A и ШИМ B. Тормоза A и тормоза B штифты, если установить высокий, будут эффективно тормозить двигатели постоянного тока, а не позволяют им замедлить, уменьшая мощность. Вы можете измерить ток, проходящий через двигатель постоянного тока, считывая контакты SNS0 и sns1. На каждом канале будет напряжение, пропорциональное измеренному току, которое можно считывать как обычный аналоговый вход, через функцию analogRead () на аналоговом входе A0 и A1. Для Вашего удобства он откалиброван, чтобы быть 3,3 В, когда канал обеспечивает свой максимальный возможный ток, то есть 2 А.
Посылка включает в себя:
Модуль драйвера двигателя-1 шт.


Характеристики
- Бренд
- Agoal
- Совместимый бренд/модель
- Нет
- Индивидуальное изготовление
- NO
- С USB
- NO
- Номер модели
- NO
Сопутствующие товары


