


Описание
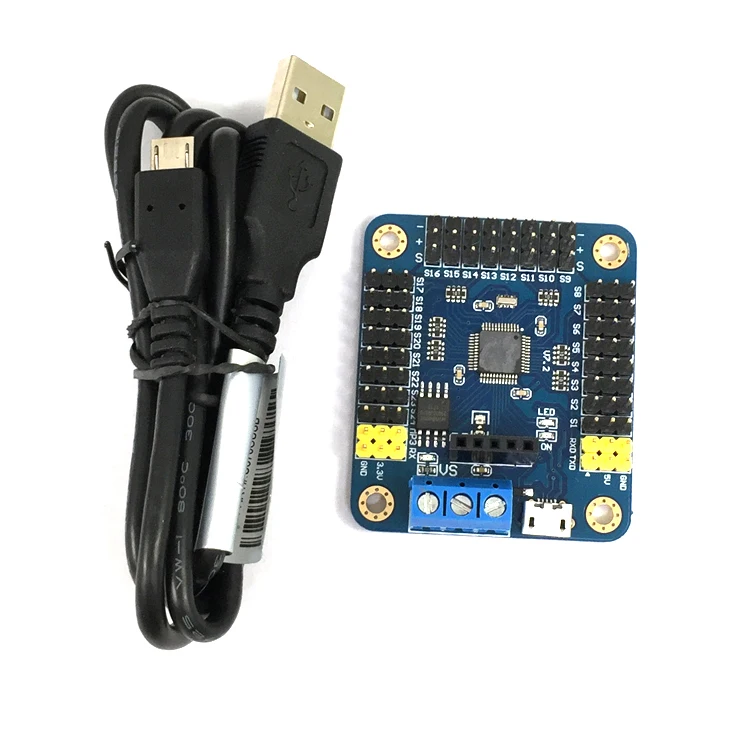
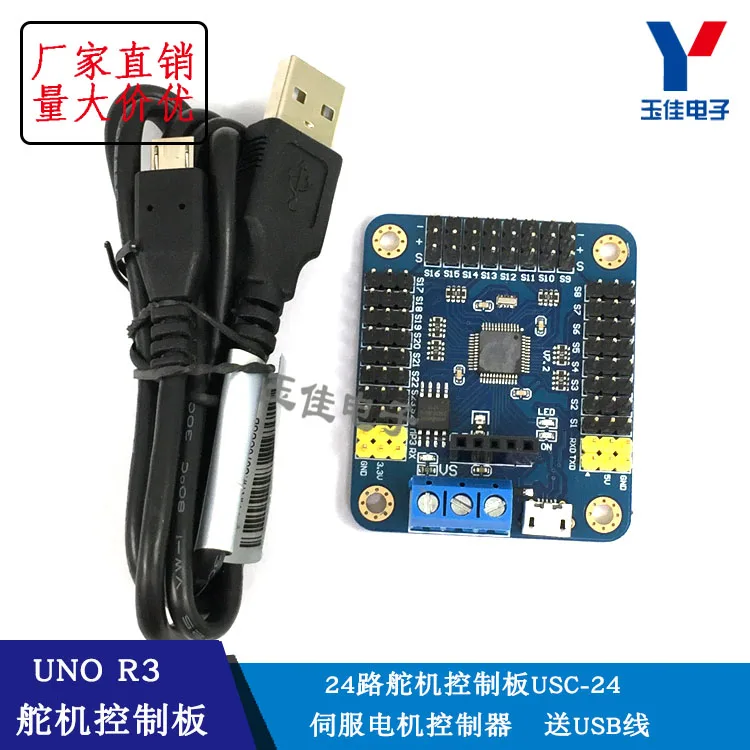
ArduinoSB mini USB 24 дорожный рулевой редуктор плата управления рулевым редуктором servoUSC-24 (преснет провод)
Программное обеспечение уже содержит упрощенный китайский, традиционный китайский, три языка английского (лента)
\
\
Инструкция по использованию платы управления рулевым редуктором (вся информация на ней)
\
\
\
\
\
\
\
\
\ \
\
\ \
\
\ \
\
\ \
\
\ \
\
\ \
\
\ \
\
\ \
\
\
\ \
\
\
\ \
\
\
\ \
\
\
\ \
\
Этот продукт является наиболее экономичным контроллером серводвигателя 。 может контролировать to16covered действие серводвигателя s, с управлением положения и контролем скорости, оба могут быть использованы pcsoftware на машине, или throughMCU (51, AVR, ARM, FPGA, PICetc.) Mediumuartкоммуникация (TTLLevel последовательный порт) команда для управления рулевым редуктором, также может bePCThe Код команды, генерируемый программным обеспечением на машине, загружен на контроллер серводвигателя, Автономная работа.
\\ \
\
\ \
\
Самым большим преимуществом этого продукта является: независимое исследование и разработка, может контролироваться в то же время 16 Way серводвигатель, высокая точность. (1us), он может контролировать скорость вращения серводвигателя, и Многоканальный Серводвигатель может работать синхронно, импортированный из Соединенных Штатов 32posioncpu, внутренняя интеграционная usbкоммуникационный интерфейс, импортированный из Соединенных Штатов AT24C512 SOP8Act asEEPROM (Flash) для сохранения данных Группы действий, очень стабильный, 16 дизайн самостоятельного штифта для серводвигателя (нет Давки) 。
\\ \
\
\
Серийный. Принт ("#1P800T1000 \ r \ n");/S1No. 1 рулевая передача вращается на импульсную ширину места, время использования мс
\
Задержка (1000);/delayed1000ms, рулевая передача только что закончила последнюю команду
\ \
\
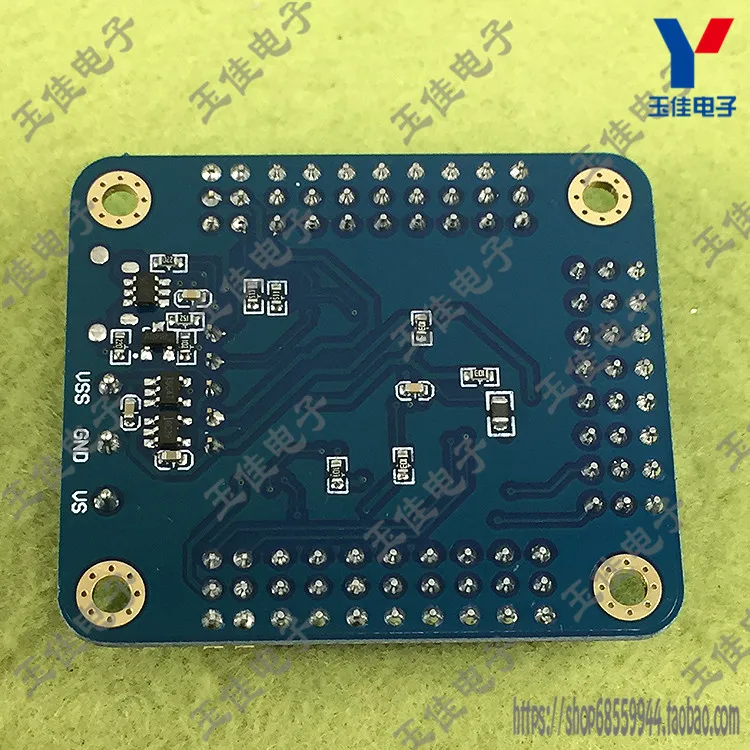
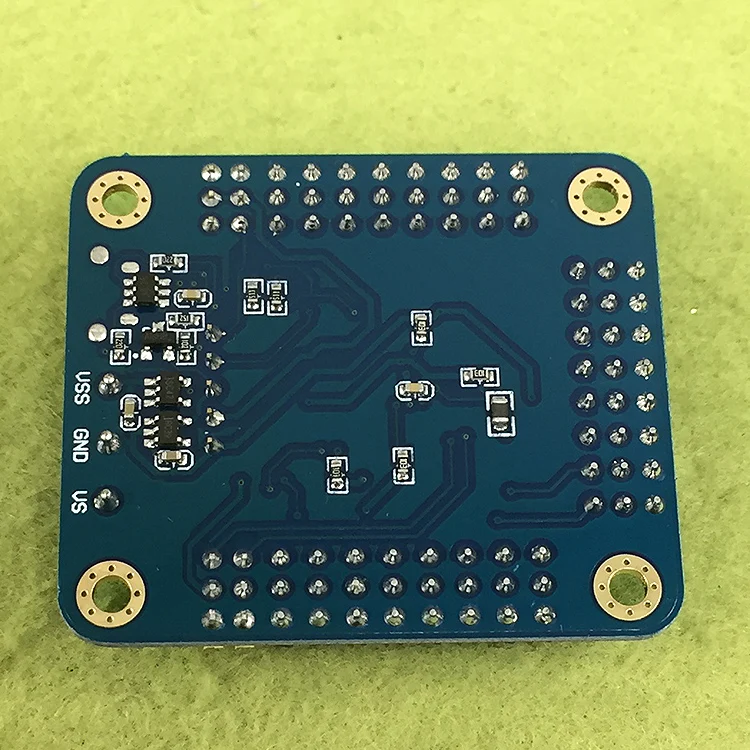
Технология PCBPlate: химический процесс нанесения золота SMTPatch процесс сварки безопаснее и стабильнее
\\ \
\
Параметры продукта:
\\
1. диапазон питания чипа управления: 6.5в ~ 12Vperhaps4. 5 В ~ 5,5 В 。 (почему есть два диапазона? потому что есть два входа) (USBIt может поставить питание на чип рулевой платы управления, автоматический выбор, beltUSBReverse защита, может защитить ваш компьютер от реверсивного напряжения)
\\
2. Блок питания рулевого механизма: DCDirect (напряжение относится к параметрам рулевого механизма, общий use5V DC) 。
\\
3. Канал управления: Одновременное управление 16 дорогой. (скорость рулевого механизма точно регулируется, робот движется плавно)
\\
4. Коммуникационный Вход: последовательный порт USBOr (ttl, USART). (беспроводной модуль Bluetooth или другие беспроводные модули могут использоваться для управления контроллером рулевого управления беспроводным ly)
\\
5. Выход сигнала: PWM (accuracy1us) 。
\\
6. Разрешение привода серводвигателя: 1us, 0,09 градусов
\\
7. Скорость передачи диапазон измерения пульса: 9600 19200 38400 57600 115200 128000 。 (полностью автоматической идентификации, не нужно устанавливать)
\\
8. Серводвигатели поддерживаются: Futaba или Hitec и отечественные бренды, такие как Huisheng, второй убить все usePWMSignal контролируемый рулевой механизм 。
\\
9. Размер pcb: 51 мм × 43,5 мм × 1,6 мм (расстояние между отверстиями установки: 42*35,5 мм) 。
\\
10. Режим управления: USB и последовательный порт (ttl) принимает командный режим. (предоставляем бесплатную линию giftsUSBData и верхнее программное обеспечение для управления компьютером, программное обеспечение может быть обновлено в любое время)
\\
11. flash: плата loading512K rom. (Если каждая команда управляется в одно и то же время 32a рулевой механизм, может быть сохранен 500 несколько инструкций, если команда коротка, экономия тысяч не является проблемой)
\\ \
\
Съемки к этому с пониманием:
\\

\
'
Сопутствующие товары


