



Описание
Примечание: Здравствуйте, клиенты, артикуляторная версия была предварительно продана. v3есть две модели, одна из них-useMITOpen source driver (только машина собака); другой вид привода, разработанный нами, может контролироваться крутящим моментом путем добавления кольца тока 。 крутящий момент может быть hit.20NM 。 11month1 полмесяца с, первый приём первый отбыл.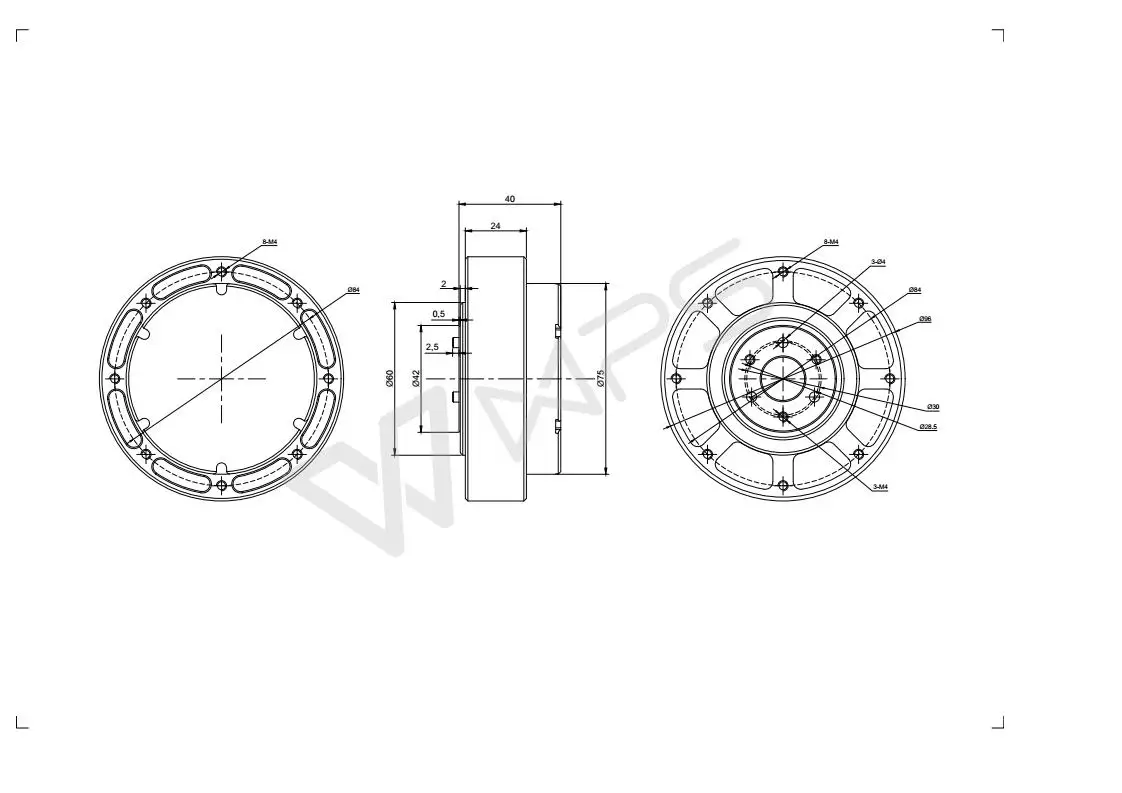


Коробка передач, совпадающая с мотором, принимает редукторную ratio6: 1 планетарную схему уменьшения передач (Backspace0.005rad/0,28 °)
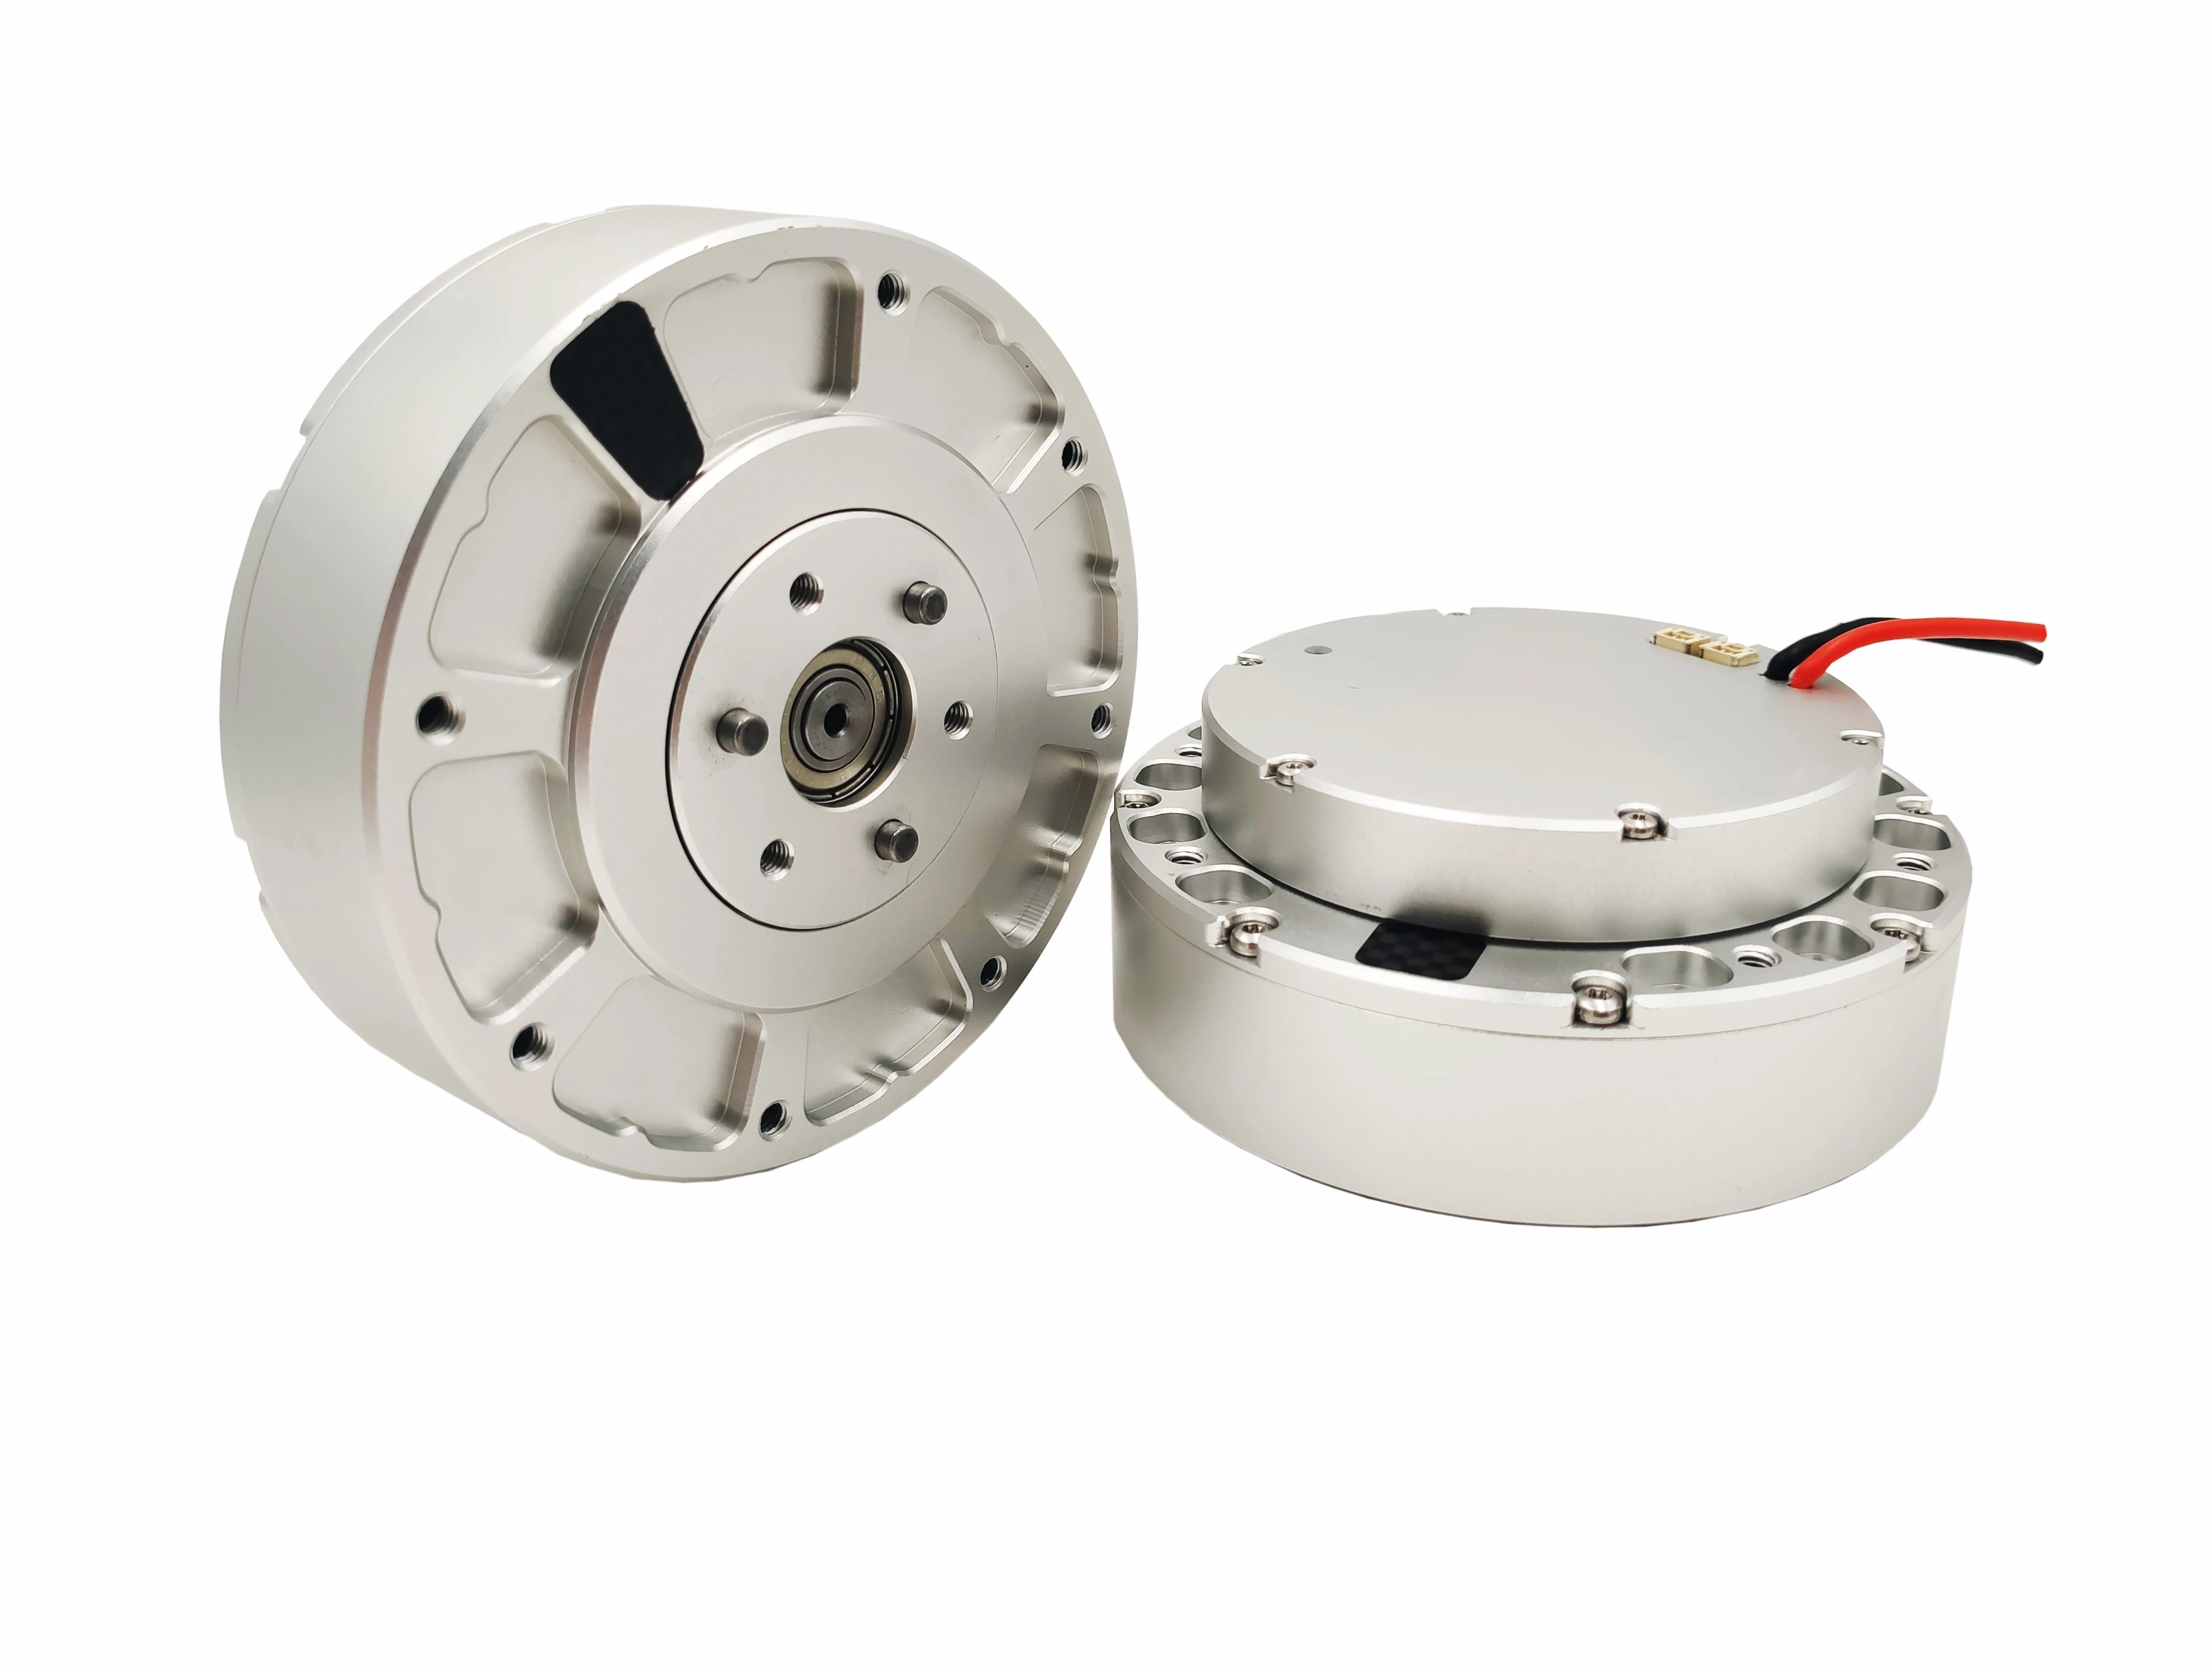
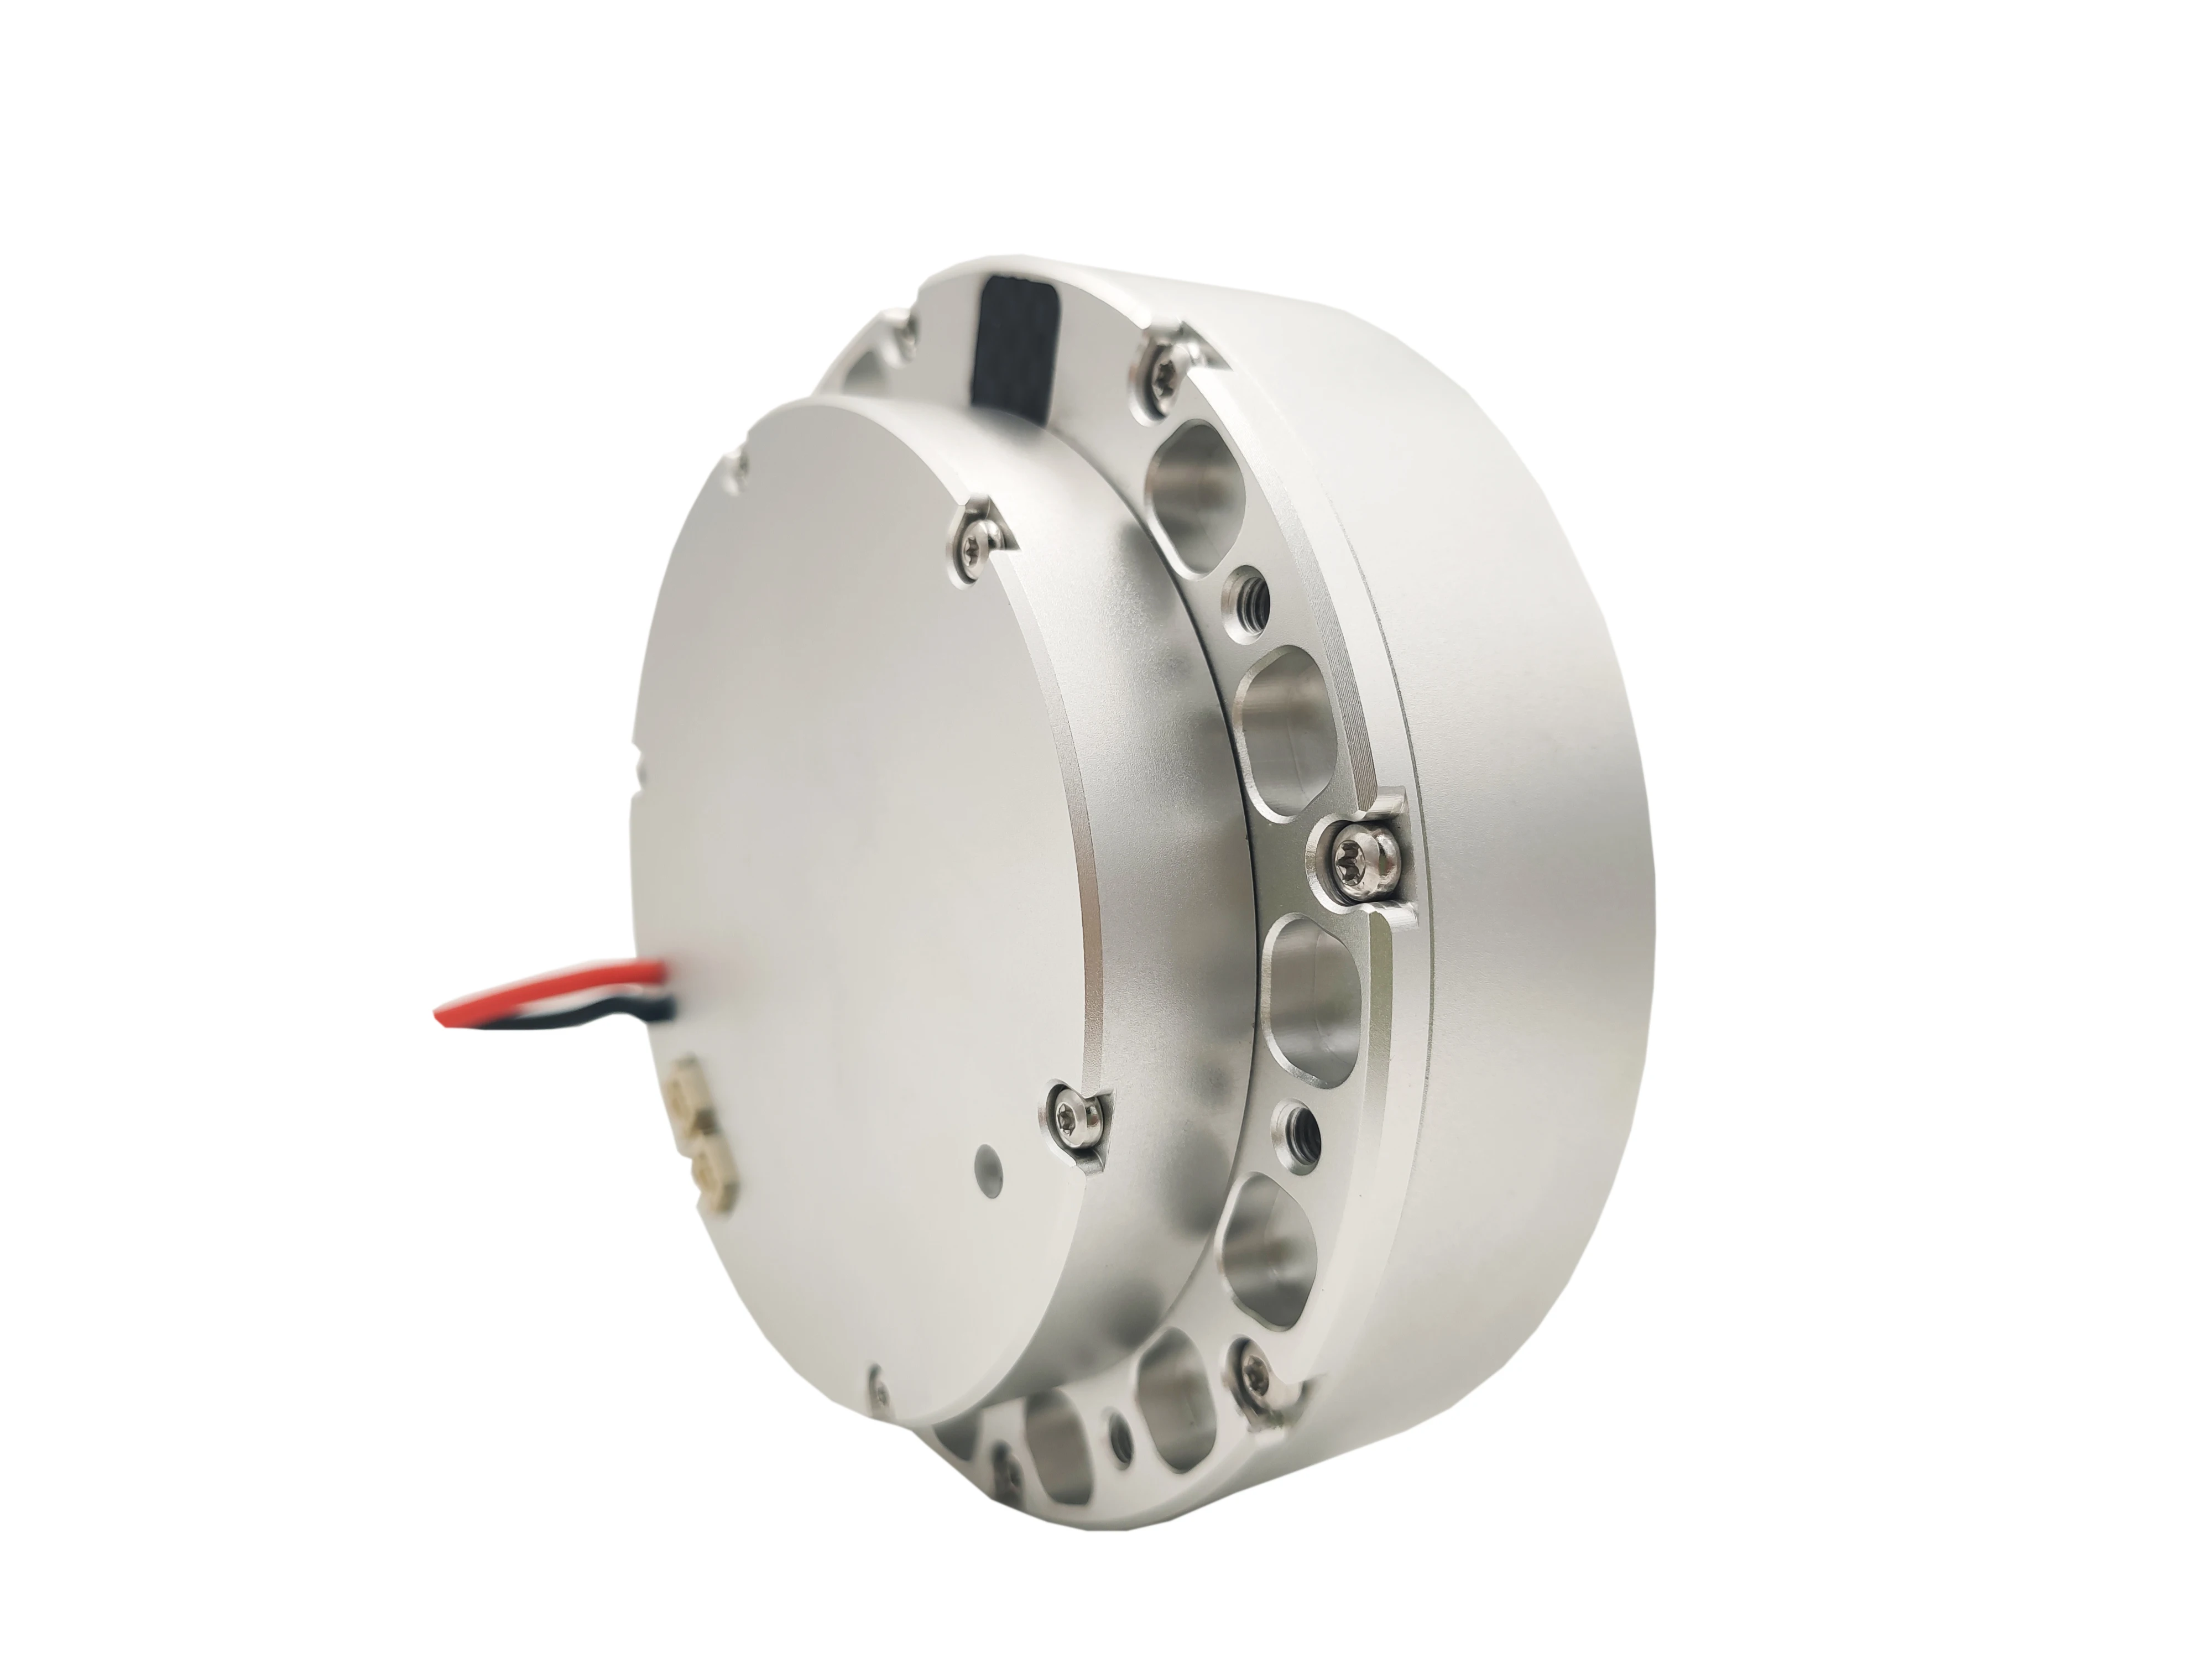
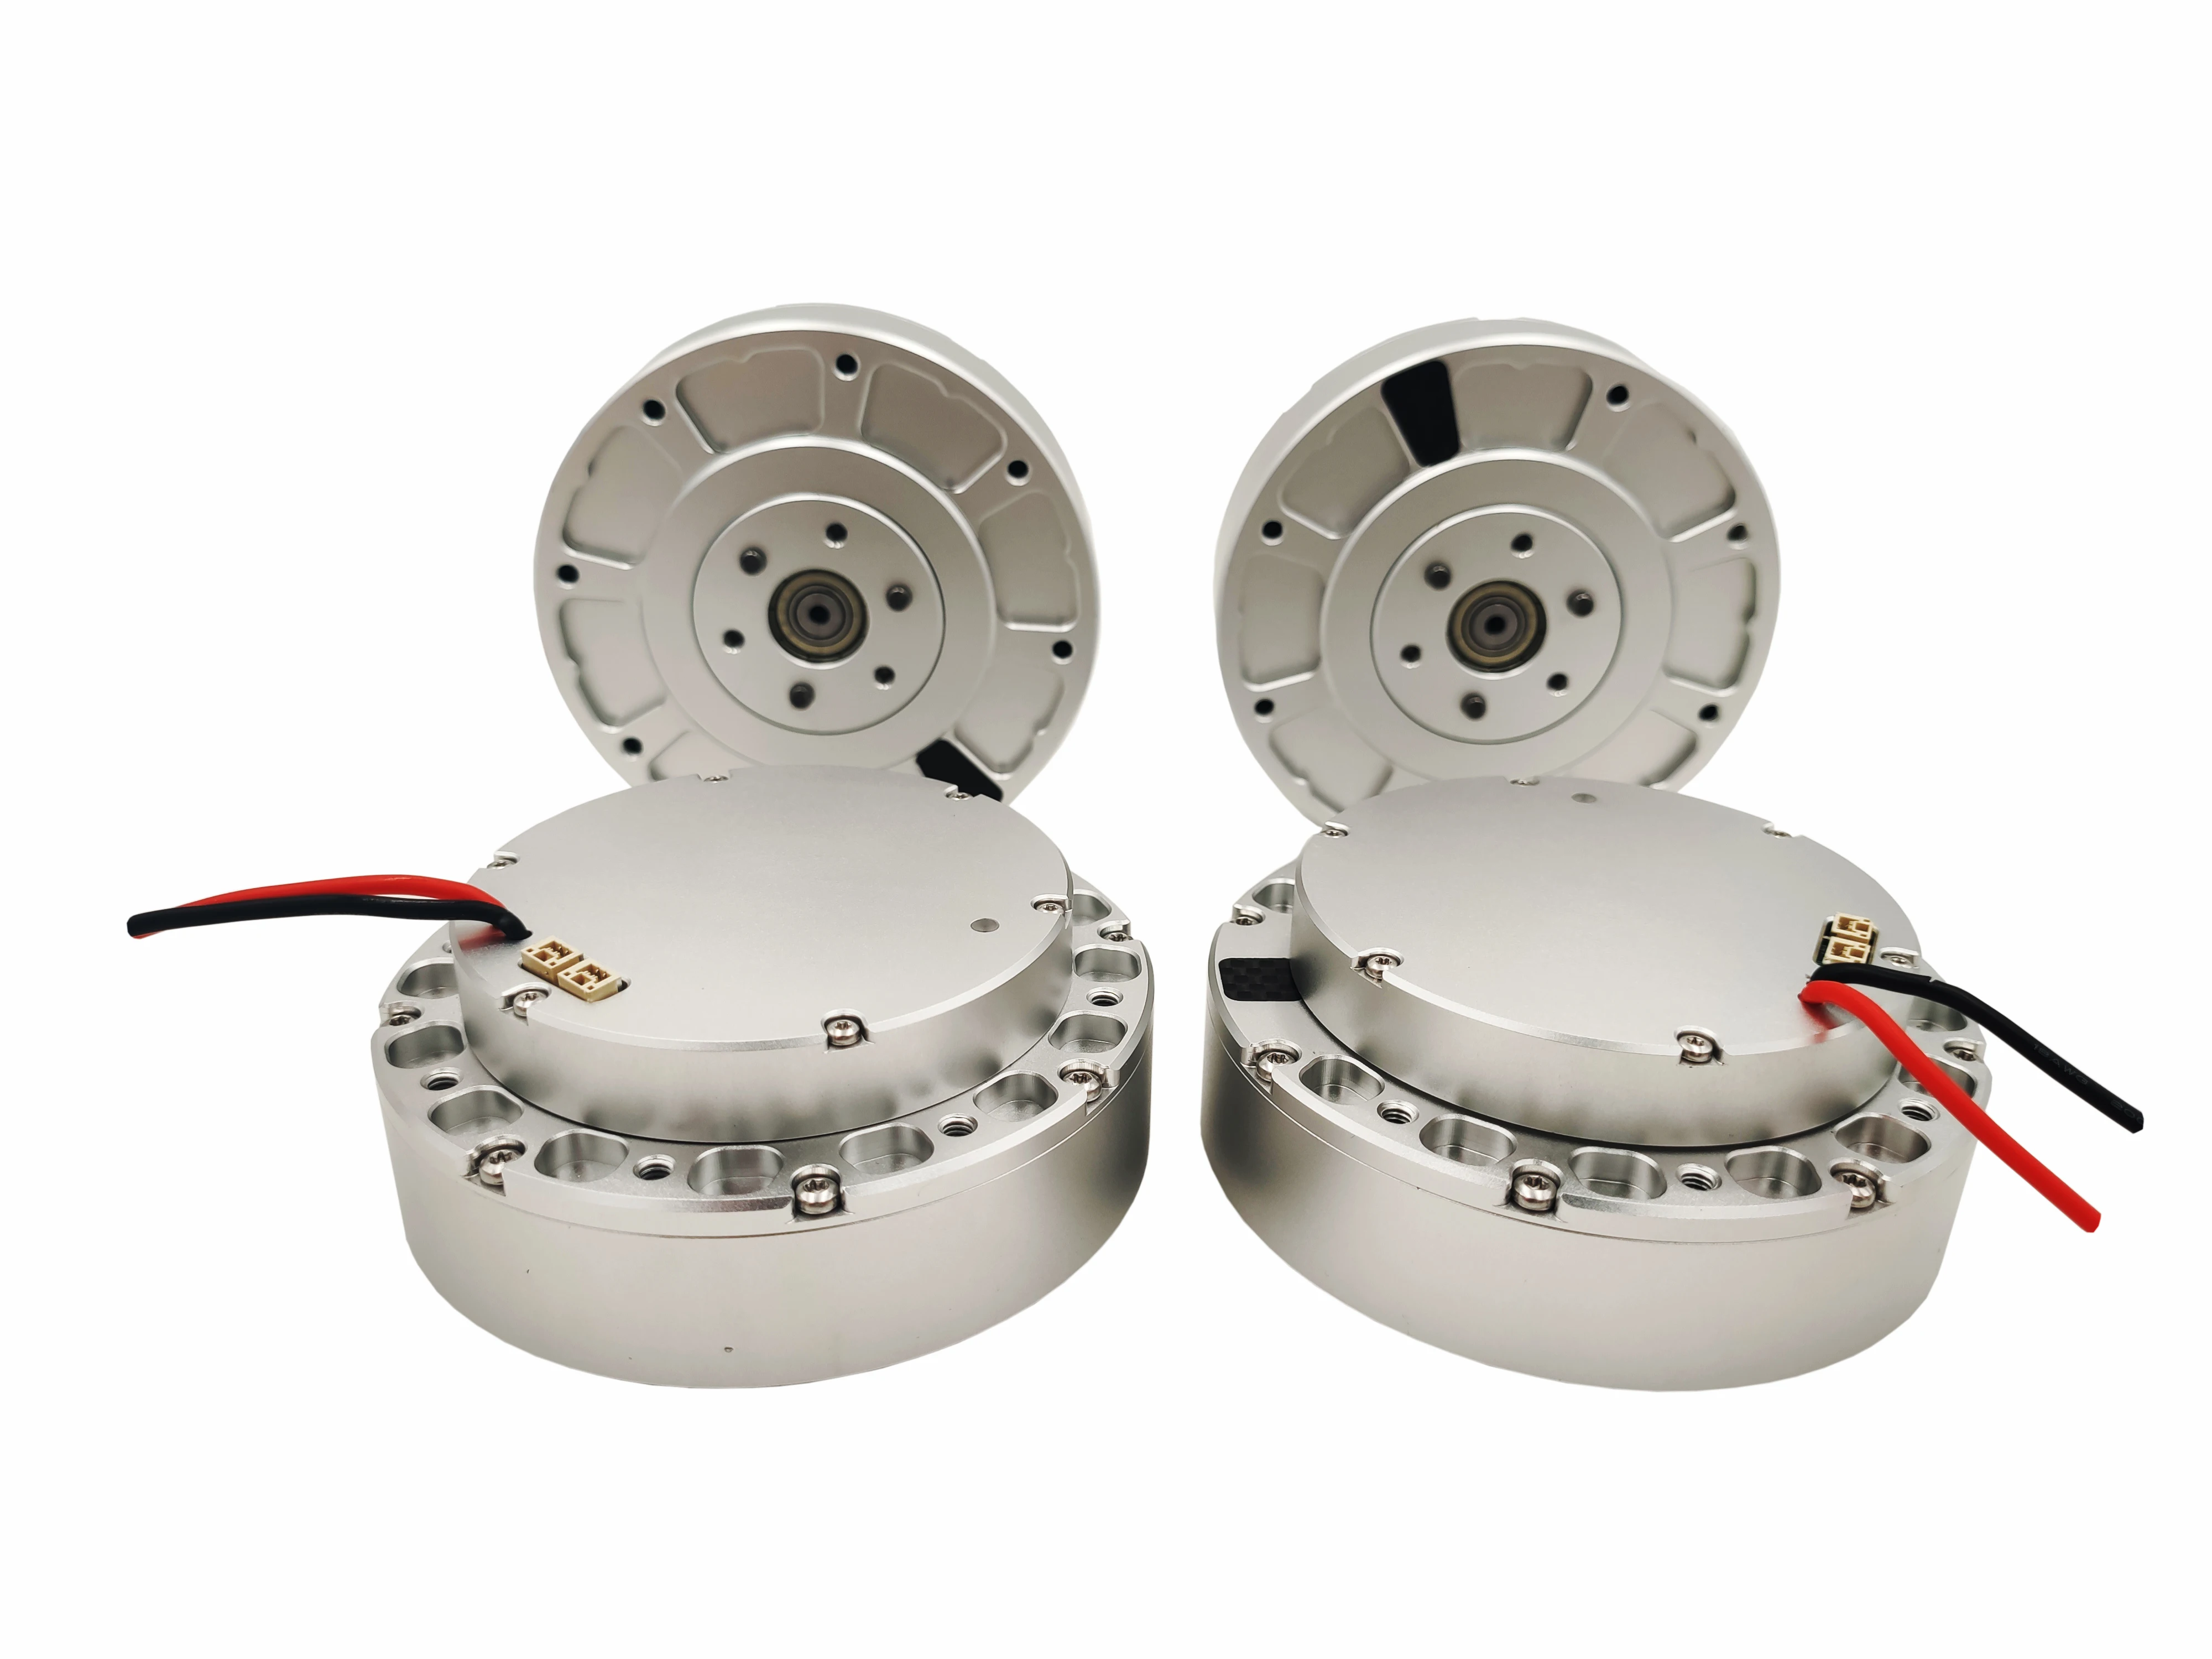
Мотор для собак MITRobot (на заказ)

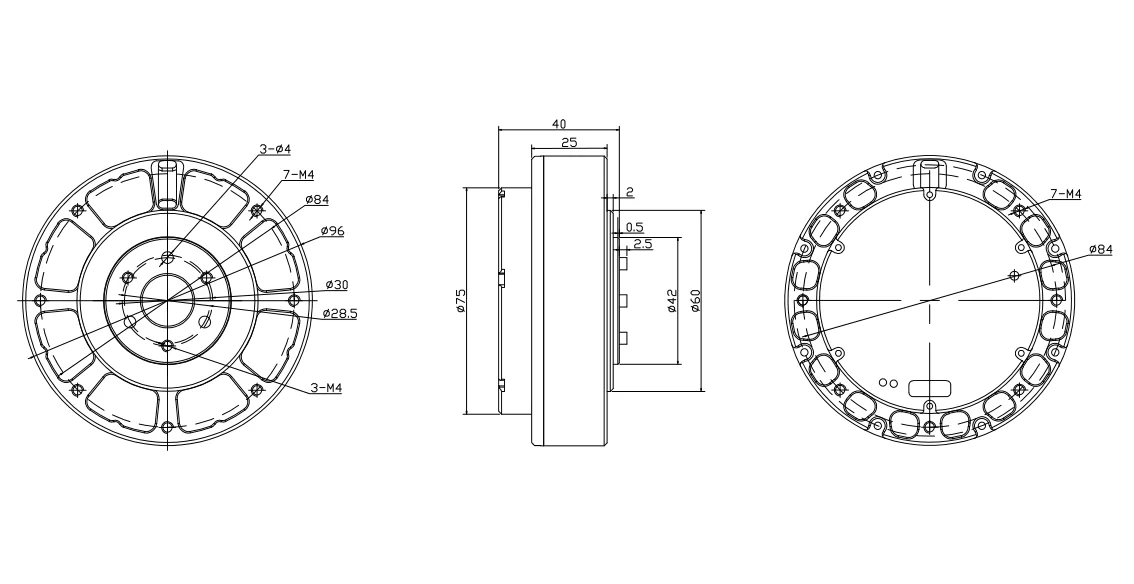
* Компактный мотор, Легкая интеграция драйвера, см. Ниже:


* Встроенный Магнитный энкодер, измерительная информация о положении двигателя, 14 бит


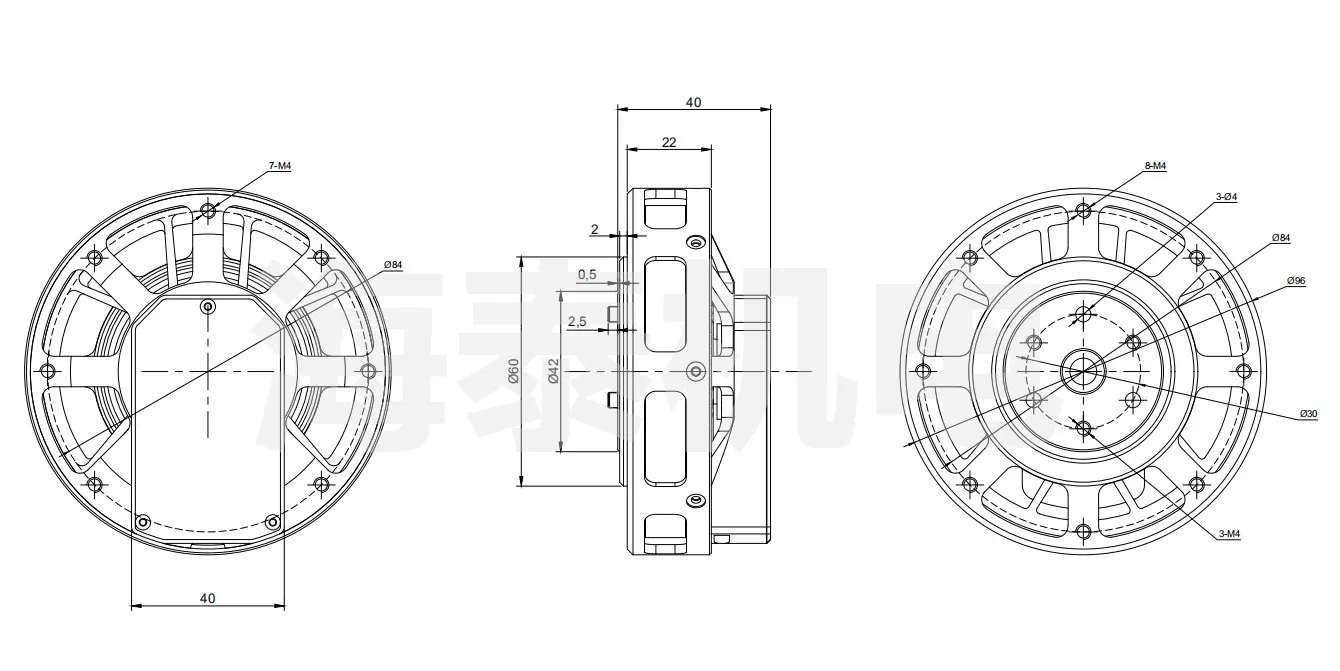
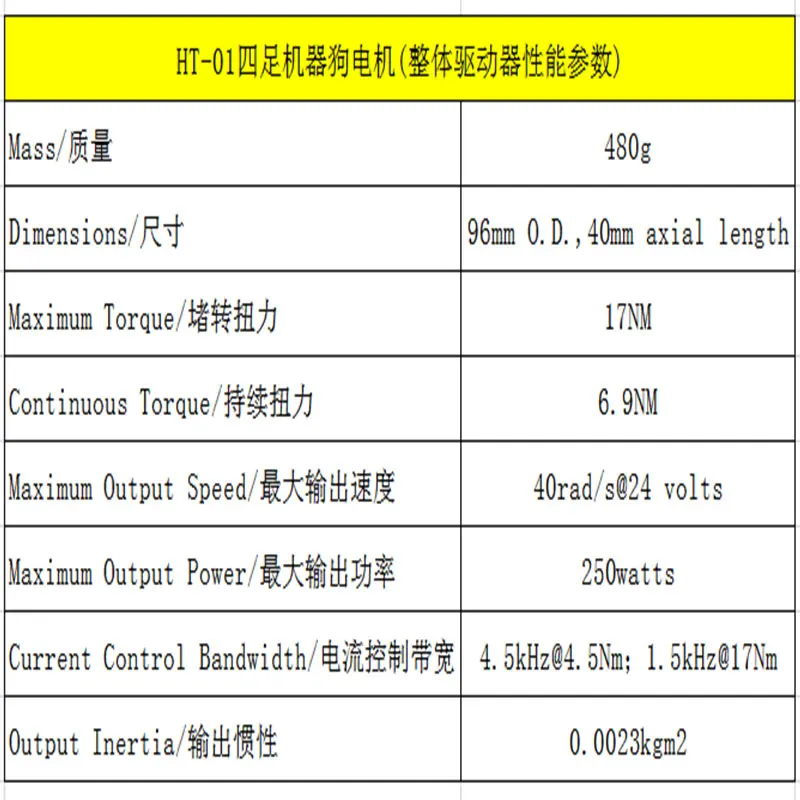
* Общая конструкция конструкции должна следовать следующим двум принципу: 1. Уменьшить инерцию ноги и масса
2. Увеличьте рабочее пространство для ног
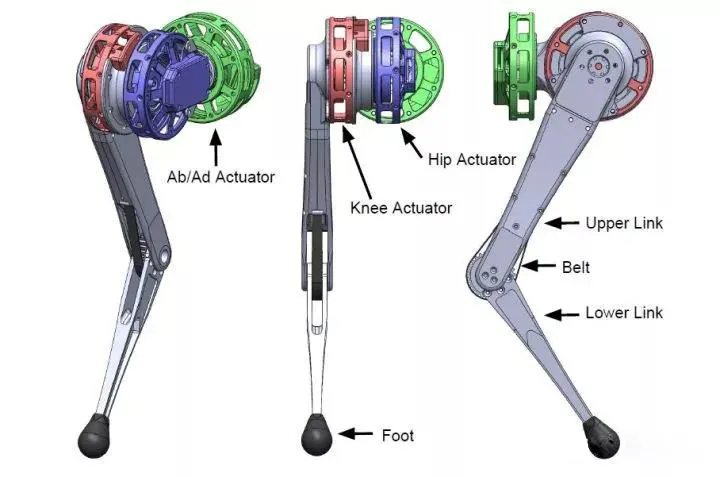
Уменьшить инерцию, использовать более обычный привод сверху (вдали от земли) расположение, одиночные ноги степени свободы распределены к традиционному ролику-Pitch-Pitchform, дизайн следующий:
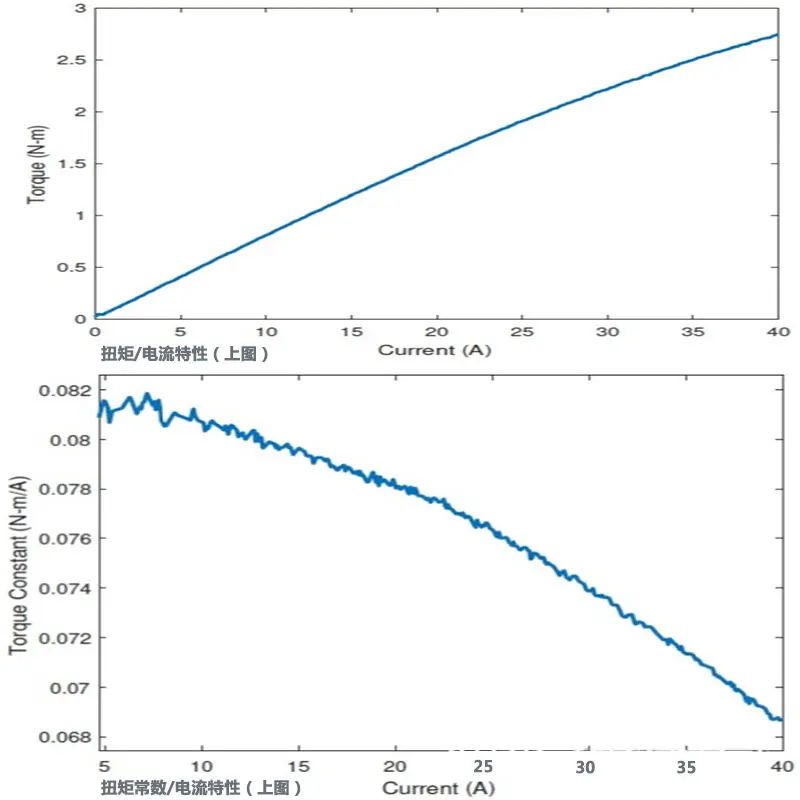
* Крутящий момент двигателя/характеристики тока, в основном хорошее линейное отношение, при максимальной частоте погрешности 12%
* Колено passFestivalPitchAfter подъезжать макет, используя ремень привода, следующая диаграмма:

* Для снижения собственного качества облегченная конструкция подчеркнута конечным анализом элементов: Дизайн голени двутавровой схемы

* Вырез в бедренной кости

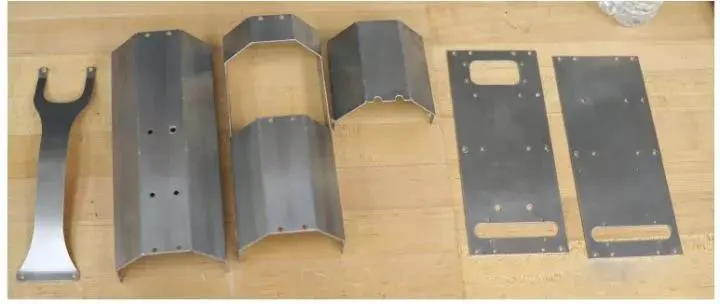
* Корпус робота by1.5 mmOfAL 6061 Твердый алюминиевый состав
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


