
Описание
Профиль продукта:
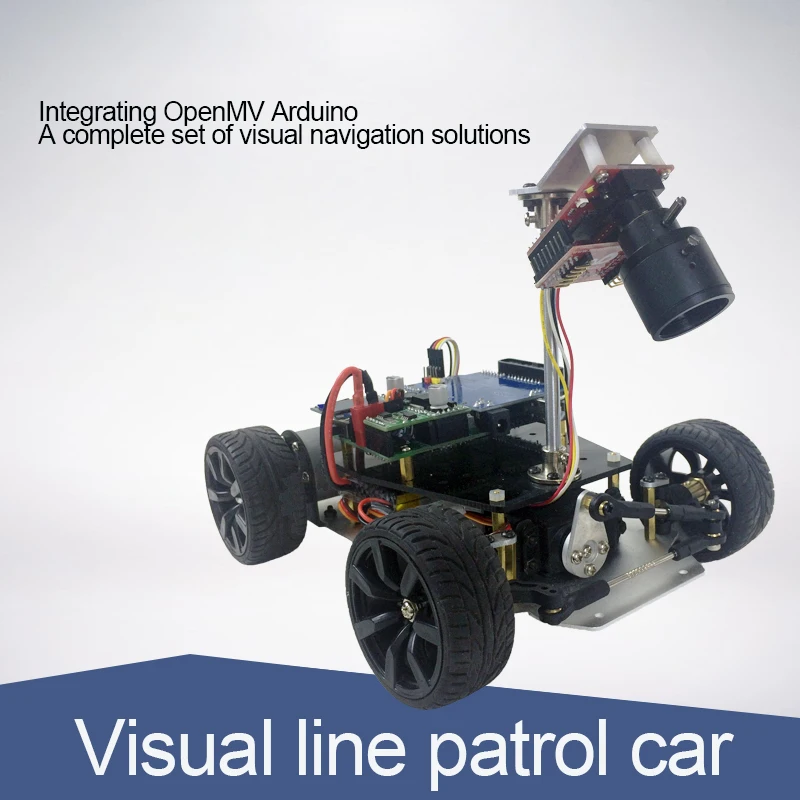
Модуль компьютерного видения используется в визуальной линии поиска автомобиля. openMVandArduino Uno плата управления обработкой изображений и аппаратным управлением отдельно друг от друга, связь через последовательный порт. управление автомобилем realization pid рулевой механизм и дифференциальный контроль двигателя, ограниченная фильтрация Используется в визуальной части., стабильность поиска линии значительно улучшается. легко справляйтесь со световыми помехами и аналогичными помехами на месте, в соответствии с кривизной кривой, автоматической передачей, более адаптированной к требованиям соревнований, Vango Сильная техническая поддержка, поможет вам Успеха 。
Размер продукта:
185*210*180 мм
Аппаратные средства преимущество:
Открытая схема визуального патруля MV + ArduinoStable
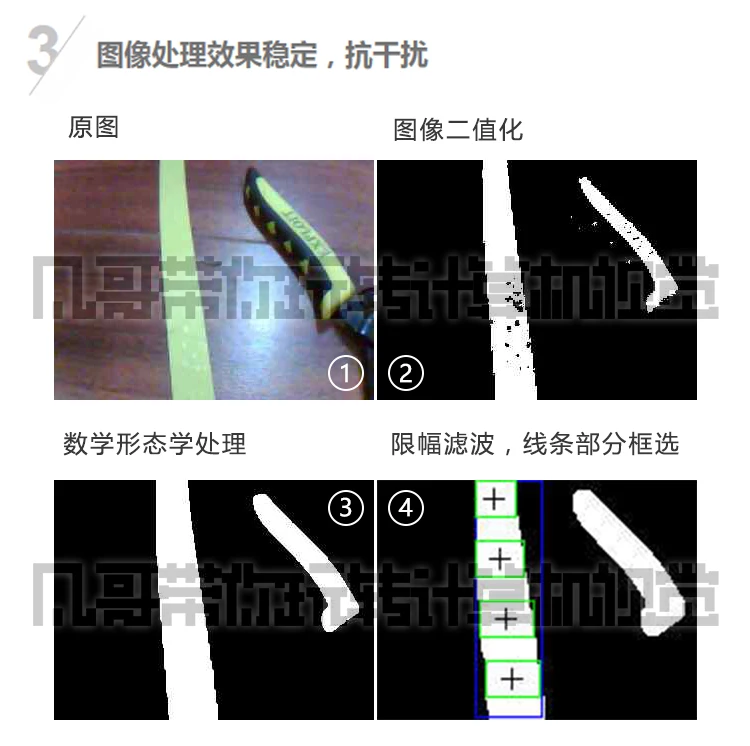
Фильтр шума стабильная патрульная линия, разделение обработки зрения и аппаратного контроля, гибкость и эффективность

Характеристики продукта:
1. Обработка изображений и разделение управления транспортным средством
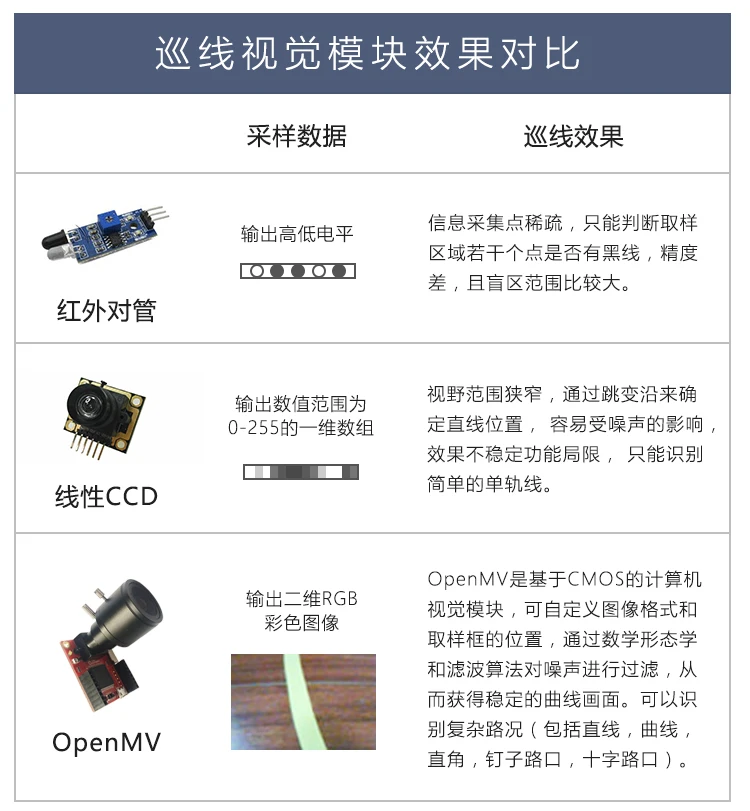
Автономный блок обработки изображений openmv., не нужно быть в MCU (STM32 или Arduino) обработка изображений, уменьшить задержку времени, снимая давление обработки одного микрокомпьютера чипа.Последовательная связь, настраиваемый протокол последовательной связи.

2. Адаптация к различным линиям подиума, определение нескольких дорожных условий
Можно определить несколько орбитальных типов, монорельную и двойную трассу выравнивание. можно также определить более сложные условия дорожного движения, включая левый и правый угол поворота, правый угол поворота, перекресток ногтей, перекресток.
3. Цветовая выборка гистограммы
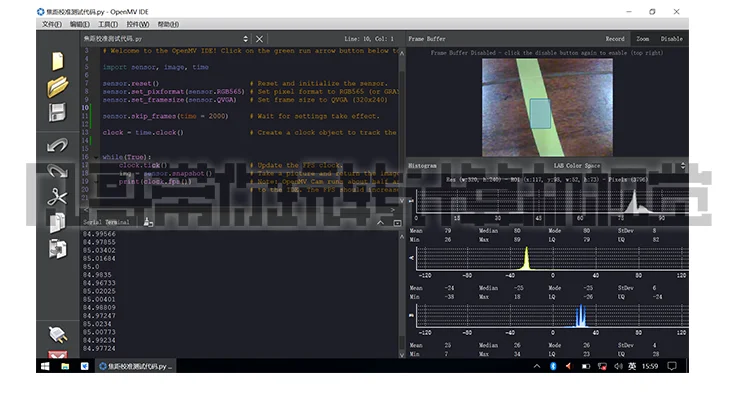
OpenMV-инструмент регулировки порога


Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


