
Описание
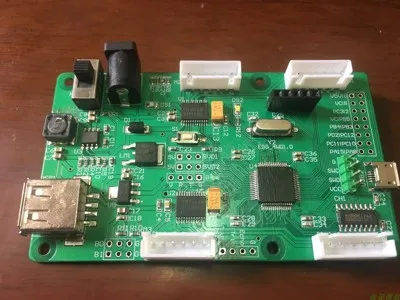
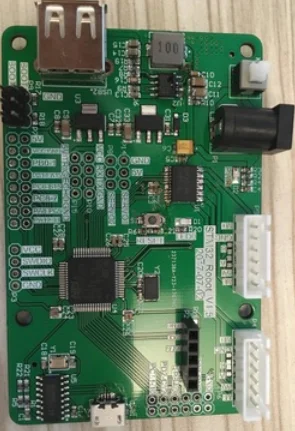
Stm32 плата привода двигателя постоянного тока ROS плата привода двигателя содержит код keil
Stm32 плата драйвера двигателя, среда разработки под Linux использует stm32 Стандартный библиотечный "STM32F10x_StdPeriph_Driver3. 5 ", продолжить разработку stm32, Общая основа развития была создана, пользователь, чтобы разработать простой, вам просто нужно разработать код по-своему, И он интегрирует ros_lib, пусть stm32 эквивалентен узлу ROS, Доступный rosserial, чтобы вызвать stm32 базовый протокол, сделать разработку ROS основных операций, таких как arduino, позвольте большинству друзей машины из написания STM32.
Описание двухприводной платы водителя робота и платы водителя робота ROS, TB6612FNG чип драйвера двигателя принимается, максимальный ток может пройти 1.5a, подходит для маленьких роботов и платформы робота ROS:
Подтвердите получение и отправьте исходный код драйвера stm32 ROS keil
Характеристики
- Бренд
- OllyMurs
- Совместимый с
- /
- Тип аксессуара
- Адаптер питания
Сопутствующие товары


