
Описание
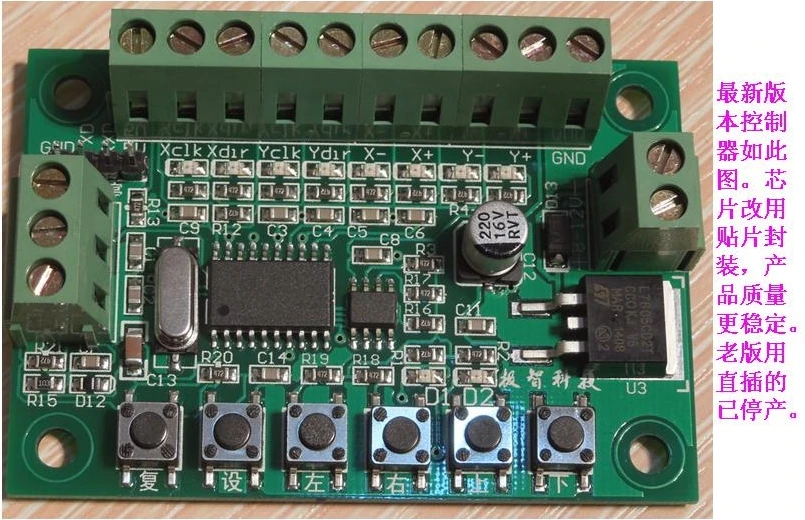
Программируемый контроллер линейной интерполяции движения V1.02, содержащий различные инструкции, инструкции в комплекте, мощный; может управлять двумя шаговыми приводами или сервоприводом одновременно, простой и удобный для достижения связи двух двигательных движений. контроллер может использоваться в различных обрабатывающих машинах, роликовых подачах, упаковочных машинах, мешках, Буровое оборудование, режущий станок, маркировочная машина и другое оборудование автоматического управления.
Пример программирования youku Супер четкое видео:
Http://v.youku.com/v_show/id_XNDkyNTY1ODg4.html
Http://v.youku.com/v_show/id_XNDkwMTM1OTQ0.html

Программное обеспечение для программирования, спецификация и загрузка кабельного драйвера последняя версия загрузка Адрес:
Http://pan.baidu.com/s/1slb7GJz
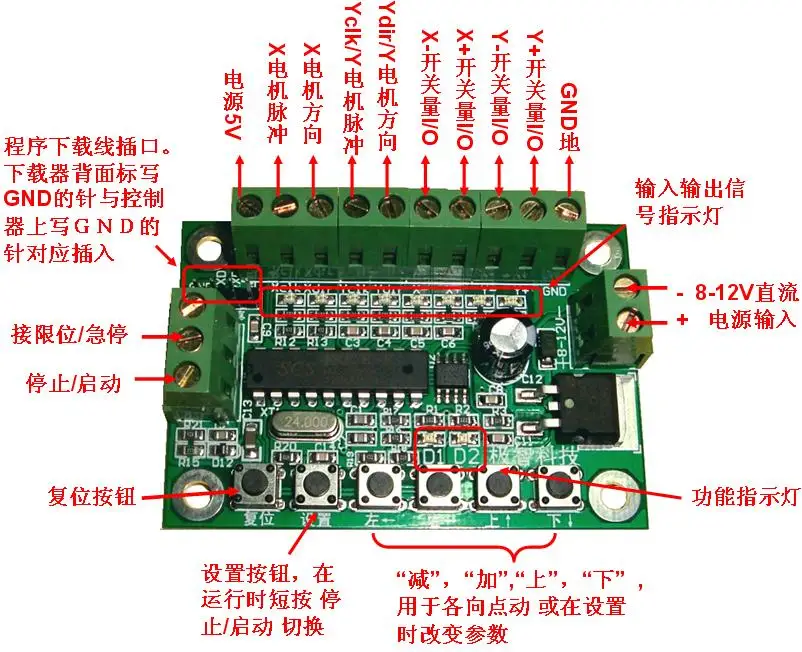
Этот контроллер не содержит линию загрузки программы, друзья не должны покупать, в противном случае программа не может быть загружена, несколько контроллеров только один.
Основные функции:
Двухосевая линейная интерполяция.
2-полосная переключение на входе/выходе.
Выходная частота: 70 Гц-31 к Гц (подходит для различных дисководов).
Количество программ: 1-222.
Инструкции по программированию: в общей сложности более 20 инструкций.
Особенности инструкции: гибкое комбинированное программирование по мере необходимости (могут быть осуществлены различные сложные операции: управление местоположением и контроль неместоположения)
Режим работы: Программируемый пользователем режим работы и режим работы.
Диапазон кумулятивного движения:-2000000000-+ 2000000000 импульсов
Использование компьютерного программирования, удобное и интуитивное


Программирование Инструкция:
1. перейдите в указанное положение: ось X и ось Y переходят к указанной координате (параметр 1-ось X, а параметр 2-ось Y). В режиме абсолютных координат (режим координат по умолчанию, который может быть изменен инструкцией № 22) значение-это значение, указанное параметрами 1 и 2 за вычетом текущей координаты (Координата после последнего выполнения инструкции перемещения, текущая координата равна 0 при включении и включении питания). В режиме относительной координаты значение обхода-это значение, указанное параметрами 1 и 2. Количество выходного импульса значения координаты 1 указано в единичном количестве длины импульса \ ".
2. Пауза программы: время, указанное параметром остановки программы 1 в миллисекундах.
3. Возврат к нулю: параметр 1 определяет ось для возврата к нулю. Параметр 1: 0 = ось X и Y, 1 = ось X, 2 = ось Y.
4. Остановка программы: остановите программы и нажмите кнопку "start/Stop or set" контроллера, чтобы продолжить работу.
5. Перейти к линии: перейти к линии, указанной параметром 1.
6. возврат к исходной точке: переместите к оси и направлении, указанным в параметре 1, к «триггерному переключателю», указанному в параметре 2, и затем переместите назад, пока не будет сброс «триггерного переключателя». параметр 1: 1 = ось X, движущаяся вперед к исходной точке, 2 = ось X, движущаяся против начала, 3 = ось Y отрицательная вперед до начала 4 = ось Y отрицательная до начала. параметр 2: 1 = X + триггерный переключатель, соединенный терминалом, 2 = X-, 3 = Y +, 4 = Y-.
7. start motor walk: start motor walk в положение, указанное параметрами, значение параметров совпадает с инструкцией «1 walk до указанного бита». разница между этой инструкцией и инструкцией о ходьбе к указанной инструкции заключается в том, что после запуска инструкции двигатель, Он немедленно переходит к следующей инструкции, чтобы продолжить выполнение, в отличие от инструкции № 1, которая должна ждать, пока двигатель будет на месте, прежде чем выполнить следующую инструкцию. Выключите мотор, вы можете использовать "8 выключить мотор для перемещения", или нажмите кнопку "старт/стоп" и "установить" клавиши на панели управления
8. move to open trigger: параметр 1 определяет ось движения и переключатель триггера. параметры следующие: 1 1 = X движется к X-переключатель срабатывает, отрицательный ход к X + 2 = X ось переключатель срабатывает, 3 = y движение вперед к y-переключатель срабатывает, Отрицательный переход к y + 4 = переключатель y срабатывает, параметры для режима триггера: 2 0 = для эффективного запуска заданного конца и GND короткого, 1 = заданный конец и разъединение GND для эффективного запуска.
9. Выключите мотор и двигайтесь: при исполнении этой инструкции, если мотор имеет вращение, он будет немедленно выключен и перемещаться; если нет, то это не будет иметь никакого эффекта.
10. Обнуление координат: очистите внутреннее значение регистра координат, указанное параметром 1, чтобы стать 0. Параметр 1: 0 = ось X и Y 1 = ось X, 2 = ось Y.
11. Указанная ширина импульса на выходе: Выходной параметр 2, указанный параметром 1, показывает низкий уровень в то время, после чего выход возвращается на высокий уровень. Параметром 1 является: 1 = X + терминал, 2 = X-, 3 = Y +, 4 = Y-5 = Ydir 6 = Yclk. параметр 2 представляет время удержания низкого уровня в миллисекундах.
12. Выходной низкий уровень: выходной низкий уровень 1, указанный параметром 1, является: 1 = X + терминал, 2 = X-, 3 = Y +, 4 = Y-5 = Ydir 6 = Yclk.
13. Выход высокий уровень: выход высокий уровень параметр 1, указанный параметром 1: 1 = X + терминал, 2 = X-, 3 = Y +, 4 = Y-5 = Ydir 6 = Yclk.
14. Дождитесь падения края: дождитесь падения края (момент от высокого уровня до низкого уровня), чтобы отобразиться в конце, указанном параметром 1. параметр 1: 1 = X + терминал, 2 = X-, 3 = Y +, 4 = Y-.
15. Wait low: конец, указанный параметром wait 1, является низким, а параметр 1: 1 = X + терминал, 2 = X-, 3 = Y +, 4 = Y-.
16. Wait high level: конец, указанный параметром wait 1, является высоким уровнем, а параметр 1: 1
Сопутствующие товары


