

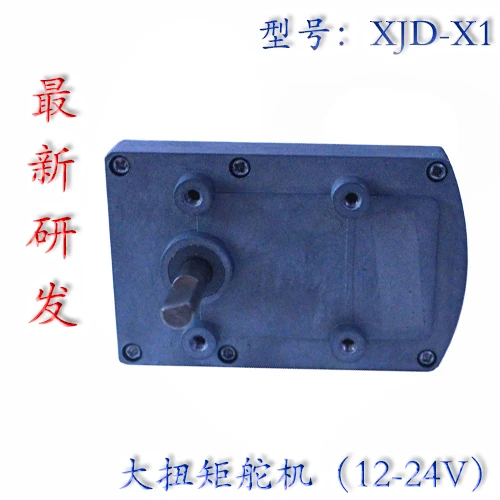
Описание
Драйвер платы Инструкция:
Http://pan.baidu.com/s/1sleraPZ
Пароль: w9lh

Http://v.youku.com/v_show/id_XMjUwNjgzMDY2MA==.html?spm=a2hzp.8244740.0.0&from=y1.7-1.2
/////////////////////////////////////////////////////////////////////////////////////////////////////////////////////////////
Технические параметры:
Рабочее напряжение: 12 v-24 v (DC)
Без нагрузки тока: <500мА
Максимальный крутящий момент:
380 кг. См (24 V) (измеряется, теоретическое значение)
1764n. См (24 V) (измеряется, теоретические Расчетное значение)
90 кг. См (12 В) (измерено, нетеоретическое значение)
882н. См (12 В) (измерено, неореховое Расчетное значение)
Угловых скоростей:
0,12 s/60 ° (0,12 s для 60 °), 24 V;
0,24 s/60 ° (0,24 s для 60 °) при 12 V;
Угол поворота: 300 ° Макс (регулируется от 0 до 300 °)
Вход режим:
1. PWMIN-импульсный сигнал PWM (пульт дистанционного управления, многоканальный контроллер рулевого управления, микрокомпьютер с одним чипом)
2. ADIN-аналоговое напряжение сигнала (потенциометр)
Диапазон входного сигнала импульса: 0,5 мс-2,5 мс подходит для всех "многоканальных контроллеров рулевого управления", "1 мс-2 мс пульт дистанционного управления для модели самолета", "одночиповое микрокомпьютерное Программирование", "Arduino" и т. Д.
Диапазон входного сигнала напряжения: от 0 В до + 5 В
Точность управления: 0,5 °
Вес: 530 г
Шестерни Материал: сталь
Размер: 95,5 мм X 60,5 мм X 102,6 мм
Применение: роботы большого и среднего размера, механические рукоятки и другие высокомощные области контроля крутящего момента.
Вход питания: 12v-24vdc (-подключение отрицательного электрода, + подключение положительного электрода)
Выход двигателя: OUT1 подключен к отрицательному электроду двигателя, OUT2 соединен с положительным электродом двигателя
Выбор режима: крышка перемычки устанавливает вход импульсного сигнала или аналоговое напряжение сигнала. PWMIN является входом импульсного сигнала, а ADIN-аналоговое напряжение сигнала.
Аналоговый режим управления: угловой входной сигнал-это аналоговая величина, которая может использоваться для управления углом положения вала двигателя с потенциометром.
Режим цифрового управления: Входной Сигнал угла-цифровой сигнал квадратной волны с шириной импульса 0,5 мс-2,5 мс или 1 мс-2 мс.


Сопутствующие товары


