


Описание
Одноканальный с нагревом + кабель отправки
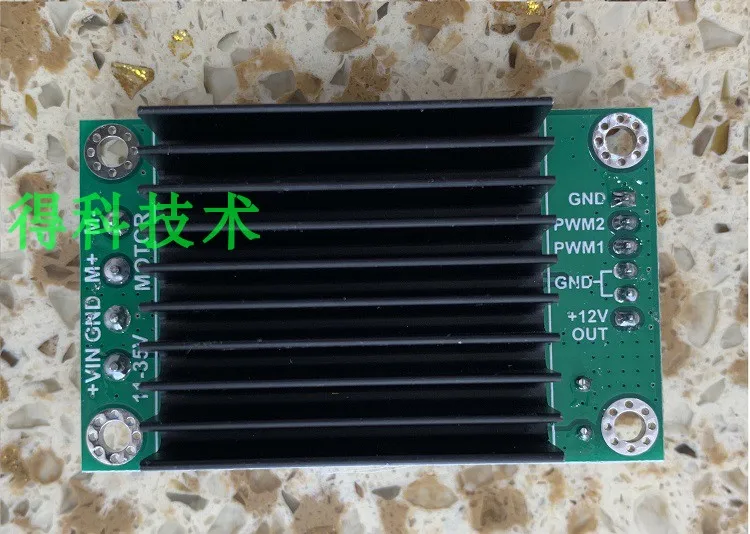
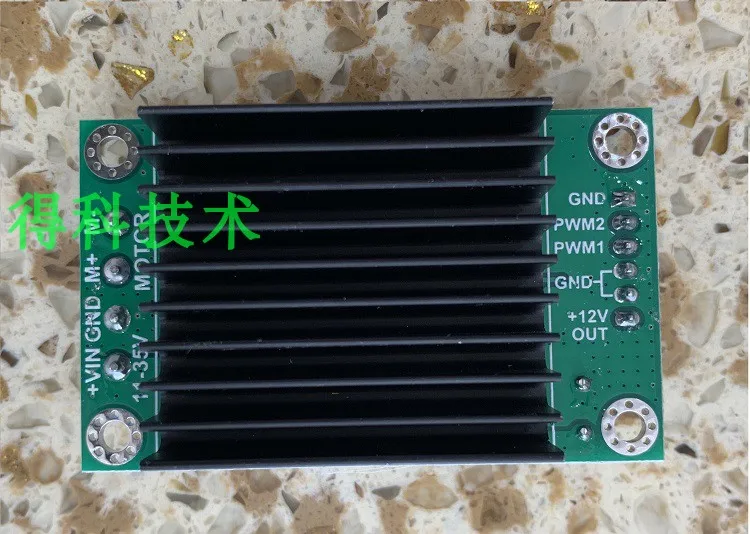
Подключите onlyPWM1 PWM2 andGND




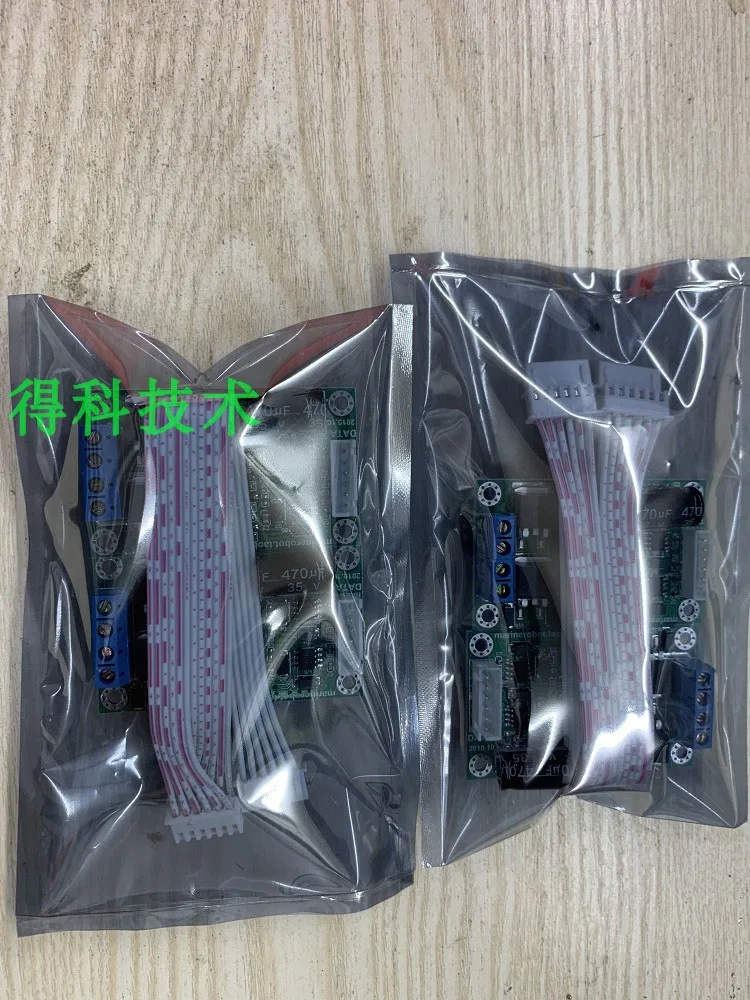
Двухсторонний костюм
PWMFrequency должен быть be10Kabove, поэтому скачок тока и напряжения очень мал., нет жар, Best20-40K.
Этот драйвер pwmduty cycle0-98 % Отлично, очень жесткий.
Группа обмена науками и технологиями II 909126852
Функциональные характеристики данного модуля драйвера:
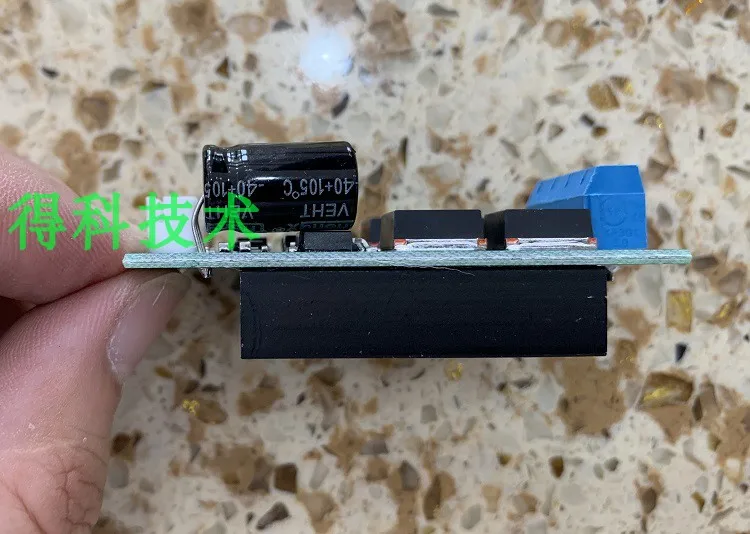
Минимальный размер, only6. 6 см × 3,8 см палочка 1 см общая высота после отвода тепла составляет 0.2.8см Поддержка диапазон напряжения10-35 V, защита от недостаточного напряжения Максимальная постоянного Ток холостого хода30A(Воткни простой радиатор), короткое время пик current110A Трехпроводное регулируемое регулирование скорости, положительный и обратный поворот и тормоз ПоддержкаFullPWM, Прямая удобство использованияКлючУправление разворотом, PWMEffective scope0% ~ 98.0% Может быть непосредственно связанных toPLCas well as3.3V 5 V SinglechipIODirect Контроль соответствия рот в рот Встроенная функция буфера уровня интерфейса, не нужно беспокоиться о повреждении одного чипа computerIOОбласть применения: большой автомобиль, робот, различные элементы управления
Параметры модуля привода двигателя:
★Через разъем 7812of1 номер pin и 3 номер pin, adaptable7vaо батареи 。
Модульный характер:HBridge щеточный мотор постоянного тока модуль драйвера apply11-35VHigh двигатель постоянного токаОбласть применения:Высокий двигатель постоянного тока привод. Широкое входное напряжение (11-35 в) требуемые случаи. Если требуется более высокое входное напряжение, для примера 60 в, пожалуйста, свяжитесь с продавцом для привода платы. 。
Напряжение вождения: DC 11-Входное напряжение постоянного тока 35 в 。 (без входа переменного тока)
Выход ток:Номинальная Непрерывная выходная мощность 24VTime15A 360WNo радиатор требуется для следующих максимумов 36В 15а 450 Вт
Выходная мощность:Естественное охлаждение рейтинг450 W Мощность питания 36 V 15A измерения времени
Рабочая температура:Промышленный Класс (-40℃reach + 85℃) При полной нагрузке температура:45℃
Особенности данного модуля драйвера:
(1)Полный мост драйвер чип( ДекоИсследования и разработки в домашних условиях)+ Низкое сопротивление внутреннего сопротивления 200А NMOSDriving трубка, легкая реализации торможения двигателя, положительная и отрицательная инверсия 。
(2)Рабочая частота чипа равна высокому as100KHZ, хорошее решение mc33886andvnh3sp30проблема сделать мотор шумным и горячим, в то же время, водительская способность была значительно улучшена., быстрая скорость отклика 。 этот драйвер имеет non-performanceL298, IR2104, mc33887эквивалент мощности чипа привода двигателя
(3)Два WaysPWMinput, рабочий цикл может be0-98 %, это вне досягаемости обычных водителей. С мгновенной тормозной способностью и помочь вам легко достичь точного контроля скорости на протяжении всего процесса.
(4)Возможность адаптироваться к более широким диапазонам. Рабочее напряжение 10,5-35 в, робот или модель гонки для литиевой батареи прямого питания привода! через разъем 7812chip1, 3Pin адаптер 7vaо батареи 。
(5) встроенныйЛогическая буферная изолирующая цепь. Идеальная поддержка plcand различных types3VOr5VSinglechipPWM-IODirect управления портом, он также может управлять торможением двигателя и передним и задним ходом, обеспечивая аналоговое напряжение.
(6)Контроль чрезвычайно прост и прост в использовании., только нужно соединить 3 корневая Входная линия может контролировать торможение двигателя и положительный и отрицательный инверсия.
(7)Аппаратный контроль времени в чипе,Может адаптироваться к частым коммутациям двигателяЭффективная во времени защита, Избегайте прямого повреждения, поэтому Программирование программного обеспечения проще.
(8) Рабочая частота чипа равна высокому as100KHZ, применима к приводу двигателя с полым корпусом, очень низкий уровень шума, низкая температура.

PWML1: передний контроль
PWML2: инверсии управления
Заземление: Мощность земли
Выход:
Вин +: плата привода источник питания Вход положительный pole10V-35V
GND: плата привода питания Входной отрицательный полюс
M +: проводка двигателя
M-: проводка двигателя
PWMcontrol режим:(PWMMaximum duty cycle98 %)
PWML1 = регулируемый Рабочий сигнал cyclePWMsignal PWML2 = 0 вращения двигателя вперед (регулировка скорости может быть выполнена путем изменения рабочего цикла)
PWML1 = 0 PWML2 = регулируемый Рабочий разворот двигателя cyclePWMsignal (регулировка скорости может быть выполнена путем изменения рабочего цикла)
PWML1 = 0 PWML2 = 0 Моторный тормоз
Встроенная аппаратная функция контроля времени работы этого драйвера. Гарантия положительного и отрицательного вращения двигателя
Безопасная, более Стабильная и надежная работа при высоком токе! Есть также функция блокировки под напряжением на выходе!
Профессиональное Создание! измеряется непрерывного Output700W (35В 20A) Абсолютно ни копейки! Добро пожаловать на тестирование!
STM32Examples процедур:
Сопутствующие товары


