


Описание
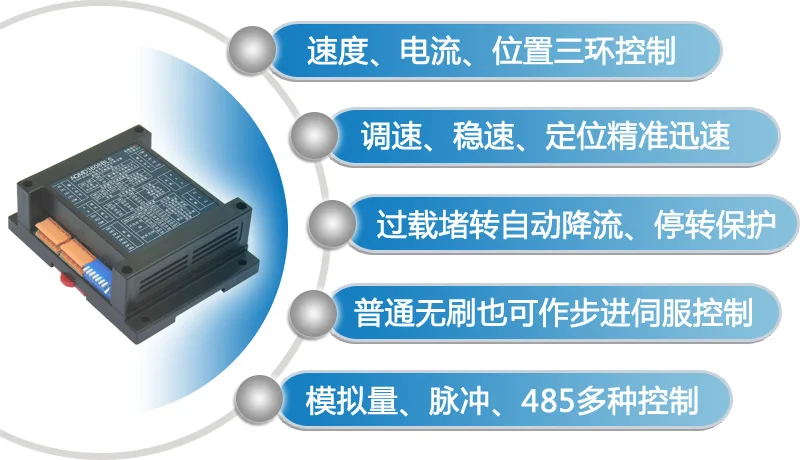
Напоминание: Этот драйвер подходит для постоянного тока индукционный бесщеточный двигатель
Этот диск не содержит корпус. Пожалуйста, обратитесь в службу поддержки клиентов.
Функциональные характеристики
◆ Поддержка напряжения9 V ~ 36 V, Номинальный выходной ток8A
◆ ПоддержкаПотенциометры и переключатели, аналоговый сигнал и логический уровень, ШИМ/частота/импульсный сигнал, RS485Несколько Вход сигналов
◆ ПоддержкаРегулирование скорости нагрузки (регулирование напряжения), контроль скорости замкнутой петли (Стабильная скорость), управление замкнутой петлей (шаговый/сервопривод), контроль крутящего момента (устойчивый поток)Различные регулирование скорости режимов
◆ ПоддержкаУскорение и замедление время буфера и контроль ускорения, Автоматическое ускорение и замедление в течение указанного ходаТочное позиционирование
【Поддержка одного потенциометра, двойной переменный резистор, самостоятельность, контроль положительных и отрицательных скоростей вращения путем сравнения двух потенциометров
♦ Поддержка аналогового диапазона напряжения сигнала и логической конфигурации уровня напряжения,Аналоговый сигнал support0 ~ 3,3/5/10 VEquivoltage диапазонаЛогический уровень support0/3,3/5/12/24 VРавное напряжение; Поддержка линейности регулировки аналоговых сигналов и пороговой конфигурации логического уровня
◆ ПоддержкаExternalPWM, регулирование скорости двигателя по частотному сигналу, ПоддержкаПошаговый Ступенчатый контроль двигателя внешним импульсным сигналом
ПоддержкаMODBUS-RTUСвязь протокол; Поддержка use485Duty цикл мотор 、 устойчивый Скорость 、 Гибридный Управление различных положение Скорость регулирования режимов
● Управление двигателем currentpidрегуляцией, максимальный запуск/ток нагрузки, тормозной ток можно настроить отдельно; поддерживающий двигательОграничение тока перегрузки, блокирование и отключение
◆ Поддержка внешнего соединенияОграничение ограничения и блокировка ограничения вращения
◆ ПоддержкаДвигатель фазы обучения, сигнал неисправности
◆ 18 khzofpwmfrequency, мотор регулятор скоростиNothingpwmscream
【Все интерфаксы защищают, адаптируются к сложному окружению
◆ ПрименениеARM Cortex-M3 @ 72 МГцПроцессор
Данных доступен для загрузки по адресу: Http://www.akelc.com/download/show_71.html
Адрес загрузки программного обеспечения:Http://www.akelc.com/download/show_74.html
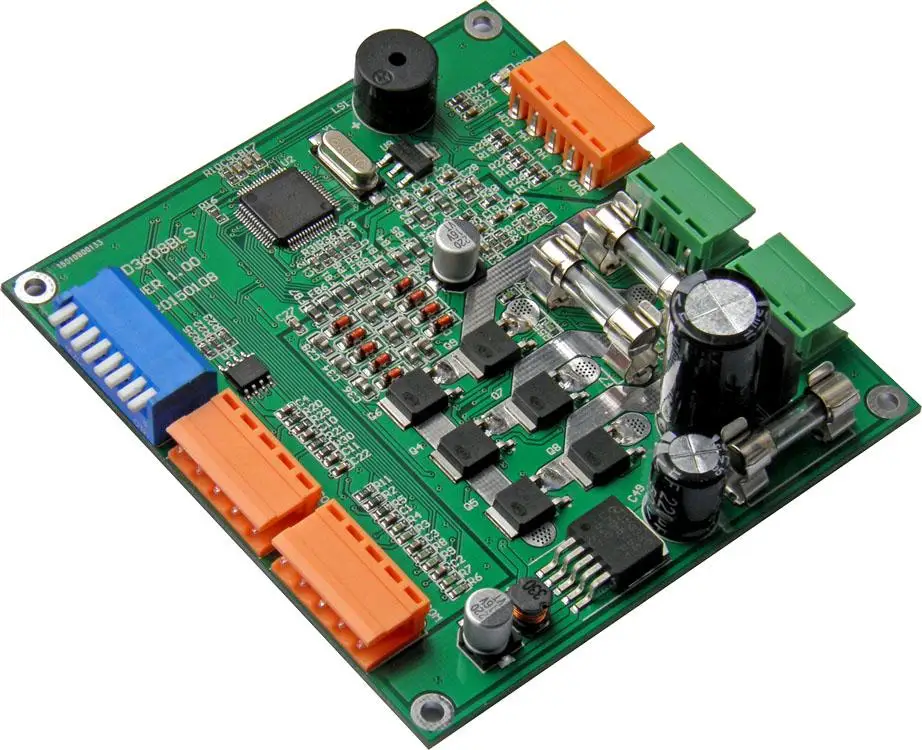
Подходит дляПараметры двигателя:
Номинальное напряжениеЕ-байка 36ВМотор: соответствующая идентификация номинальной мощности200 палочка нижеИли определить Номинальный ток8 afollowingДолгосрочная и полная работа двигателей;
Номинальное напряжение24 VДвигатель,Соответствующая идентификация номинальной мощности134 палочка нижеИли определить Номинальный ток8 afollowingДолгосрочная и полная работа двигателей;
Номинальное напряжение12 VДвигатель,Соответствующая идентификация номинальной мощности45 палочка нижеИли определить Номинальный ток8 afollowingДлительная и Полная работа двигателей.
(Этот драйвер выходов Номинальная сила тока на протяжении долгого time8A, максимальную выходную мощность current10A (для десятков секунд) 。 номинальная мощность, указанная на двигателе, обычно относится к выходной мощности. учитывая потерю работы двигателя, поэтому эффективность двигателя следует учитывать при расчете номинального тока, номинального тока = номинальной мощности/номинального напряжения/эффективности)
| Проект | Параметр |
| Входное напряжение источника питания | \ DC 8 V ~ 40 V \ |
| Номинальный выходной ток | 8A |
| Максимальный выходной ток | 10A |
| Напряжение интерфейса датчика Холла | 5 V |
| Максимального мягкий ток торможения | 3A |
| Кол-во Выход Каналы | Односторонний |
| Потенциометр Сопротивление | 10 K ~ 50 K |
| Диапазон входного сигнала | -0,5 В ~ 25 в |
| Односторонний аналоговый диапазон сигнала | 0 ~ 10 VArbitrary в области, 0 ~ 3,3 В, 0 ~ 5 В, 0 ~ 10 В, 1 ~ 4.2в и т. д. |
| Цифровой сигнал Напряжение диапазон | 0 ~ 24 VArbitrary в области, Lv ttl, ttl, Hv ttl и т. д. |
| PWMInput Частотный диапазон поддержки сигнала | 100 Гц ~ 10 кГц; Примечания: outputPWMFrequency fixing18kHz |
| Диапазон поддержки входного сигнала частоты | 0 ~ 10 кГц |
| Outputpwmfrequency | 18 кГц |
| Outputpwmresolving мощность | 1/1000 |
| RS485Communication диапазон параметров | Baud rate9600 ~ 115200bps, Data bits8, поддержка odd, даже, не проверяйте, проверяйте бит и стоп-Биты co-exist2position |
| Yesmodbussupport ситуации | Поддержка Modbus-RTU, поддержка 03H, 06H, 10hфункциональный код, настраиваемый Рабочий адрес range1 ~ 128, поддержка вещания |
| Точное обнаружение Разрешение | 0.01A |
| Постоянный ток Управление точность | 0.1A |
| Диапазон регулирования скорости | 0 ~ 100.0% |
| Диапазон регулирования постоянного контроля скорости | -3276,8 ~ 3276,7 Гц |
| Позиция Управление диапазон регулировки | -2147483648 ~ 2147483647 |
| Диапазон регулировки крутящего момента | 0 ~ 10.0A |
| Управление предела | Поддержка; ограничение или ограничение времени двух концевых выключателей, которые могут быть подключены внешне |
| Мягкий старт/мягкое торможение | Поддержка; ограничение тока при запуске, торможение и установка ускорения и замедления времени и ускорения |
| Защита от перегрузки по току/блокировки ротора | Поддержка; время перегрузки ограничено по току; выключение может возникнуть, когда машина заблокирована |
| Защита от обратного подключения источника питания | Поддержка; 10afast-плавящий предохранитель обратное соединение защита |
| Выход защита от короткого замыкания | 10 afuse предохранитель |
| Торможения время работы | Мягкий тормоз Usually0.1s ~ 0,3 s |
| Основная плата рабочей Температура | -25 ℃ ~ 85 ℃ |
| Размеры | 16,0 см × 9,6 см × 5,6 см |
Специальная функция
1 、 зал самообучающийся
\
Трехфазные и Трехкомнатные сигнальные линии мотора не могут быть соединены с драйвером в последовательном режиме., обучая Рабочий режим для мотора с помощью переключателя циферблата драйвера, после переключения На блоке питания драйвера, зала последовательности двигателя может осуществляться поверх самых старых узнал. 。 через motor6Learning будет завершен после вторичной коммутации управления, двигатель может быть должным образом приводом. 。
2. Время отклика на постоянную скорость
Условия тестирования:Электрический machinery24V 60 Вт diameter5.7CM полюс number4 каждый turn12Secondary замены без нагрузки
Параметры конфигурации:Speedpidthe параметры настраиваются в turn0.2 、 0. 01 、 0. 01, positionpidconfigured as30 、 0. 01 、 0. 01, ускорение и замедление ускорения, а затем configured6500Hz/s
Результаты тестирования:
В тех случаях, когда скорость стабилизации напряжения алгоритм выбирает скорости регулирования по замкнутому циклу, Двигатель вращается forward3000RPM (соответствующий коммутации частоты is600Hz) Переключитесь на Inversion3000RPM, время, limit1.0s, без перегрузки, процесс вперед и назад переключения двигателя является гладким
В тех случаях, когда устойчивый Скорость алгоритмы выберите время-позиции по замкнутому циклу, Двигатель вращается forward3000RPMSwitch для Inversion3000RPM, время, limit0.5s, Overshoot1.5 %, процесс движение вперед, движение задним ходом, переключение мотор гладкая
3. Очень низкий контроль скорости
Наличие времени-Скорость алгоритм стабилизации позиции по замкнутому циклу для мотора в стиральной машине при очень низкой Скорость (as60RPMFollowing), двигатель Скорость стабилизации управления однородность картинки без суеты, без суеты, без задержки, минимальный управляемый to1rpm 。
Примечания: очень низкое число постоянного контроля скорости, позиционные параметры должны быть меньше, если настроены в turn10, 0. 01. 0. 01. 0. 01.
4. автоматический контроль ускорения и замедления поршневого движения
Возвратный контроль движения, водители могут узнать общий ход поршневого движения заранее (вы также можете настроить значения напрямую), дополнение в соответствии с настройкой, ускорение замедления и максимальная скорость, автоматический двигатель управления быстро в соответствии с правилами движения Ньютона, плавно перемещается в цель.
5. регулировка двигателя в любом положении в фиксированном состоянии
Водители могут узнать общий ход поршневого движения заранее (вы также можете настроить значения напрямую), только потенциометры могут быть использованы, аналоговый orPWMAdjusting положение мотора в фиксированных путешествиях, линейная связь между позицией двигателя и входом. если потенциометр поворачивается в среднюю точку, заданная Входная нагрузка cycle50 %, то мотор переместится в среднюю точку хода.
6. бесщеточный мотор также может управляться шаг за шагом
Выберите входной сигнал asPWM/частота/пульс, конфигурация импульсного типа, конфигурация режима работы для контроля положения. затем бесщеточные двигатели могут работать как шаговые двигатели. угол вращения двигателя может контролироваться одним импульсным сигналом. другой импульсный сигнал контролирует направление вращения, угол вращения двигателя, соответствующий каждому импульсу, настраивается.
7. бесщеточный мотор также может быть сервоуправляемым
Stay485Communication режим управления определения местоположения цели могут быть предоставлены непосредственно (абсолютная или по отношению к текущее положение) Поверните драйвер для того, чтобы цель позиции 。 драйвер будет добавлен в соответствии с настройками. 、 искусственная неровность с ускорением и Максимальная скорость, автоматический двигатель управления быстро в соответствии с требованиями Ньютона движения, плавно перемещается в цель позиции. В процессе спорта, водители могут предсказать оставшуюся продолжительность, требуемую для завершения Задач 。
Этот драйвер использует передовую технологию точного обнаружения мотора, самоскоростное измерение индукционный бесщеточный двигатель, обнаружение положения вращения индукционный бесщеточный двигатель, регенеративный ток постоянного тока торможения (тормоза) Технологическая и powerfulPIDAdjustment технология может использоваться Идеально Управляйте плавным вперед и назад мотора, коммутация и торможение, контроль выходного тока в реальном времени для предотвращения перегрузки, точное управление скоростью и положением двигателя, короткое время отклика и низкий люфт Двигатель 。
Контроль ускорения и замедления двигателя:Автоматическое регулирование тока, режим мягкого запуска автоматического управления ускорением, мотор может быть быстрым, начать плавно с меньшим люфтом. Поддержка ускорения и замедления времени и ускорения конфигурации.
Двигатель торможения Управление:Режим энергопотребления торможения с автоматическим регулированием тока, короткое время торможения без Ударопрочная и вибрационная конфигурация тормозного тока.
Коммутирование мотора контроль:Процесс переключения электродвигателя вперед и назад контролирует Внутренний драйвер. автоматическое замедление, мягкое торможение, мягкое управление пуском, независимо от того, как часто меняется сигнал коммутации, это не вызовет повреждения водителя или двигателя.
Контроль стабилизации скорости двигателя:Обнаружение скорости вращения и положения вращения по сигналу холла, управление циклом использования с помощью режимов регулировки, поддержка контроля скорости замкнутого контура и времени-два вида стабильных способов регулирования местоположения замкнутого контура.
Положение двигателя контроля:Обнаружение положения вращения по сигналу холла, использование управления замкнутым контуром PIDPosition с использованием режимов регулировки, использование сопротивления торможения для замедления.
Крутящий момент двигателя Управление:Контроль крутящий момент двигателя путем регулировки выходного тока.
Защита от перегрузки и вращения двигателя:Перегрузка двигателя, драйвер ограничит ток, эффективная защита двигателя; когда двигатель заблокирован, привод может обнаруживать состояние и тормозить двигатель.
Внутренний подавления помех:Потребление помех между схемой вождения и схемой управления, соединение переходных режимов подавления помех, он может эффективно гарантировать, что схема управления не влияет на помехи цепи вождения.
Внешний подавления помех:Защитные устройства и электростатические схемы разрядки для всех интерфаксов защиты, сделать Внутренняя схема стабильно работать и защитить Внутреннее устройство от повреждения переходным высоким напряжением электростатического на интерфейсе.
Подавление помех связи 485:Применение сигнала 、 Мощность чип изоляции pair485Isolation приемопередатчик схемы для подавления помех 。
Интерфейс (Следующая иллюстрация показывает, что она не была upgradedAQMD3610BLStake в качестве примера)
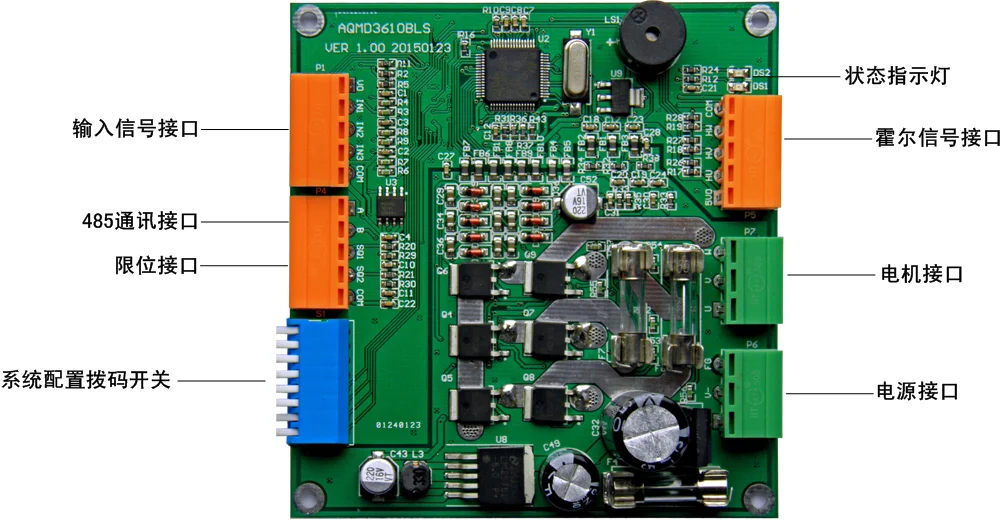
Конфигурация поворотный переключатель
1. Конфигурация режима управления
| SW1-SW7 | SW8 | Режим управления |
| В произвольном порядке | OFF | Режим контроля номера/аналогового сигнала |
| Рабочий адрес | На | 485 Связь режим управления |
2. выбор источника сигнала
| SW4 | SW5 | SW8 | Источник сигнала |
| OFF | OFF | OFF | Потенциометр |
| На | OFF | OFF | Аналоговый сигнал |
| OFF | На | OFF | ШИМ/пульс/частота |
| На | На | OFF | Встроенные программы |
3. Распределение номинального тока двигателя
| SW1-SW3 | SW4-SW7 | SW8 | Мотор Номинальный ток соотношение цена/качество |
| Выкл ВЫКЛ | В произвольном порядке | OFF | Номинальный ток с использованием конфигурации последовательного порта, default7A |
| На Выкл | В произвольном порядке | OFF | 2A |
| OFF ВКЛ/ВЫКЛ | В произвольном порядке | OFF | 3A |
| На ВКЛ/ВЫКЛ | В произвольном порядке | OFF | 4A |
| Выкл на | В произвольном порядке | OFF | 5A |
| Вкл/Выкл на | В произвольном порядке | OFF | 6A |
| OFF на | В произвольном порядке | OFF | 7A |
| ВКЛ | В произвольном порядке | OFF | 8A |
3. Конфигурация режима работы
| SW4-SW5 | SW6-SW7 | SW8 | Скорость режим регулирования |
| Разные в то же время | Выкл | OFF | Коэффициент заполнения Скорость регулирования |
| Вкл/Выкл | OFF | Контроль крутящего момента | |
| Автоматического отключения | OFF | Контроль скорости замкнутого контура | |
| На | OFF | Расположение замкнутый контур Управление | |
| Кроме того, форон | Выкл | OFF | Мотор для обучения |
| Вкл/Выкл | OFF | Маршрут обучения | |
| Автоматического отключения | OFF | Предустановленных Скорость Управление | |
| На | OFF | Сохраняют |
1. регулирование скорости работы одного потенциометра/контроль крутящего момента/метод соединения замкнутого Петли Регулировка скорости точечного управления
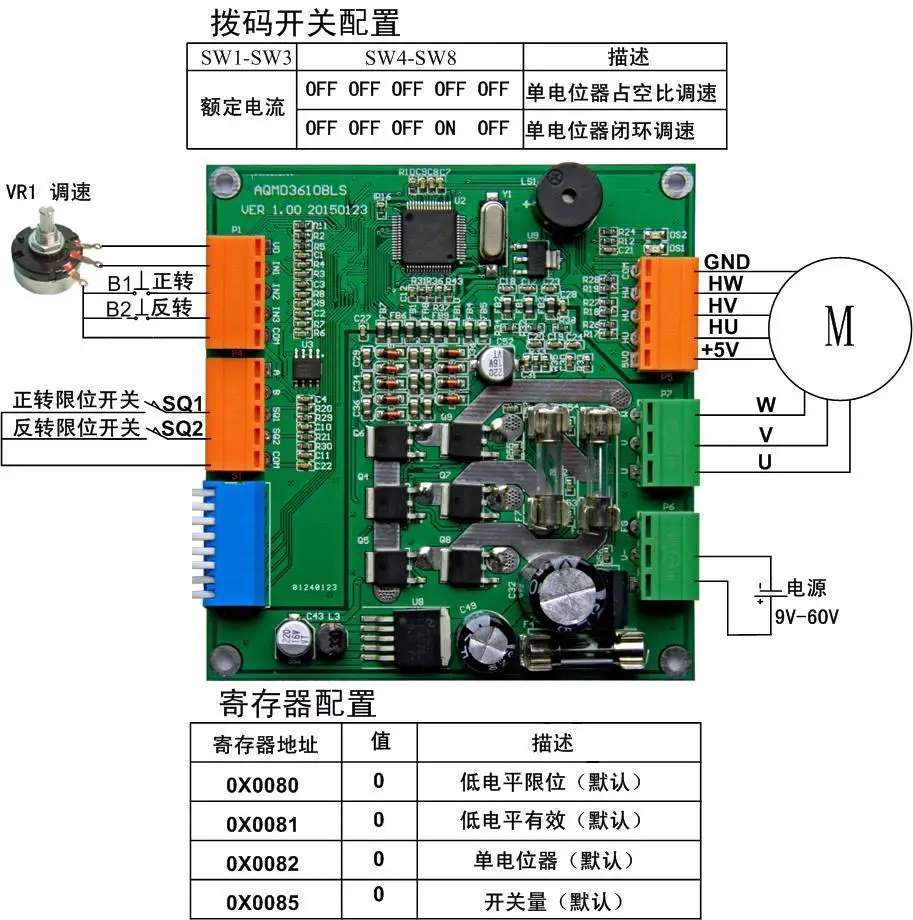
Это использование работает следующим образом: с помощью potentiometersVR1Adjust скорости; Пресс downB1, двигателя вперед, B1Bounce, остановки двигателя, мотор останавливается в тех случаях, когда положительные вращения предел применяется. пресс againB1invalid; Пресс downB2, двигатель инверсии, B2Bounce, остановки двигателя, после того как лимит восстанавливается, моторный остановок. пресс againb2invalid 。
2. Рабочий цикл двойного потенциометра/Метод регулирования скорости замкнутой петли
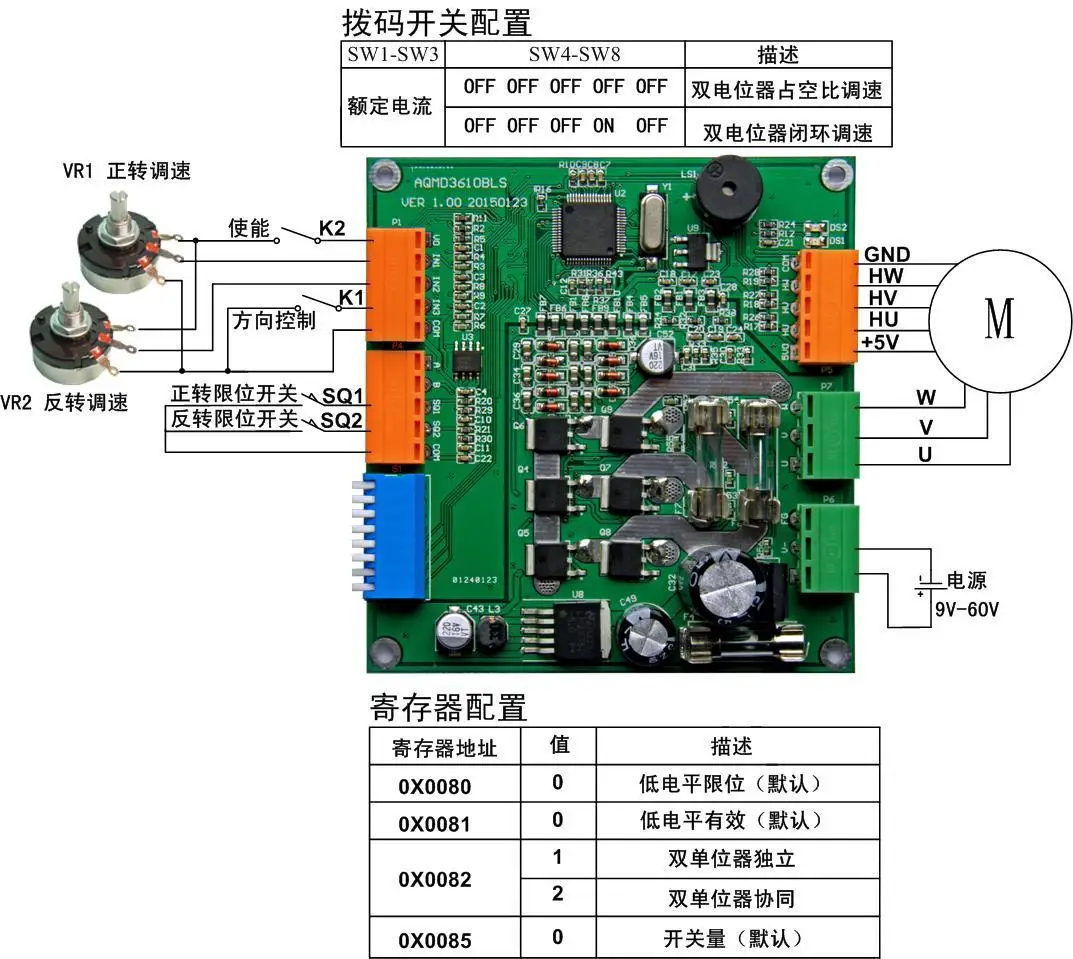
Это соединение включает независимое управление двойным потенциометром и кооперативное управление двойным потенциометром. для режима самостоятельного управления, используя два потенциометра для регулировки скорости положительного и отрицательного вращения двигателя отдельно, Start-stop и Направление Управление мотора с помощью переключателя; для сотрудничества Режим управления, potentiometerVR2Setting середину Опорное напряжение, сравнивая potentiometersVR1andVR2Speed и направление Управление двигателя путем выходное напряжение 。 предел положительный и отрицательный позиции концевой выключатель 。
3. SinglechipPWM регулирование скорости передачи сигнала/контроль крутящего момента/метод регулирования скорости замкнутой петли
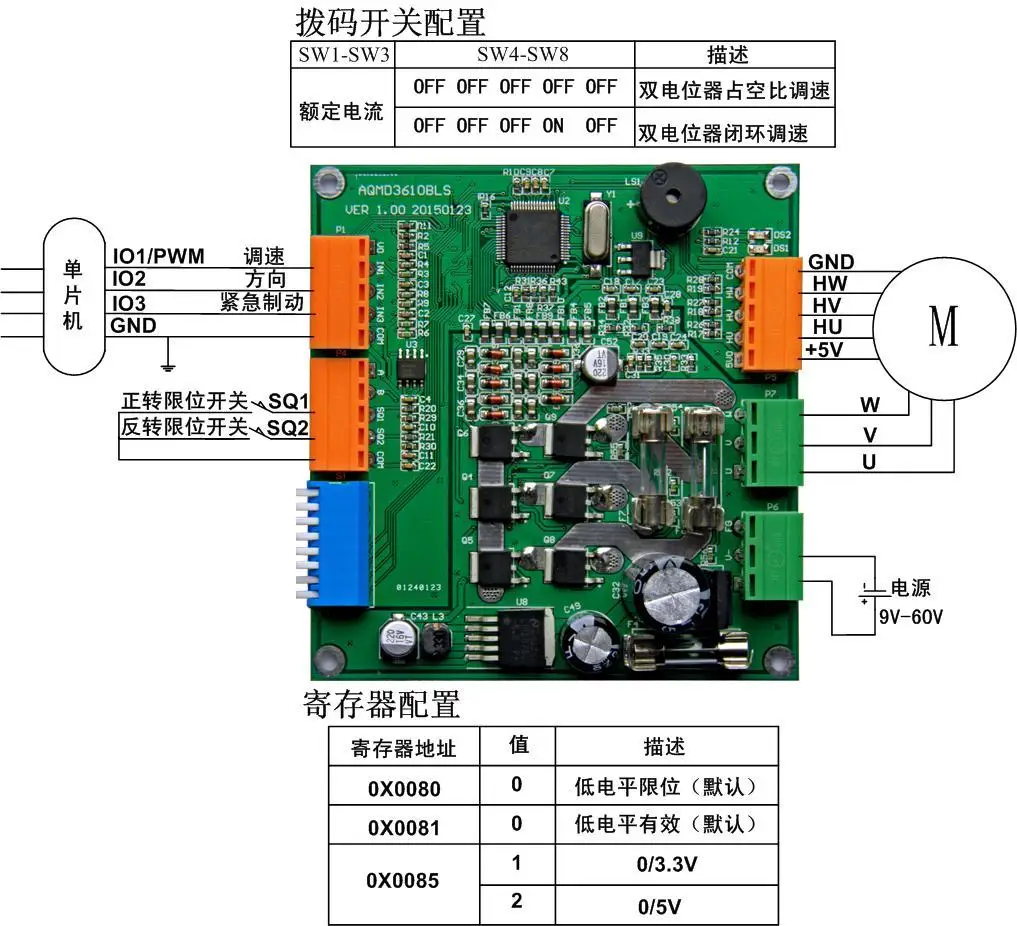
Это использование выводится MCU. PWMSignal регулирует скорость двигателя, управление двигателем вперед и назад и аварийная остановка. драйвер источника питания, соединяющийся с одночиповым микрокомпьютером; IN1Foot-to-foot MCUPWMoutput, используемый для регулирования скорости; IN2andIN3Two с SCMIOTo быть подключенным, они используются для контроля положительного и отрицательного вращения двигателя и аварийного торможения, соответственно. ограничьте предоплату и инверсии соответственно концевым переключателем.
4. Метод подключения импульсного сигнала управления одним микрокомпьютером
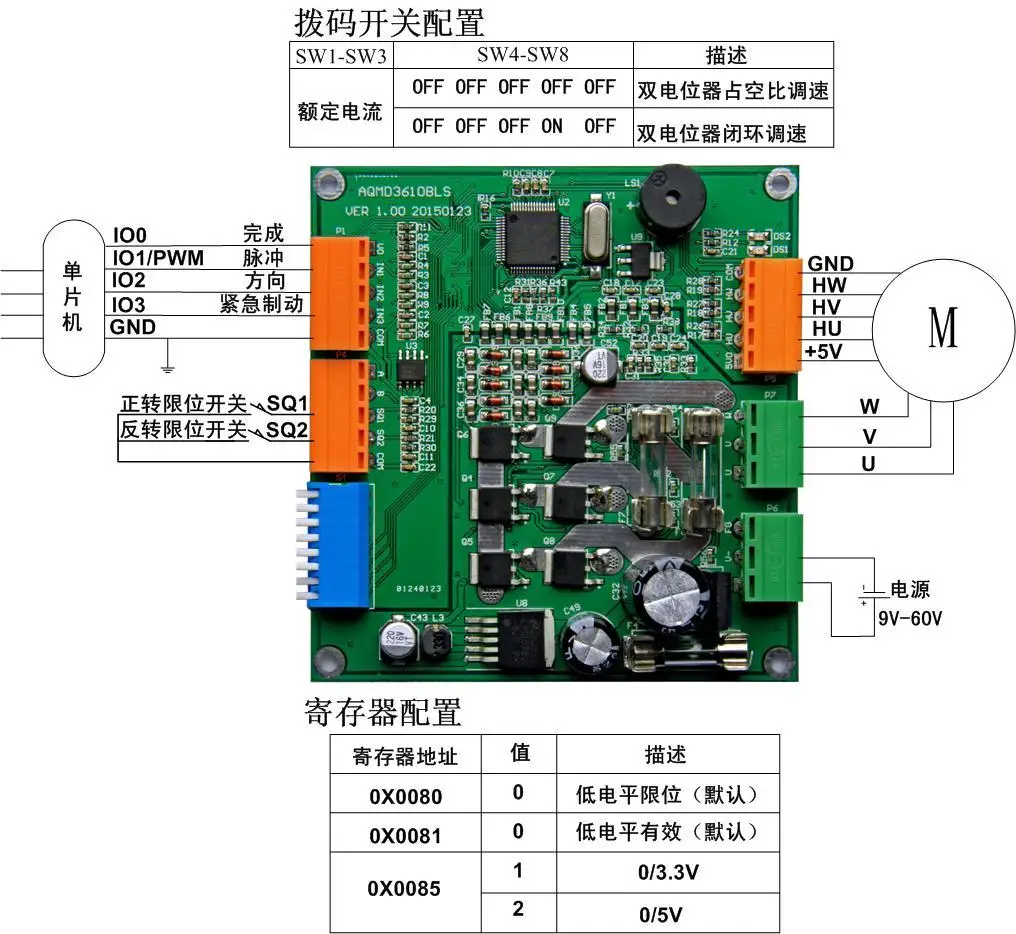
С помощью этого метода компьютер с одним чипом может контролировать вращающееся положение двигателя с помощью импульсного сигнала. drivercomconnect с блоком питания с одним чипом компьютера; IN1Connecting с одним чипом computerIO1, принимая импульсный сигнал одного чипа Микрокомпьютер, используемый для того чтобы контролировать Мотор шаг за шагом; IN2Connecting с одним чипом computerIO2, шаговый двигатель управления направлением; IN3Connecting с одним чипом computerIO3, используемый для того чтобы контролировать переключатель аварийной остановки; vowith SCMIO0To быть подключен, выход завершения сигнала, чтобы сообщить об этом MCU, что контроль положения будет завершен процесс; Предел switchSQ1andSQ2Positive и отрицательный в надутом виде заднего хода Ограничение 。
Примечания: VOOutput is3.3VLogic уровень, Если MCU не принимает it3.3VLogic уровень, он должен быть преобразован в 5 VLogic уровень.
5. PLCDuty регулирование скорости аналогового сигнала/контроль крутящего момента/метод соединения регулирования скорости замкнутой петли
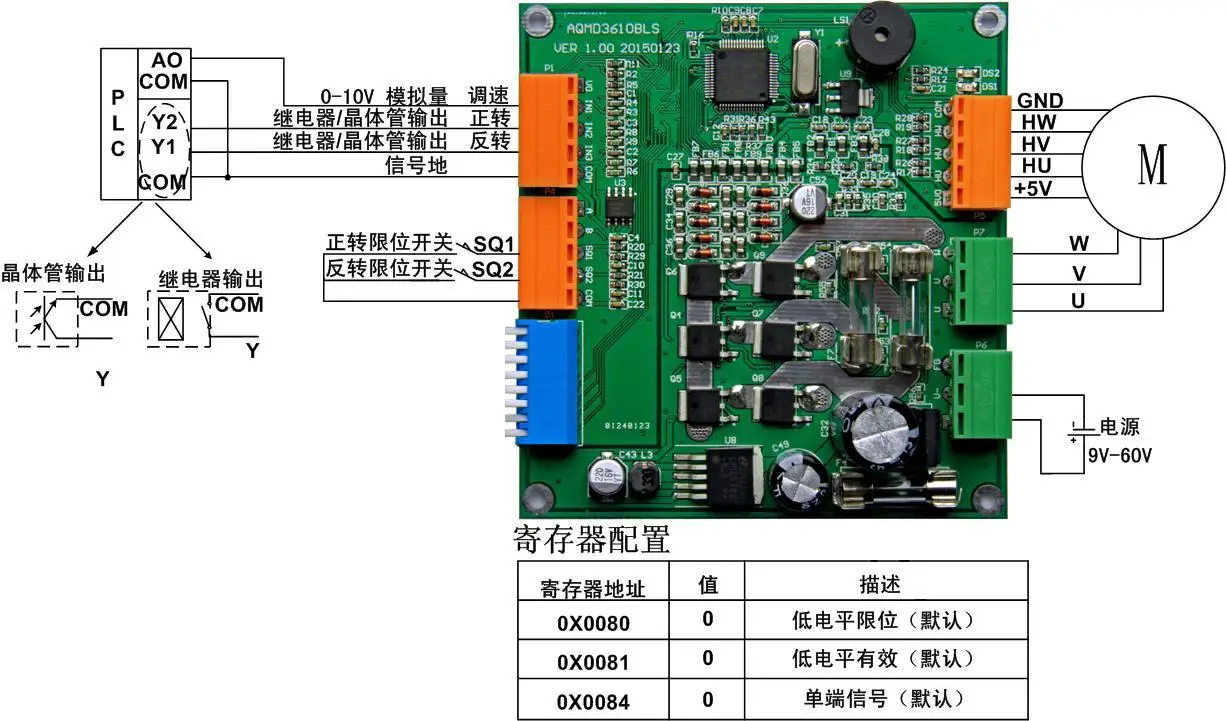
Это регулирование скорости usagePLC двигателя аналоговым сигналом, через реле/старт-стоп и вперед-Реверс переключения количества управляющего двигателя. клеммы и аналоговые сигналы подключаются друг к другу; IN1meetPLCAnalog outputao, используется для Скорость регулирования; IN2 、 IN3Separate connectionplcrelays/транзистор outputY2andY1, Управление Линг двигателя вперед и назад соответственно; посредством предел SwitchSQ1andSQ2Positive и отрицательный 、 обратный ограничения 。
6. Метод подключения импульсного сигнала управления позицией
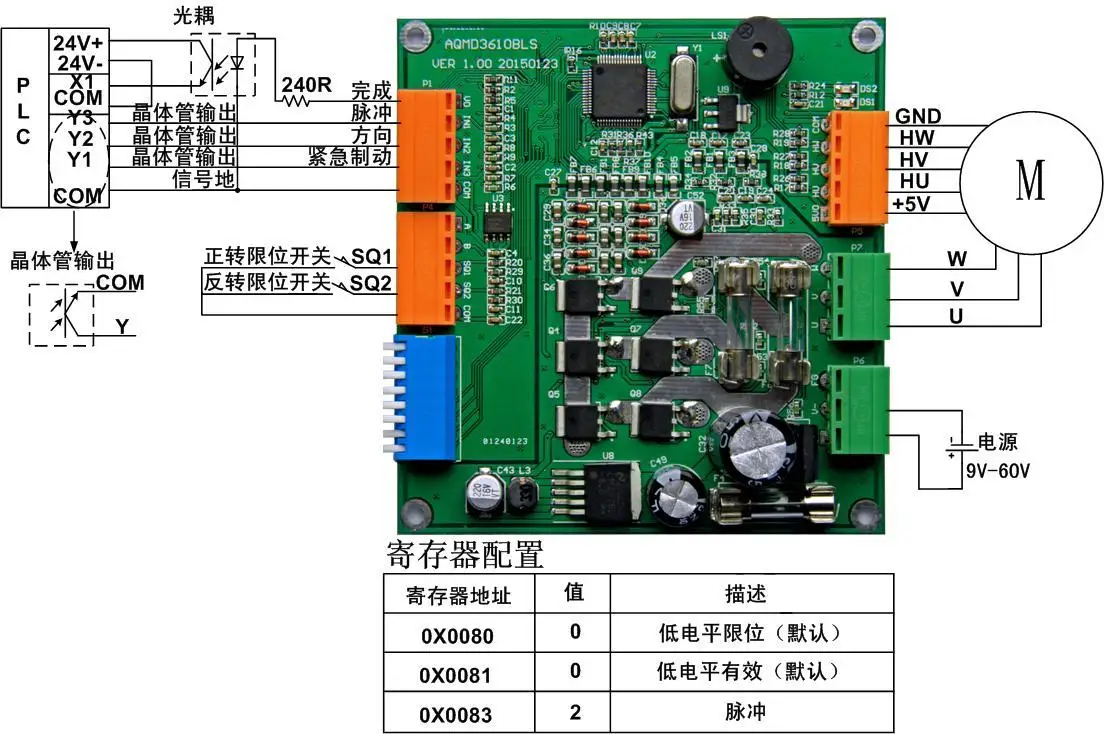
Это использование может быть осуществлено inPLC контроль вращающееся положение двигателя импульсным сигналом. метод интегрированного соединения PLCTypical для контроля положения импульсного сигнала показан на рис. 5,12 показано 。 driverCOMmeetPLCSignal ground; IN1meetPLCOfY3, acceplcимпульсный сигнал , Используется для управления мотором шаг за шагом; IN2meetPLCOfY2, шаговый двигатель управления направлением; IN3meetPLCOfY1, используемый для того чтобы контролировать Мотор аварийной остановки; drivervoone порт в series240Ohm сопротивления, alsoVOandCOMandPLCOfX1and24V + Подключите оптический соединитель между ними, используемый для вывода сигнала завершения, процесс управления NoticePLCPosition завершен. предел switchSQ1andSQ2Positive и отрицательный в надутом виде заднего хода Ограничение 。
7,485 метод подключения связи мульти-компьютерный контроль
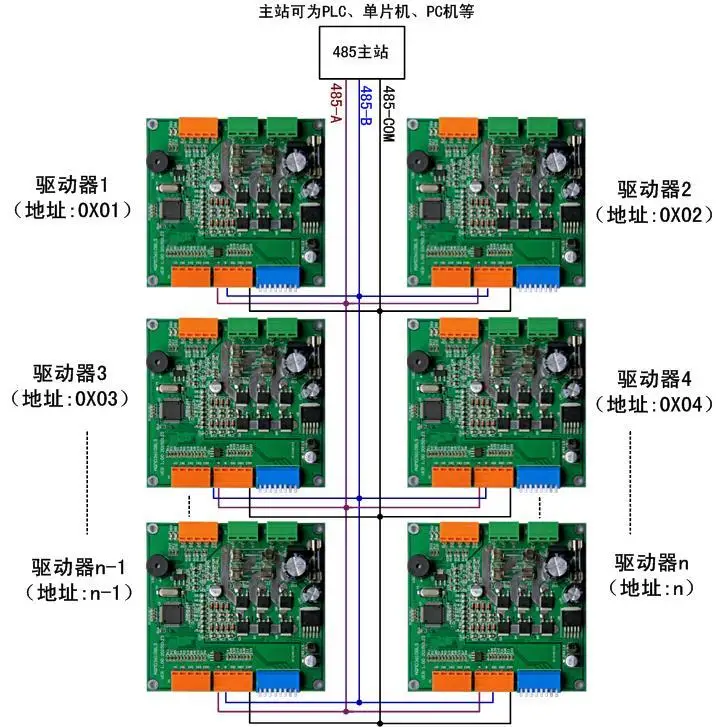
Каждый drive's485communication линия пресса-A, B-bparallel соединение с последующим one485Master станции связи, 485The мастер-станция работает независимо от каждого водителя через рабочий адрес конфигурации драйвера дает. 。 адрес каждой конфигурации драйвера должен быть уникальным, не может дублировать с другими дисками.
Предоставьте бесплатно giftsPCComputer образец программы (содержащий исходный код), он используется для отладоживания двигателя, настройка параметров или вторичное развитие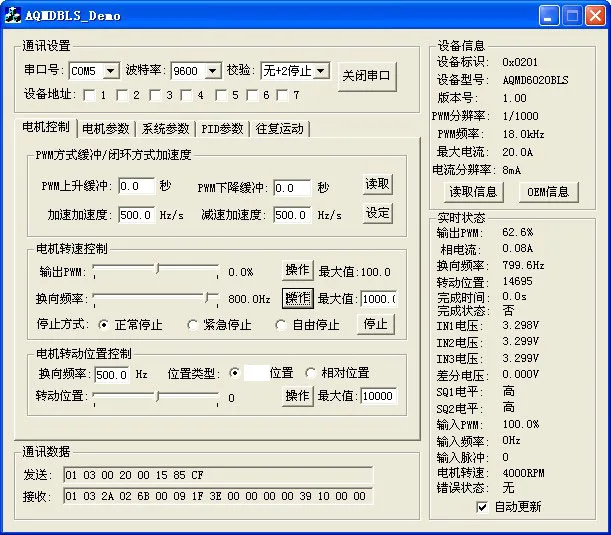
Характеристики
- Материалы для самостоятельного изготовления
- Электрический
Сопутствующие товары


